2026/10/04 更新

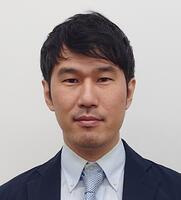
写真a

カメザキ ミツヒロ
亀崎 允啓
所属
附属機関・学校 ミッションオリエンテッド研究教育センター
職名
教授
学位
博士(工学) ( 2010年03月 早稲田大学 )

経歴

  • 2026年10月
    -
    継続中

    東京大学   大学院工学系研究科 電気系工学専攻   客員研究員

  • 2026年10月
    -
    継続中

    早稲田大学   大学院創造理工学研究科 総合機械工学専攻   教授

  • 2026年10月
    -
    継続中

    早稲田大学   ミッションオリエンテッド研究教育センター   教授

  • 2023年10月
    -
    2026年09月

    早稲田大学   次世代ロボット研究機構   客員上級研究員(研究院客員教授)

  • 2023年04月
    -
    2026年09月

    東京大学   インクルーシブ工学連携研究機構   特任教授

  • 2023年04月
    -
    2026年09月

    東京大学   大学院工学系研究科 電気系工学専攻   特任教授

  • 2018年04月
    -
    2023年03月

    早稲田大学   理工学術院総合研究所   主任研究員(研究院准教授)

  • 2017年10月
    -
    2021年09月

    科学技術振興機構(JST) さきがけ 研究者

  • 2015年04月
    -
    2019年03月

    芝浦工業大学   工学部 機械機能工学科   非常勤講師

  • 2013年04月
    -
    2018年03月

    早稲田大学   理工学術院総合研究所   次席研究院(研究院講師)

  • 2010年04月
    -
    2013年03月

    早稲田大学   創造理工学部 総合機械工学科   助手

  • 2008年04月
    -
    2010年03月

    早稲田大学   理工学術院   研究助手(Global COE)

▼全件表示

学歴

  • 2007年04月
    -
    2010年03月

    早稲田大学   大学院創造理工学研究科   総合機械工学専攻  

  • 2005年04月
    -
    2007年03月

    早稲田大学   大学院理工学研究科   機械工学専攻  

  • 2001年04月
    -
    2005年03月

    早稲田大学   理工学部   機械工学科  

委員歴

  • 2025年04月
    -
    2027年03月

    日本ロボット学会 (RSJ)  理事 (事業)

  • 2025年04月
    -
    2027年03月

    計測自動制御学会 (SICE)  理事 (論文集)

  • 2021年04月
    -
    2024年03月

    IFToMM World Congress 2023  Organizing Committee Member

  • 2022年04月
    -
    2023年03月

    IEEE/ASME Int. Conf. Adv. Intelligent Mechatronics (AIM 2022)  Associate Editor

  • 2022年04月
    -
    2023年03月

    IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS 2022)  Associate Editor

  • 2021年04月
    -
    2023年03月

    日本機械学会ロボメカ部門  部門代議員(第0地区)

  • 2020年03月
    -
    2023年02月

    計測自動制御学会論文集  Associate Editor

  • 2021年04月
    -
    2022年03月

    Workshop on 2021 IEEE Intelligent Vehicle Symposium (IV 2021)  Organizer

  • 2018年04月
    -
    2019年03月

    第18回建設ロボットシンポジウム  副実行委員長

  • 2014年04月
    -
    2015年03月

    日本ロボット学会会誌編集委員会  委員

  • 2013年11月


    2013 IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS2013)  Secretariat (Organization)

  • 2021年04月
    -
    2027年03月

    機能性流体工学研究会,日本機械学会  運営委員

  • 2025年04月
    -
    2026年03月

    IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS 2025)  Associate Editor

  • 2025年04月
    -
    2026年03月

    IEEE/ASME Int. Conf. Adv. Intelligent Mechatronics (AIM 2025)  Associate Editor

  • 2025年04月
    -
    2026年03月

    日本ロボット学会学術講演会(RSJ2025)  実行委員

  • 2024年04月
    -
    2025年03月

    IEEE/ASME Int. Conf. Adv. Intelligent Mechatronics (AIM 2024), Associate Editor

  • 2024年04月
    -
    2025年03月

    IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS 2024), Associate Editor

  • 2023年04月
    -
    2024年03月

    IEEE/ASME Int. Conf. Adv. Intelligent Mechatronics (AIM 2023), Associate Editor

  • 2023年04月
    -
    2024年03月

    IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS 2023), Associate Editor

  • 2022年04月
    -
    2023年03月

    IEEE/ASME Int. Conf. Adv. Intelligent Mechatronics (AIM 2022)  Organizing Committee Member

  • 2021年04月
    -
    2023年03月

    IEEE/ASME Int. Conf. Adv. Intelligent Mechatronics (AIM 2022)  Organizing Committee Member

  • 2020年03月
    -
    2023年02月

    Transactions of the Society of Instrument and Control Engineers  Associate Editor

  • 2019年10月
    -
    2022年09月

    IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS 2020)  Associate Editor

  • 2019年07月
    -
    2022年09月

    IEEE/ASME Int. Conf. Adv. Intelligent Mechatronics (AIM 2020)  Associate Editor

  • 2021年04月
    -
    2022年03月

    IEEE/ASME Int. Conf. Adv. Intelligent Mechatronics (AIM 2021)  Associate Editor

  • 2021年04月
    -
    2022年03月

    IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS 2021)  Associate Editor

  • 2020年04月
    -
    2021年03月

    Workshop on 2020 IEEE Intelligent Vehicle Symposium (IV 2020)  Organizer

  • 2019年10月
    -
    2020年11月

    Int. Symp. Automation and Robotics in Construction (ISARC 2020)  Organizing Committee Member/Co-Chair of Program Committee

  • 2019年03月
    -
    2020年04月

    2019 IEEE Int. Conf. Robotics and Biomimetics (ROBIO 2019)  Program Committee Member

  • 2019年04月
    -
    2020年03月

    第19回建設ロボットシンポジウム  プログラム副委員長

  • 2019年01月
    -
    2019年10月

    The 37th annual conference of the Robotics Society of Japan (RSJ)  Organizing Committee Member

  • 2019年01月
    -
    2019年10月

    第37回日本ロボット学会学術講演会(RSJ2019)  実行委員

  • 2018年10月
    -
    2019年09月

    IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS 2019)  Associate Editor

  • 2018年07月
    -
    2019年09月

    IEEE/ASME Int. Conf. Adv. Intelligent Mechatronics (AIM 2019)  Associate Editor,

  • 2018年04月
    -
    2019年03月

    IEEE Int. Symposium on Safety, Security, and Rescue Robotics (SSRR 2018)  Technical Program Committee (TPC)

  • 2018年04月
    -
    2019年03月

    2018 IEEE Int. Conf. Robotics and Biomimetics (ROBIO 2018)  Program Committee Member

  • 2017年10月
    -
    2018年09月

    IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS 2018)  Associate Editor

  • 2017年04月
    -
    2018年03月

    IEEE Int. Conf. Robotics and Biomimetics (ROBIO 2017)  Program Committee Member

  • 2017年04月
    -
    2018年03月

    IEEE Int. Symp. Robot and Human Interactive Communication (RO-MAN 2017)  Program Committee Member

  • 2017年04月
    -
    2018年03月

    IEEE Int. Symposium on Safety, Security, and Rescue Robotics (SSRR 2017)  Technical Program Committee

  • 2017年04月
    -
    2018年03月

    第17回ロボットシンポジウム  プログラム副委員長

  • 2017年10月
    -
     

    建設ロボット研究連絡協議会(CCRR)  委員

  • 2016年04月
    -
    2017年03月

    IEEE Int. Conf. Robotics and Biomimetics (ROBIO 2016)  Program Committee Member

  • 2016年04月
    -
    2017年03月

    Symposium on Construction Robots (SCR 2016)  Program co-chair

  • 2016年04月
    -
    2017年03月

    第16回建設ロボットシンポジウム  プログラム副委員長

  • 2016年09月


    第5回サステナブル/ロボティック・システムデザイン研究会.  実行委員

  • 2016年07月


    日本ロボット学会学会誌特集号「大型機械のためのヒューマンインタフェースデザイン」  編集者

  • 2015年04月
    -
    2016年03月

    日本機械学会ロボティクス・メカトロニクス講演会  プログラム委員

  • 2015年04月
    -
    2016年03月

    日本ロボット学会学術講演会  プログラム委員

  • 2015年04月
    -
    2016年03月

    日本ロボット学会会誌編集委員会  編集委員

  • 2015年04月
    -
    2016年03月

    IEEE Int. Symp. Robot and Human Interactive Communication (RO-MAN 2015)  Program Committee Member

  • 2015年12月


    JSME International Conference on Advanced Mechatronics (ICAM2015)  Local Arrangement Chair

  • 2013年11月


    2013 IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS2013)  Secretariat (Organization)

  • 2013年03月
    -
    2013年09月

    IEEE Int. Conf. Robotics and Automation (ICRA)  Program Committee Member

  • 2013年05月


    日本機械学会ロボティクス・メカトロニクス講演会  プログラム委員

▼全件表示

所属学協会

  • 2023年04月
    -
    継続中

    日本AEM学会 (JSAEM)

  • 2022年04月
    -
    継続中

    IEEE Industrial Electronics Society (IEEE IES)

  • 2017年10月
    -
    継続中

    建設ロボット研究連絡協議会(CCRR)

  • 2017年04月
    -
    継続中

    自動車技術会 (JSAE)

  • 2016年04月
    -
    継続中

    計測自動制御学会 (SICE)

  • 2014年04月
    -
    継続中

    日本機械学会 (JSME)

  • 2011年04月
    -
    継続中

    バイオメカニズム学会 (SOBIM)

  • 2009年04月
    -
    継続中

    IEEE Robotics and Automation Society (IEEE RAS)

  • 2008年04月
    -
    継続中

    日本ロボット学会 (RSJ)

▼全件表示

研究分野

  • 知能ロボティクス / ロボティクス、知能機械システム / 機械力学、メカトロニクス / 制御、システム工学 / 構造材料、機能材料

研究キーワード

  • AIロボティクス

  • ソフトロボティクス

  • 機能性メカトロニクス

  • スマートアクチュエータ

  • スマートモビリティ

  • 自律移動ロボット

  • 人間計測

  • 人間機械システム

  • ヒューマンマシンインタフェース

  • フィールドロボット

  • 災害対応ロボット

  • インフラ維持管理ロボット

▼全件表示

受賞

  • 分野融合研究優秀表彰

    2026年06月   日本機械学会ロボティクス・メカトロニクス部門   動的タスク割り振りと協働者の意図推定に基づく譲り合いを考慮した協働ロボットの行動決定システム  

    受賞者: 大石雄暉, 山口皓大, 三宅太文, 今西優登, 菅野重樹, 亀﨑允啓

  • IEEE Robotics and Automation Letters Best Paper Award

    2026年06月   IEEE   Joint-repositionable Inner-wireless Planar Snake Robot  

    受賞者: Ayato Kanada, Ryo Takahashi, Keito Hayashi, Ryusuke Hosaka, Wakako Yukita, Yasutaka Nakashima, Tomoyuki Yokota, Takao Someya, Mitsuhiro Kamezaki, Yoshihiro Kawahara, Motoji Yamamoto

  • 設立50周年記念特別賞(交通事故・各種災害の防止等分野)

    2025年11月   三井住友海上福祉財団  

    受賞者: 亀﨑允啓

  • 第5回日本ロボット学会 優秀研究・技術賞

    2024年09月   日本ロボット学会   PME膜ジャミンググリッパを用いた変形開始点検出による繊細な物体把持  

    受賞者: 榎本朋, 石毛真修, 梅舘拓也, 亀﨑允啓, 川原圭博

  • 第3回日本ロボット学会 優秀研究・技術賞

    2022年09月   日本ロボット学会   人共存型自律移動ロボットの統合的軌道計画システムの構築と実環境での長期間走行評価  

    受賞者: 斎藤喬介, 亀﨑允啓, 濱田太郎, 金田太智, 平山三千昭, オン ライアン, 菅野重樹

  • Outstanding Mechanisms and Design Paper Award - Finalist

    2022年05月   2022 IEEE International Conference on Robotics and Automation (ICRA2022)   A Wearable Fingertip Cutaneous Haptic Device with Continuous Omnidirectional Motion Feedback  

    受賞者: Peizhi Zhang, Mitsuhiro Kamezaki, Yutaro Hattori, Shigeki Sugano

  • IEEE Robotics and Automation Letters Best Paper Award

    2022年05月   IEEE   EPM–MRE: Electropermanent Magnet–Magnetorheological Elastomer for Soft Actuation System and Its Application to Robotic Grasping  

    受賞者: Peizhi Zhang, Mitsuhiro Kamezaki, Zhuoyi He, Hiroyuki Sakamoto, Shigeki Sugano

  • 令和4年度 科学技術分野の文部科学大臣表彰・若手科学者賞

    2022年04月   文部科学省   建設災害インフラ分野におけるスマートメカノシステムの研究  

    受賞者: 亀﨑允啓

  • 優秀講演奨励賞

    2021年03月   日本機械学会 情報・知能・精密機器部門賞   Iterative Dynamic Waypoint Navigationによる複数移動障害物の回避軌道計画とその計算効率化  

    受賞者: 平山三千昭, 亀﨑允啓, 河野遼介, 菅野重樹

  • ROBOMECH表彰(学術研究分野)

    2020年05月   日本機械学会 ロボティクス・メカトロニクス部門   多自由度災害対応ロボットの環境適応性に関する研究~実空間での能動的情報探索と仮想空間での高効率動作探索~  

    受賞者: 亀﨑允啓, 上原悠嗣, 片野貴裕, 大久保覚子, 東宏河, 石田健蔵, 菅野重樹

  • 論文賞

    2018年09月   日本ロボット学会   操作入力量ヒストグラムの波形整形に基づく基本入出力ゲインの自動調整システム  

    受賞者: 亀﨑允啓

  • 論文賞

    2016年09月   計測自動制御学会   A Pragmatic Approach to Modeling Object Grasp Motion Using Operation and Pressure Signals for Demolition Machines  

    受賞者: Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

  • Best Paper Award

    2016年07月   IEEE/ASME International Conference on Advanced Mechatronics   A Haptic Feedback Driver-Vehicle Interface for Controlling Lateral and Longitudinal Motion of Autonomous Vehicles  

    受賞者: Udara E. Manawadu, Mitsuhiro Kamezaki, Masaaki Ishikawa, Takahiro Kawano, Shigeki Sugano

  • 学術奨励賞

    2015年09月   日本ロボット学会   操作量ヒストグラムを用いたBIOG 自動調整手法~操作頻度の平準化による操作感の統一  

    受賞者: 亀﨑允啓

  • Best Application Paper Award Finalist

    2011年09月   2011 IEEE/RSJ International Conference on Intelligent Robots and Systems   Relative Accuracy Enhancement System Based on Internal Error Range Estimation for External Force Measurement in Construction Manipulator  

    受賞者: Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

  • 優秀論文賞

    2008年09月   第11回建設ロボットシンポジウム   双腕建機における知能化インタフェースに関する研究~基底作業状態識別に基づく操作者支援システムの開発~  

    受賞者: 亀﨑允啓,島田陽介,河合雄一郎,岩田浩康,菅野重樹

  • ポスター部門 入賞

    2026年01月   2025年度スポーツデータサイエンスコンペティション   Expected Looseballの提案  

    受賞者: 美濃伊沙良,大西諒,亀﨑允啓

  • サッカー部門 入賞

    2026年01月   2025年度スポーツデータサイエンスコンペティション   アクティブマター物理学を用いたハイプレスの連動性の定量化  

    受賞者: 水上徳啓, 王方成, 染谷大河, 亀﨑允啓

  • SI2025 優秀講演賞

    2026年01月   第26回計測自動制御学会システムインテグレーション部門講演会   複線化連通流路機構を有する広域逆可動性MRFベーンアクチュエータの開発  

    受賞者: 磯部清介, 伊藤勇河, 王語詩, 菅野重樹, 亀﨑允啓

  • 優秀論⽂賞

    2025年11月   情報処理学会UBI研究会 第88回UBI研究発表会   刺繍の縫い方の違いによる触覚特性の変化  

    受賞者: 篠田和宏 ,マラクリヤ シルバン,亀﨑允啓,矢谷浩司

  • インタラクティブ発表賞(一般投票)

    2025年03月   インタラクション2025   刺繍の縫い方の違いによる外観に依存しない触覚のデザイン  

    受賞者: 篠田和宏, 亀﨑允啓, 矢谷浩司

  • SI2024 優秀講演賞

    2025年02月   第25回計測自動制御学会システムインテグレーション部門講演会(SI2024)   無限自然歩行装置における床加速・紐牽引のタイミングが歩行に与える影響分析  

    受賞者: 平野貴大, 中島康貴, 菅野重樹, 亀﨑允啓

  • SI2024優秀講演賞

    2025年02月   第25回計測自動制御学会システムインテグレーション部門講演会   自己修復時間の短縮化に向けた高流動性を有する永久磁石Puttyの最適組成調査  

    受賞者: 趙若彤, 亀﨑允啓, 土橋諒介, 岩本悠宏, 川原圭博

  • SI2021優秀講演賞

    2022年12月   第22回計測自動制御学会システムインテグレーション部門講演会   力覚・振動提示および握り入力機構を統合した相互作用型多機能ジョイスティックの開発  

    受賞者: 亀﨑允啓,関口宣人,宮田雅博,菅野重樹

  • 第10回e-Teaching Award Good Practice賞

    2022年03月   早稲田大学 大学総合研究センター   SHIP Research Planning and Skill A  

    受賞者: Mitsuhiro Kamezaki

  • SI2021優秀講演賞

    2021年12月   第22回計測自動制御学会システムインテグレーション部門講演会   並進・回転を含む拡張エネルギー安定余裕に基づく重機の転倒予測  

    受賞者: 國土雄也, 飯田達仁, 板野峻也, 亀﨑允啓, 菅野重樹

  • SI2021優秀講演賞

    2021年12月   第22回計測自動制御学会システムインテグレーション部門講演会   タスク内容と人・環境との相互作用の予測に基づく自律移動ロボットの適応的ゴール位置探索手法に関する研究  

    受賞者: 櫻井絵梨子, 亀﨑允啓, 斎藤恭介, 濱田太郎, 金田太智, 菅野重樹

  • Educational Video Competition

    2021年08月   TMI (Transdisciplinary Mobility Innovation)   Watch Out! Your Car is Watching – Part 1: Classifiers for Driver Monitoring Systems  

    受賞者: Catherine Lollet, Mitsuhiro Kamezaki

  • 第9回 e-Teching Award, Good Practice賞

    2021年03月   早稲田大学 大学総合研究センター   メカトロニクスラボF  

    受賞者: 亀﨑允啓

  • SI2020 優秀講演賞

    2020年12月   第21回計測自動制御学会 システムインテグレーション部門   異なるコンテキスト下での自律移動ロボットの行動に対する人の行動・心象分析  

    受賞者: 斎藤喬介, 亀﨑允啓, 柳川勇人, 大西智也, 小林彩乃, シュレスタ ムーンディプ, 菅野重樹

  • SI2020 優秀講演賞

    2020年12月   第21回計測自動制御学会 システムインテグレーション部門   深層強化学習シミュレータを用いた人混み環境における移動ロボットの能動的働きかけ効果の検証  

    受賞者: 濱田太郎, 亀﨑允啓, 李羽晗, 菅野重樹

  • SI2019 優秀講演賞

    2019年12月   第20回計測自動制御学会システムインテグレーション部門講演会論文集   2重課題を用いた無人化施工におけるCognitive Tunnelingを低減可能な視覚提示手法における認知負荷改善検証  

    受賞者: 佐藤隆哉, 亀﨑允啓, 仁内智志, 菅野重樹, 岩田浩康

  • SI2019 優秀講演賞

    2019年12月   第20回計測自動制御学会システムインテグレーション部門講演会   操作型作業機械の知能化に関する研究~第13報:重回帰分析を用いた操作支援~  

    受賞者: 板野峻也, 亀﨑允啓, 森島洋忠, 岩田浩康, 菅野重樹

  • バリアフリーシステム開発財団奨励賞

    2019年09月   2019年度ライフサポート学会大会   操作特徴量のみを用いた機械学習に基づく電動車いす操作者の基本操作技能レベル判定手法の提案  

    受賞者: 森大河, 亀﨑允啓, 黄逸凡, マナワドゥウダーラ, 石原達也, 中野将尚, 越地弘順, 肥後直樹, 椿俊光, 菅野重樹

  • SI2018 優秀講演賞

    2018年12月   第19回計測自動制御学会システムインテグレーション部門講演会   パーソナルモビリティの運転評価手法に関する研究~操作入力と動作出力に係る調和性指標の提案~  

    受賞者: 森大河, 亀﨑允啓, 佐藤淳平, 河野陽大, 菅野重樹, 石原達也, 中野将尚, 矢野祐季, 越地弘順, 肥後直樹, 椿俊光

  • 9 Finalist Teams (Autonomous Vehicle)

    2018年06月   VALEO Innovation Challenge 2018   A project for a system that can detect the need to switch from automatic to manual driving mode and facilitate this shift for the driver  

    受賞者: Mitsuhiro Kamezaki

  • SI2017 優秀講演賞

    2017年12月   第18回計測自動制御学会システムインテグレーション部門講演会   小径ガス管内検査ロボットのための管内無線通信減衰の計測と分析  

    受賞者: 亀﨑允啓, 吉田健人, 趙聞, 今野実, 鳥海良一, 菅野重樹

  • SI2017 優秀講演賞

    2017年12月   第18回計測自動制御学会システムインテグレーション部門講演会   タスク入力の即時性に着目した車両制御用エンボディドインタフェースの開発  

    受賞者: 河野陽大, 亀﨑允啓, 江馬敬明, 石川雅晃, マナワドゥ ウダーラ, 菅野重樹

  • SI2016 優秀講演賞

    2016年12月   第17回計測自動制御学会システムインテグレーション部門講演会   人とロボットの協調移動におけるロボットの行動と人の印象の関連性評価  

    受賞者: 小林彩乃, 横山悠太, 柳川勇人, 亀﨑允啓, 菅野重樹

  • Honorable Mention

    2015年12月   The 6th International Conference on Advanced Mechatronics (ICAM2015)   A Novel Toroidal Design for Magnetorheological Dampers  

    受賞者: Gonzalo Aguirre Dominguez, Mitsuhiro Kamezaki, Shan He, Shigeki Sugano

  • Finalists of Best Paper Awards

    2015年06月   IEEE-CYBER 2015   A 3D Sensing Model and Practical Sensor Placement Based on Coverage and Cost Evaluation  

    受賞者: Junjie Yang, Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

  • Finalists of the SICE Annual Conference Young Author's Award

    2013年09月   SICE Annual Conference 2013   An Object Grasp Motion Model using Control Signal and Cylinder Pressure in Demolition Machines for Disaster Response Work  

    受賞者: Mitsuhiro Kamezaki

▼全件表示

メディア報道

  • ロボ関節、磁場で流体操り制御、早大など、出力下げず劣化抑制。

    新聞・雑誌

    日本経済新聞  

    2020年04月

  • 磁気粘弾性流体 開発 制振機・機械制御向け

    新聞・雑誌

    日刊工業新聞  

    2020年04月

  • 2020建設産業とICT

    新聞・雑誌

    日刊建設工業新聞  

    2020年03月

  • 長期貯蔵でも沈降しない高い安定性を持つ磁気粘弾性流体(MR流体)を開発

    インターネットメディア

    NEDOニュースリリース  

    2020年03月

  • 奇才の早稲田軍団、登竜門の「発明コン」で決勝進出 自動運転切り替え技術

    インターネットメディア

    自動運転LAB(インターネットニュース)  

    2018年06月

  • 災害ロボ最前線(上) 「手足」8本、縦横無尽

    新聞・雑誌

    日本経済新聞  

    2015年08月

▼全件表示


論文

  • 危険場面の自動検知と深度カメラを用いた足行動評価システムの開発

    林 弘昭, 洲﨑 一眞, 菅野 重樹, 一色 聡, 亀﨑 允啓

    自動車技術会論文集   57 ( 3 ) 679 - 685  2026年05月  [査読有り]

    担当区分:最終著者

    DOI

  • HeadGaze: Natural Gaze Estimation While Walking From a Single IMU on Earbuds

    Ken Takaki, Mitsuhiro Kamezaki, Takuya Sasatani, Hiroaki Murakami, Yoshihiro Kawahara

    IEEE Sensors Journal   26 ( 6 ) 8849 - 8863  2026年03月  [査読有り]

    DOI

  • Virtual-to-Real Motion Adaptation Using Genetic Algorithm for Multi-DOF Disaster Response Robots

    Mitsuhiro Kamezaki, Takahiro Katano, Shigeki Sugano

      14   23971 - 23982  2026年02月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

  • WAIBO: A Prototype of Water-Pipeline Inspection Robot in Murky Water, Fast Flow, and Small Obstacles

    Wenbo Zheng, Shota Miyake, Chuanxin Feng, Tamon Miyake, Toshitaka Koike, Yasuo Nakatsuka, Xiaomeng Liu, Mitsuhiro Kamezaki, Shigeki Sugano

    IEEE/ASME Transactions on Mechatronics     1 - 13  2026年01月  [査読有り]

    担当区分:責任著者

    DOI

  • Fuzzy-Adaptive Force-Compliant Control and Sensorless Estimation of a Hybrid Aerial Manipulator for Contact-Based Pipeline Repair

    Ezeldin N. Moustafa, Mitsuhiro Kamezaki, Shota Miyake, Shigeki Sugano

    2026 IEEE/SICE International Symposium on System Integration (SII)     756 - 763  2026年01月  [査読有り]

    DOI

  • Estimation of Ankle Joint Impedance Based on Mechanical Response During Treadmill Belt Deceleration

    Yuto Oishi, Ayato Kanada, Motoji Yamamoto, Mitsuhiro Kamezaki, Keisuke Yagi, Yasutaka Nakashima

    2026 IEEE/SICE International Symposium on System Integration (SII)     1695 - 1700  2026年01月  [査読有り]

    DOI

  • A Self‐Healing Permanent Magnet Putty for Soft Robot Skins With Force Sensing and Functional Recovery

    Ruotong Zhao, Mitsuhiro Kamezaki, Ryosuke Dobashi, Yuhiro Iwamoto, Yasushi Ido, Yoshihiro Kawahara

       2025年11月  [査読有り]

    担当区分:責任著者

    DOI

  • A Quadrotor With a New 3-DOF Hybrid Manipulator for Pipeline Maintenance: Design, Modeling, and Task-Space Control

    Ezeldin N. Moustafa, Mitsuhiro Kamezaki, Shota Miyake, Shigeki Sugano

    IEEE Access   13   198102 - 198124  2025年11月  [査読有り]

    DOI

  • Development of a Driving Posture Assessment System for Posture Standardization Using a Single In-Cabin Camera

    Shiyan Cui, Hiroaki Hayashi, Mitsuhiro Kamezaki

    Proceedings of 2025 IEEE 28th International Conference on Intelligent Transportation Systems (ITSC 2025)     1 - 8  2025年11月  [査読有り]

    担当区分:最終著者

  • SPIRA: Small Gas Pipeline Inspection Robot With Spiral Leg-Wheel Mechanism and Single Bending Joint

    Mitsuhiro Kamezaki, Kaoru Yamaguchi, Wen Zhao, Kento Yoshida, Toshitaka Koike, Shota Miyake, Shigeki Sugano

    IEEE Robotics and Automation Letters   10 ( 12 ) 12676 - 12683  2025年10月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

  • A Lightweight 3-axis Permanent Magnetic Sponge-based Self-Adapting Tactile Sensor

    Yushi Wang, Devesh Abhyankar, Yuhiro Iwamoto, Zhengxue Cheng, Ruotong Zhao, Shigeki Sugano, Mitsuhiro Kamezaki

    Proceedings of 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2025)     1 - 8  2025年10月  [査読有り]

    担当区分:最終著者

  • Adhesion and Detachment of Spherical Particles on Microstructures of Permanent Magnet Elastomers

    Sota Suzuki, Rikima Kuwada, Mikihiro Hayashi, Yasushi Ido, Daisuke Ishii, Mitsuhiro Kmezaki, Yuhiro Iwamoto

    Proceedings of 19th International Conference on Electrorheological Fluids and Magnetorheological Suspensions (ERMR2025)     1 - 4  2025年07月  [査読有り]

  • Development of a Rotating Light-Based Defect Detection System for Small Gas Pipelines

    Wenbo Zheng, Mitsuhiro Kamezaki, Shota Miyake, Shigeki Sugano

    Proceedings of 2025 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM 2025)     1 - 8  2025年07月  [査読有り]

  • Development of a Two-DoF Three-Parallelogram Aerial Manipulator for Pipeline Crack Repair Using a Two-Tool End-Effector and Onboard Sensor-Based Localization

    Ezeldin Nehad, Ahmed Moustafa, Mitsuhiro Kamezaki, Ahmed Khalifa, Shota Miyake, Tamon Miyake, Shigeki Sugano

    Proceedings of 2025 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM 2025)     1 - 8  2025年07月  [査読有り]

  • Joint-Repositionable Inner-Wireless Planar Snake Robot.

    Ayato Kanada, Ryo Takahashi, Keito Hayashi, Ryusuke Hosaka, Wakako Yukita, Yasutaka Nakashima, Tomoyuki Yokota, Takao Someya, Mitsuhiro Kamezaki, Yoshihiro Kawahara, Motoji Yamamoto

    IEEE Robotics Autom. Lett.   10 ( 5 ) 4994 - 5001  2025年05月

    DOI

    Scopus

    7
    被引用数
    (Scopus)
  • Predictive Energy Stability Margin: Prediction of Heavy Machine Overturning Considering Rotation and Translation

    Mitsuhiro Kamezaki, Yuya Kokudo, Yusuke Uehara, Shunya Itano, Tatsuhito Iida, Shigeki Sugano

      10 ( 4 ) 3286 - 3293  2025年02月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

  • Appearance-Independent Tactile Design Using Different Embroidery Stitches.

    Kazuhiro Shinoda, Sylvain Malacria, Mitsuhiro Kamezaki, Koji Yatani

    CHI Extended Abstracts     700 - 4  2025年

    DOI

    Scopus

  • TUN-DAS: Time-Series Analysis and Unsupervised Learning Based Driving Behavior Assessment System.

    Hiroaki Hayashi, Naoki Oka, Shigeki Sugano, Mitsuhiro Kamezaki

    IEEE Trans. Intell. Transp. Syst.   26 ( 1 ) 604 - 619  2025年01月  [査読有り]

    担当区分:最終著者

    DOI

    Scopus

    5
    被引用数
    (Scopus)
  • Preliminary design and evaluation of a ducted-fan type pipeline robot

    Shota Miyake, Kento Yoshida, Shigeki Sugano, Mitsuhiro Kamezaki

    ROBOMECH Journal   11 ( 1 )  2024年12月  [査読有り]

    担当区分:最終著者

     概要を見る

    Abstract

    Pipelines are crucial infrastructure supporting human life, yet their maintenance costs are substantial, necessitating the development of time-efficient robotic systems. Therefore, this study proposes an in-pipe mobile robot powered by wind generated using a ducted fan rotor, enabling faster movement within pipelines than conventional methods, e.g., inchworm. Deriving the propulsion force from wind requires analyzing airflow within the pipeline, which is challenging due to the confined space and complexity, especially when considering the presence of robots. Hence, we developed a prototype of a ducted-fan type pipeline robot (DPR) and experimentally investigated duct shapes that enhance the propulsion of the DPR within pipelines. As a result, we identified duct shapes that amplify the propulsion force generated by the ducted fan within pipelines. Additionally, we also experimentally elucidated the relationship between the distance from the pipe’s end and the propulsion force of the robot. Furthermore, we demonstrated the capabilities of the DPR by traversing a pipeline with a diameter of 110 mm, achieving speeds of 1500 mm/s in horizontal pipes and 700 mm/s while ascending vertical pipes. The results show that DRP has the potential for in-pipe inspection.

    DOI

    Scopus

    8
    被引用数
    (Scopus)
  • Estimating Lower Limb Impedance during Gait Using Treadmill-Induced Perturbations*

    Yuto Oishi, Yuki Kurike, Natsuki Matsunaga, Ayato Kanada, Motoji Yamamoto, Mitsuhiro Kamezaki, Yasutaka Nakashima

    2024 IEEE International Conference on Robotics and Biomimetics (ROBIO)     494 - 498  2024年12月  [査読有り]

    DOI

  • H‐PME: Development of a Robot Skin Using Halbach Array Permanent Magnet Elastomer

    Qichen Wang, Devesh Abhyankar, Yushi Wang, Peizhi Zhang, Tito Pradhono Tomo, Shigeki Sugano, Mitsuhiro Kamezaki

    Advanced Intelligent Systems    2024年10月  [査読有り]

    担当区分:最終著者, 責任著者

     概要を見る

    This article presents a novel 3‐axis Halbach permanent magnet elastomer (H‐PME) sensor for the robotic application, which effectively reduces crosstalk along when two sensors are used simultaneously in close proximity, for example, during grasping of thin and delicate objects, needle threading, etc. This sensor integrates a Halbach‐array magnetic elastomer, a 3×3 Hall sensor matrix, and a silicone layer. The magnetic elastomer is produced by combining NdFeB powders with a diameter of 5 μm into silicone, following a weight ratio of 50%, and then magnetized using 2D Halbach‐array magnets. Simulation results reveal the capability to adjust magnetic field strength and distribution by altering the magnet's orientation. The sensor's efficacy in 3‐axis sensing is validated through calibration with a linear model, achieving a good root‐mean‐square error below 0.7 N in force measurement. The H‐PME sensor, with a thickness of merely 4.5 mm, can detect forces up to 50 N. It's simple 3‐layer design allows the thickness to be reduced to as low as 2 mm, while also offering ease of replacement. Crucially, crosstalk evaluation experiments show that the proposed H‐PME sensor can dramatically mitigate crosstalk interference.

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • Micro-Gesture Recognition of Mouth via Bone Conduction Sound

    Shogo Tomaru, Ken Takaki, Hiroaki Murakami, Damyon Kim, Koya Narumi, Mitsuhiro Kamezaki, Yoshihiro Kawahara

    Proceedings of The ACM Symposium on User Interface Software and Technology (UIST) Posters    2024年10月  [査読有り]

  • Development of Adjustable Compliance and Sensitivity Permanent Magnetic Elastomer-based Tactile Sensor

    Devesh Abhyankar, Yushi Wang, Yuhiro Iwamoto, Shigeki Sugano, Mitsuhiro Kamezaki

    Proceedings of 2024 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2024)    2024年09月  [査読有り]

    担当区分:最終著者, 責任著者

  • Development and Evaluation of a Treadmill-based Video-see-through and Optical-see-through Mixed Reality Systems for Obstacle Negotiation Training.

    Tamon Miyake, Mohammed Al-Sada, Abdullah Iskandar, Shunya Itano, Mitsuhiro Kamezaki, Tatsuo Nakajima, Shigeki Sugano

    IEEE transactions on visualization and computer graphics   PP  2024年07月  [査読有り]  [国際誌]

     概要を見る

    Mixed reality (MR) technologies have a high potential to enhance obstacle negotiation training beyond the capabilities of existing physical systems. Despite such potential, the feasibility of using MR for obstacle negotiation on typical training treadmill systems and its effects on obstacle negotiation performance remains largely unknown. This research bridges this gap by developing an MR obstacle negotiation training system deployed on a treadmill, and implementing two MR systems with a video see-through (VST) and an optical see-through (OST) Head Mounted Displays (HMDs). We investigated the obstacle negotiation performance with virtual and real obstacles. The main outcomes show that the VST MR system significantly changed the parameters of the leading foot in cases of Box obstacle (approximately 22 cm to 30 cm for stepping over 7cm-box), which we believe was mainly attributed to the latency difference between the HMDs. In the condition of OST MR HMD, users tended to not lift their trailing foot for virtual obstacles (approximately 30 cm to 25 cm for stepping over 7cm-box). Our findings indicate that the low-latency visual contact with the world and the user's body is a critical factor for visuo-motor integration to elicit obstacle negotiation.

    DOI PubMed

    Scopus

    5
    被引用数
    (Scopus)
  • Human Velocity Estimation Using Kalman Filter and Least Squares with Adjustable Window Sizes for Mobile Robots

    Mitsuhiro Kamezaki, Michiaki Hirayama, Ryosuke Kono, Yusuke Tsuburaya, Shigeki Sugano

    IEEE Access     1 - 11  2024年07月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

  • Dynamic Collaborative Workspace Based on Human Interference Estimation for Safe and Productive Human-Robot Collaboration.

    Mitsuhiro Kamezaki, Tomohiro Wada, Shigeki Sugano

    IEEE Robotics Autom. Lett.   9 ( 7 ) 6568 - 6575  2024年07月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    15
    被引用数
    (Scopus)
  • Pipeline of Modeling, Simulation, and Data Analysis of Soft Snake Robots Considering Friction Information

    Yuanhui Xia, Ta Duc Tung, Mitsuhiro Kamezaki, Yoshihiro Kawahara

    Workshop on Robot Software Architectures, 2024 IEEE International Conference on Robotics and Automation (ICRA2024)    2024年05月  [査読有り]

  • Overcoming Hand and Arm Occlusion in Human-To-Robot Handovers: Predicting Safe Poses with a Multimodal DNN Regression Model

    Catherine Lolle, Advaith Sriram, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of 2024 IEEE International Conference on Robotics and Automation (ICRA2024)     13390 - 13396  2024年05月  [査読有り]

  • Video presentation based on multiple-flying camera to provide continuous and complementary images for teleoperation

    Mitsuhiro Kamezaki, Masahiro Miyata, Shigeki Sugano

    Automation in Construction   159   105285 - 105285  2024年03月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    12
    被引用数
    (Scopus)
  • Delicate Jamming Grasp: Detecting Deformation of Fragile Objects Using Permanent Magnet Elastomer Membrane.

    Ho Enomoto, Matthew Ishige, Takuya Umedachi, Mitsuhiro Kamezaki, Yoshihiro Kawahara

    IEEE Robotics Autom. Lett.   9 ( 2 ) 979 - 986  2024年02月  [査読有り]

    DOI

    Scopus

    11
    被引用数
    (Scopus)
  • Prototype Design of a Multi-Mode Switching Module with Locking Mechanism for Water-Proof Pipeline Inspection Robots

    Wenbo Zheng, Xinheng Jiang, Mitsuhiro Kamezaki, Chenyu Tai, Peizhi Zhang, Tamon Miyake, Shota Miyake, Xiaomeng Liu, Yasuo Nakatsuka, Shigeki Sugano

    Proceedings of IEEE/SICE International Symposium on System Integration (SII 2024)     741 - 746  2024年01月  [査読有り]

    DOI

  • 予測と実測の差の蓄積に基づく自律移動ロボットの協調移動パラメータ調整手法の検討

    早崎 宗一郎, 亀﨑 允啓, 今治 諭志, 斎藤 喬介, 今西 優登, 櫻井 絵梨子, 三宅 太文, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   2024   2P1-L04  2024年

    DOI

  • マニュピレーションを考慮した協働作業ロボットの適応的ゴール位置探索とアーム軌道計画手法の開発

    大石 雄暉, 山口 皓大, 亀﨑 允啓, 濱田 太郎, 三宅 太文, 櫻井 絵梨子, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   2024   2P1-C08  2024年

    DOI

  • Joint-repositionable Inner-wireless Planar Snake Robot.

    Ayato Kanada, Ryo Takahashi, Keito Hayashi, Ryusuke Hosaka, Wakako Yukita, Yasutaka Nakashima, Tomoyuki Yokota, Takao Someya, Mitsuhiro Kamezaki, Yoshihiro Kawahara, Motoji Yamamoto

    CoRR   abs/2411.13916  2024年

    DOI

  • Preliminary Study on the Feasibility of Using Permanent Magnetic Elastomer as a Stretchable Skin Sensor.

    Devesh Abhyankar, Yushi Wang, Mitsuhiro Kamezaki, Qichen Wang 0004, Shigeki Sugano

    Proceedings of IEEE/SICE International Symposium on System Integration (SII 2024)     526 - 531  2024年01月  [査読有り]

    DOI

    Scopus

    4
    被引用数
    (Scopus)
  • Image Inpainting を用いたハンドル映り込み画像における運転者姿勢推定の高精度化

    岩崎 陽馬, 林 弘昭, 亀﨑 允啓, 菅野 重樹

    自動車技術会論文集   54 ( 3 ) 528 - 533  2023年03月  [査読有り]

     概要を見る

    バス運転者の視線や姿勢をモニタリングするカメラは,視界の妨げにならないようハンドルの後ろに配置せざるを得ない.ハンドルが体の一部を遮るため,姿勢推定の精度低下が問題となる.本研究ではImage Inpaint技術を活用し,画像からハンドルを認識・除去・修復する手法を提案する.実験により姿勢推定の精度向上を確認できた.

    DOI

  • Acquisition of Inducing Policy in Collaborative Robot Navigation Based on Multiagent Deep Reinforcement Learning.

    Mitsuhiro Kamezaki, Ryan Ong, Shigeki Sugano

    IEEE Access   11   23946 - 23955  2023年03月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    5
    被引用数
    (Scopus)
  • Preliminary Study of Tactical-Level Interaction for Highly-Automated Vehicles: Its Application to Touchscreen Interface.

    Mitsuhiro Kamezaki, Udara Eshan Manawadu, Masaaki Ishikawa, Shigeki Sugano

    IEEE Trans. Intell. Veh.   8 ( 2 ) 1944 - 1956  2023年02月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    5
    被引用数
    (Scopus)
  • Toward Error-Tolerant Robot Navigation: Sequential Inducement Based on Intent Conveyance from Robot to Human and Its Achievement.

    Mitsuhiro Kamezaki, Ryosuke Kono, Ayano Kobayashi, Hayato Yanagawa, Tomoya Onishi, Yusuke Tsuburaya, Moondeep C. Shrestha, Shigeki Sugano

    Int. J. Soc. Robotics   15 ( 2 ) 297 - 316  2023年02月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    4
    被引用数
    (Scopus)
  • Normalized Facial Features-Based DNN for a Driver's Gaze Zone Classifier Using a Single Camera Robust to Various Highly Challenging Driving Scenarios.

    Catherine Lollett, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of 2023 IEEE Intelligent Vehicles Symposium (IV 2023)     1 - 8  2023年  [査読有り]

    DOI

    Scopus

    2
    被引用数
    (Scopus)
  • Position-based Treadmill Drive with Wire Traction for Experience of Level Ground Walking from Gait Acceleration State to Steady State

    Tamon Miyake, Shunya Itano, Mitsuhiro Kamezaki, Shigeki Sugano

    2022 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)     3687 - 3693  2022年10月  [査読有り]

    DOI

  • JointFlow: A Foot Motion Tracking Model Combining Pose Estimation Model with Optical Flow.

    Hiroaki Hayashi, Hirofumi Aoki, Mitsuhiro Kamezaki, Kan Shimazaki, Kunitomo Aoki, Shigeki Sugano

    Proceedings of 2022 IEEE Intelligent Transportation Systems Conference (ITSC 2022)     2875 - 2881  2022年10月  [査読有り]

    DOI

    Scopus

    1
    被引用数
    (Scopus)
  • Single Camera Face Position-Invariant Driver's Gaze Zone Classifier Based on Frame-Sequence Recognition Using 3D Convolutional Neural Networks.

    Catherine Lollett, Mitsuhiro Kamezaki, Shigeki Sugano

    Sensors   22 ( 15 ) 5857 - 5857  2022年08月  [査読有り]

    DOI

    Scopus

    7
    被引用数
    (Scopus)
  • Development of a 'Calf Muscle Pump' Inspired Reconfigurable Soft Pump Module Using Permanent Magnetic Elastomer.

    Peizhi Zhang, Qichen Wang 0004, Mitsuhiro Kamezaki, Zhuoyi He, Yuhiro Iwamoto, Yasushi Ido, Hiroyuki Sakamoto, Shigeki Sugano

    Proceedings of 2022 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM 2022)     1115 - 1120  2022年07月  [査読有り]

    DOI

    Scopus

    5
    被引用数
    (Scopus)
  • Proposal of a Control Strategy Using Fuzzy Logic and Support Vector Classifier for MR Fluid Actuator with Variable Impedance Mechanism.

    Yushi Wang, Mitsuhiro Kamezaki, Shan He, Ryuichiro Tsunoda, Peizhi Zhang, Shigeki Sugano

    Proceedings of 2022 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM 2022)     528 - 533  2022年07月  [査読有り]

    DOI

    Scopus

  • 3-Axis Force Estimation of a Soft Skin Sensor using Permanent Magnetic Elastomer (PME) Sheet with Strong Remanence.

    Yushi Wang, Mitsuhiro Kamezaki, Qichen Wang 0004, Hiroyuki Sakamoto, Shigeki Sugano

    Proceedings of 2022 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM 2022)     302 - 307  2022年07月  [査読有り]

    DOI

    Scopus

    12
    被引用数
    (Scopus)
  • Dynamic Waypoint Navigation: Model-Based Adaptive Trajectory Planner for Human-Symbiotic Mobile Robots.

    Mitsuhiro Kamezaki, Ayano Kobayashi, Ryosuke Kono, Michiaki Hirayama, Shigeki Sugano

    IEEE Access   10   81546 - 81555  2022年07月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    19
    被引用数
    (Scopus)
  • Driver's Drowsiness Classifier using a Single-Camera Robust to Mask-wearing Situations using an Eyelid, Lower-Face Contour, and Chest Movement Feature Vector GRU-based Model.

    Catherine Lollett, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of IEEE Intelligent Vehicles Symposium (IV 2022)     519 - 526  2022年05月  [査読有り]

    DOI

    Scopus

    7
    被引用数
    (Scopus)
  • A Wearable Fingertip Cutaneous Haptic Device with Continuous Omnidirectional Motion Feedback.

    Peizhi Zhang, Mitsuhiro Kamezaki, Yutaro Hattori, Shigeki Sugano

    Proceedings of 2022 IEEE International Conference on Robotics and Automation (ICRA2022)     8869 - 8875  2022年05月  [査読有り]

    DOI

    Scopus

    6
    被引用数
    (Scopus)
  • Development and Evaluation of a Backdrivable Vane-Type Rotary Actuator Using Magnetorheological Fluids

    Peizhi Zhang, Mitsuhiro Kamezaki, Kenshiro Otsuki, Shan He, Zhuoyi He, Gonzalo Aguirre Dominguez, Shigeki Sugano

    IEEE-ASME TRANSACTIONS ON MECHATRONICS     4863 - 4873  2022年05月  [査読有り]

    DOI

    Scopus

    8
    被引用数
    (Scopus)
  • Reactive, Proactive, and Inducible Proximal Crowd Robot Navigation Method Based on Inducible Social Force Model.

    Mitsuhiro Kamezaki, Yusuke Tsuburaya, Taichi Kanada, Michiaki Hirayama, Shigeki Sugano

    IEEE Robotics and Automation Letters   7 ( 2 ) 3922 - 3929  2022年02月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    31
    被引用数
    (Scopus)
  • Preliminary Investigation of Collision Risk Assessment with Vision for Selecting Targets Paid Attention to by Mobile Robot.

    Masaaki Hayashi, Tamon Miyake, Mitsuhiro Kamezaki, Junji Yamato, Kyosuke Saito, Taro Hamada, Eriko Sakurai, Shigeki Sugano, Jun Ohya

    Proceedings of IEEE/RSJ IEEE International Conference on Robot and Human Interactive Communication (RO-MAN 2022)     624 - 629  2022年  [査読有り]

    DOI

    Scopus

    2
    被引用数
    (Scopus)
  • Basic Input-Output Gain Tuning System Based on Control Input Histogram Leveling for Human-Operated Machines

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    IEEE-ASME TRANSACTIONS ON MECHATRONICS   26 ( 6 ) 2857 - 2869  2021年12月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • Bayesian Estimation of Model Parameters of Equivalent Circuit Model for Detecting Degradation Parts of Lithium-Ion Battery.

    Tamon Miyake, Tomoyuki Suzuki, Satoshi Funabashi, Namiko Saito, Mitsuhiro Kamezaki, Takahiro Shoda, Tsutomu Saigo, Shigeki Sugano

    IEEE Access   9   159699 - 159713  2021年11月  [査読有り]

    DOI

    Scopus

    4
    被引用数
    (Scopus)
  • A situational understanding enhancer based on augmented visual prompts for teleoperation using a multi-monitor system

    Mitsuhiro Kamezaki, Junjie Yang, Ryuya Sato, Hiroyasu Iwata, Shigeki Sugano

    AUTOMATION IN CONSTRUCTION   131  2021年11月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    15
    被引用数
    (Scopus)
  • A framework of physically interactive parameter estimation based on active environmental groping for safe disaster response work

    Mitsuhiro Kamezaki, Yusuke Uehara, Kohga Azuma, Shigeki Sugano

    ROBOMECH JOURNAL   8 ( 22 ) 1 - 15  2021年10月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    2
    被引用数
    (Scopus)
  • Development of a Permanent Magnet Elastomer (PME) Infused Soft Robot Skin for Tactile Sensing.

    Sahil Shembekar, Mitsuhiro Kamezaki, Peizhi Zhang, Zhuoyi He, Yuhiro Iwamoto, Yasushi Ido, Hiroyuki Sakamoto, Shigeki Sugano

    Proceedings of 2021 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2021)     6039 - 6046  2021年09月  [査読有り]

    DOI

    Scopus

    9
    被引用数
    (Scopus)
  • Toward Health-Related Accident Prevention: Symptom Detection and Intervention Based on Driver Monitoring and Verbal Interaction

    Hiroaki Hayashi, Mitsuhiro Kamezaki, Shigeki Sugano

    IEEE OPEN JOURNAL OF INTELLIGENT TRANSPORTATION SYSTEMS   2   240 - 253  2021年08月  [査読有り]

    DOI

    Scopus

    16
    被引用数
    (Scopus)
  • Towards a Driver's Gaze Zone Classifier using a Single Camera Robust to Temporal and Permanent Face Occlusions.

    Catherine Lollett, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of 2021 IEEE Intelligent Vehicles Symposium (IV 2021)     578 - 585  2021年07月  [査読有り]

    DOI

    Scopus

    5
    被引用数
    (Scopus)
  • EEG-based System Using Deep Learning and Attention Mechanism for Driver Drowsiness Detection.

    Miankuan Zhu, Haobo Li, Jiangfan Chen, Mitsuhiro Kamezaki, Zutao Zhang, Zexi Hua, Shigeki Sugano

    Proceedings of 2021 IEEE Intelligent Vehicles Symposium (IV 2021)     280 - 286  2021年07月  [査読有り]

    DOI

    Scopus

    19
    被引用数
    (Scopus)
  • EPM-MRE: Electropermanent Magnet-Magnetorheological Elastomer for Soft Actuation System and Its Application to Robotic Grasping.

    Peizhi Zhang, Mitsuhiro Kamezaki, Zhuoyi He, Hiroyuki Sakamoto, Shigeki Sugano

    IEEE Robotics Autom. Lett.   6 ( 4 ) 8181 - 8188  2021年07月  [査読有り]

    DOI

    Scopus

    30
    被引用数
    (Scopus)
  • Robust Localization for Multi-robot Formations: An Experimental Evaluation of an Extended GM-PHD Filter.

    Michiaki Hirayama, Alicja Wasik, Mitsuhiro Kamezaki, Alcherio Martinoli

    Proceedings of International Symposium on Distributed Autonomous Robotic Systems (DARS 2021)     148 - 162  2021年06月  [査読有り]

    DOI

    Scopus

  • 鉱山ショベルの掘削効率化に関する研究 : 掘削抵抗解析に基づく個別要素法パラメータ同定システムの設計

    水嶋 済也, 山村 真司, 佐藤 隆哉, 水越 勇一, 加藤 史洋, 亀﨑 允啓, 岩田 浩康

    建設機械   57 ( 6 ) 38 - 43  2021年06月  [査読有り]

    CiNii J-GLOBAL

  • A Wheeled Robot Chain Control System for Underground Facilities Inspection using Visible Light Communication and Solar Panel Receivers

    Zhao, W., Kamezaki, M., Yamaguchi, K., Konno, M., Onuki, A., Sugano, S.

    IEEE/ASME Transactions on Mechatronics   27 ( 1 ) 180 - 189  2021年02月  [査読有り]

    DOI

    Scopus

    31
    被引用数
    (Scopus)
  • Investigation on image signal receiving performance of photodiodes and solar panel detectors in an underground facility visible light communication system

    Wen Zhao, Mitsuhiro Kamezaki, Kaoru Yamaguchi, Minoru Konno, Akihiko Onuki, Shigeki Sugano

    OPTICS EXPRESS   29 ( 2 ) 692 - 705  2021年01月  [査読有り]

    DOI

    Scopus

    14
    被引用数
    (Scopus)
  • A Robust Driver’s Gaze Zone Classification Using Single Camera for Self-occlusions and Non-aligned Head and Eyes Direction Driving Situations

    Catherine Lollett, Hiroaki Hayashi, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of 2020 IEEE International Conference on Systems, Man, and Cybernetics (SMC 2020)     4302 - 4308  2020年10月  [査読有り]

    DOI

    Scopus

    8
    被引用数
    (Scopus)
  • Preliminary Development of a Powerful and Backdrivable Robot Gripper Using Magnetorheological Fluids

    Sahil Shembeka, Peizhi Zhang, Zhuoyi He, Ryuichiro Tsunoda, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of 2020 International Symposium on Automation and Robotics in Construction (ISARC2020)     1458 - 1463  2020年10月  [査読有り]

  • A Prototype Power Transmission System with Backdrivability and Responsiveness using Magnetorheological Fluid Direction Converter and Clutch

    Zhuoyi He, Mitsuhiro Kamezaki, Peizhi Zhang, Sahil Shembekar, Ryuichiro Tsunoda, Shigeki Sugano

    Proceedings of 2020 IEEE International Conference on Systems, Man, and Cybernetics (SMC 2020)   2020-October   3702 - 3707  2020年10月  [査読有り]

    DOI

    Scopus

    4
    被引用数
    (Scopus)
  • Development of a Situational Awareness Estimation Model Considering Traffic Environment for Unscheduled Takeover Situations

    Horyaki Hayashi, Naoki Oka, Mitsuhiro Kamezaki, Shigeki Sugano

    International Journal of Intelligent Transportation Systems Research (IJIT)   19 ( 1 ) 1 - 15  2020年10月  [査読有り]

    DOI

    Scopus

    9
    被引用数
    (Scopus)
  • Development of an Abnormal Sign Detection System Based on Driver Monitoring and Voice Interaction for Preventing Medical-Condition-Caused Car Accidents

    Hiroaki Hayashi, Mitsuhiro Kamezaki, Naoki, Oka, Shigeki Sugano

    Proceedings of 2020 IEEE Intelligent Transportation Systems Conference (ITSC 2020)     779 - 786  2020年09月  [査読有り]

    DOI

    Scopus

    5
    被引用数
    (Scopus)
  • Development of a Vacuum Suction Cup by Applying Magnetorheological Elastomers for Objects with Flat Surfaces

    Peizhi Zhang, Mitsuhiro Kamezaki, Kenshiro Otsuki, Zhuoyi He, Hiroyuki Sakamoto, Shigeki Sugano

    Proceedings of 2020 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM 2020)     777 - 782  2020年07月  [査読有り]

    DOI

    Scopus

    13
    被引用数
    (Scopus)
  • An Experimental Analysis of Pipe Inspection using Solar Panel Receiver for Visible Light Communication and Energy Harvesting

    Wen Zhao, Mitsuhiro Kamezaki, Kaoru Yamaguchi, Minoru Konno, Akihiko Onuki, Shigeki Sugano

    Proceedings of 2020 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM 2020)     1848 - 1853  2020年07月  [査読有り]

    DOI

    Scopus

    4
    被引用数
    (Scopus)
  • A Basic Framework of View Systems Allowing Teleoperators to Pre-Acquire Spatial Knowledge from Survey and Route Perspectives

    Ryuya Sato, Mitsuhiro Kamezaki, Shigeki Sugano, Hiroyasu Iwat

    Presence: Teleoperators and Virtual Environments   27 ( 3 ) 309 - 332  2020年07月  [査読有り]

    DOI

  • Environmental camera placements for skilled operators in unmanned construction

    Ryuya Sato, Mitsuhiro Kamezaki, Mitsuru Yamada, Takeshi Hashimoto, Shigeki Sugano, Hiroyasu Iwata

    Automation in Construction   119 ( 103294 ) 1 - 11  2020年06月  [査読有り]

    DOI

    Scopus

    11
    被引用数
    (Scopus)
  • Preliminary Study of a Separative Shared Control Scheme Focusing on Control-Authority and Attention Allocation for Multi-Limb Disaster Response Robots

    Mitsuhiro Kamezaki, Takahiro Katano, Kui Chen, Tatsuzo Ishida, Shigeki Sugano

    Advanced Robotics   34 ( 9 ) 575 - 591  2020年03月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    7
    被引用数
    (Scopus)
  • Autonomous Mobile Robot Moving Through Static Crowd: Arm with One DOF and Hand with Involute Shape to Maneuver Human Position

    Noriaki Imaoka, Kazuma Kitazawa, Mitsuhiro Kamezaki, Shigeki Sugano, Takeshi Ando

    Journal of Robotics and Mechatronics   32 ( 1 ) 59 - 67  2020年02月  [査読有り]

    DOI

    Scopus

    4
    被引用数
    (Scopus)
  • A Low Cognitive Load and Reduced Motion Sickness Inducing Zoom Method Based on Typical Gaze Movement for Master-Slave Teleoperation Systems with HMD.

    Yuichi Mizukoshi, Kenji Hashimoto, Atsuo Takanishi, Hiroyasu Iwata, Ryuya Sato, Takahiro Eto, Mitsuhiro Kamezaki, Ayaka Matsuzaka, Liu Yang, Akio Namiki, Asaki Imai, Takashi Matsuzawa

    2020 IEEE/SICE INTERNATIONAL SYMPOSIUM ON SYSTEM INTEGRATION (SII)     28 - 33  2020年  [査読有り]

     概要を見る

    Teleoperation of humanoid robots for disaster response tasks, controlled by a master slave system using a head-mounted display, requires a detailed frame of view for precise operation. We previously investigated an automatic zoom method, and images zoomed when the robot arm entered the work area could improve teleoperation performance. However, automatic zooming failed to consider the operator's intentions, including zoom levels and timing, causing high mental workload and motion sickness for operators. Therefore, this study proposes a zoom method with a low mental workload and reduced level of motion sickness. Motion sickness is less likely to be induced under active conditions, wherein the operator can manually control the image. Moreover, upper limbs should not be used to operate the zoom feature because such use can disturb the master slave operation. Furthermore, a zoom method should reflect the operator's intentions, including zoom levels and timing. Thus, we develop a zoom method based on head movement, which can be regarded as typical gaze movement. The results of experiments using a real robot system indicated that the proposed method could reduce the mental workload and work time without inducing motion sickness, compared with zoom operation using a foot pedal interface.

    DOI

    Scopus

    5
    被引用数
    (Scopus)
  • Cognitive Untunneling Multi-View System for Teleoperators of Heavy Machines Based on Visual Momentum and Saliency

    Ryuya Sato, Mitsuhiro Kamezaki, Satoshi Niuchi, Shigeki Sugano, Hiroyasu Iwata

    Automation in Construction   110   1 - 9  2019年12月  [査読有り]

    DOI

    Scopus

    23
    被引用数
    (Scopus)
  • Human-Centered Intervention Based on Tactical-Level Input in Unscheduled Takeover Scenarios for Highly-Automated Vehicles

    Mitsuhiro Kamezaki, Horyaki Hayashi, Udara Eshen Manawadu, Shigeki Sugano

    International Journal of Intelligent Transportatin Systems Research (IJIT)   18 ( 3 ) 1 - 10  2019年12月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    13
    被引用数
    (Scopus)
  • A Visible Light Relay Image Transmission System for Water Pipe Inspection

    Wen Zhao, Mitsuhiro Kamezaki, Kento Yoshida, Kaoru Yamaguchi, Minoru Konno, Akihiko Onuki, Shigeki Sugano

    Proceeding of 1st Workshop on Optical Wireless Communication for Smart City     57 - 59  2019年12月  [査読有り]

  • A Preliminary Experimental Analysis of In-Pipe Image Transmission Based on Visible Light Relay Communication

    Wen Zhao, Mitsuhiro Kamezaki, Kaoru Yamaguchi, Minoru Konno, Akihiko Onuki, Shigeki Sugano

    Sensors   19 ( 21 ) 1 - 20  2019年11月  [査読有り]

    DOI

    Scopus

    8
    被引用数
    (Scopus)
  • 無人化施工における奥行感の把握が必要な手先作業時における外部カメラの最適・好適配置の実験的導出

    佐藤隆哉, 亀﨑允啓, 山田充, 橋本毅, 菅野重樹, 岩田浩康

    第19回建設ロボットシンポジウム論文集(SCR2019)   19th   1 - 2  2019年10月  [査読有り]

    J-GLOBAL

  • 無人化施工の掘削・リリース作業における側面カメラの最適および好適配置の実験的導出

    佐藤隆哉, 亀﨑允啓, 山田充, 橋本毅, 菅野重樹, 岩田浩康

    日本機械学会論文集   85 ( 876 ) 1 - 12  2019年08月  [査読有り]

    DOI CiNii J-GLOBAL

  • 低疲労空間内で人型ロボットの精密遠隔作業を可能とするマスタスレーブ相対手先位置調整手法の提案

    佐藤隆哉, 亀﨑允啓, 江藤孝鉱, 並木明夫, 岩田浩康

    第26回バイオメカニズム・シンポジウム論文集(SOBIM2019)     72 - 79  2019年07月  [査読有り]

  • A Preliminary Study of Interactive Navigation Framework with Situation-Adaptive Multimodal Inducement: Pass-by Scenario

    Mitsuhiro Kamezaki, Ayano Kobayashi, Yuta Yokoyama, Hayato Yanagawa, Moondeep Shrestha, Shigeki Sugano

    International Journal of Social Robotics   12 ( 2 ) 1 - 22  2019年07月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    25
    被引用数
    (Scopus)
  • Development of Anti-Sedimentation Magnetorheological Fluids and Its Implementation to MRF Damper

    Peizhi Zhang, Mitsuhiro Kamezaki, Kenshiro Otsuki, Zhuoyi He, Hiroyuki Sakamoto, Shigeki Sugano

    Proceedings of 2019 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM2019)     400 - 405  2019年07月  [査読有り]

    DOI

    Scopus

    11
    被引用数
    (Scopus)
  • A Driver Situational Awareness Estimation System Based on Standard Glance Model for Unscheduled Takeover Situations

    Hiroaki Hayashi, Mitsuhiro Kamezaki, Udara E. Manawadu, Takahiro Kawano, Takaaki Ema, Tomoya Tomita, Lollett Catherine, Shigeki Sugano

    Proceedings of 2019 IEEE Intelligent Vehicles Symposium (IV 2019)     718 - 723  2019年06月  [査読有り]

    DOI

    Scopus

    19
    被引用数
    (Scopus)
  • A Coordinated Wheeled Gas Pipeline Robot Chain System Based on Visible Light Communication and Illuminace Assessment

    Wen Zhao, Mitsuhiro Kamezaki, Kento Yoshida, Kaoru Yamaguchi, Minoru Konno, Akihiko Onuki, Shigeki Sugano

    Sensors   19 ( 10 ) 1 - 20  2019年05月  [査読有り]

    DOI

    Scopus

    15
    被引用数
    (Scopus)
  • Development of Anti-Sedimentation Magnetorheological Fluids and Preliminary Evaluation

    Peizhi Zhang, Mitsuhiro Kamezaki, Kenshiro Otsuki, Zhuoyi He, Hiroyuki Sakamoto, Shigeki Sugano

    Proceedings of 2019 IEEE-RAS International Conference on Soft Robotics (Robosoft2019)     1 - 2  2019年04月  [査読有り]

  • 重機の遠隔操作性向上のためのマルチカメラ最適配置に関する研究-第二報 掘削・配置作業におけるパン・チルト角が及ぼす作業効率への影響の実験的検証-

    佐藤隆哉, 亀﨑允啓, 山田充, 橋本毅, 菅野重樹, 岩田浩康

    第24回ロボティクスシンポジア予稿集     14 - 17  2019年03月  [査読有り]

    J-GLOBAL

  • Experimental Investigation of Optimum and Allowable Range of Side Views for Teleoperated Digging and Release Works by Using Actual Construction Machinery

    Ryuya Sato, Mitsuhiro Kamezaki, Mitsuru Yamada, Takeshi Hashimoto, Shigeki Sugano, Hiroyasu Iwata

    Proceedings of 2019 IEEE/SICE International Conference on System Integration (SII 2019)     794 - 798  2019年01月  [査読有り]

    DOI

    Scopus

    8
    被引用数
    (Scopus)
  • Derivation of an Optimum and Allowable Range of Pan and Tilt Angles in External Sideway Views for Grasping and Placing Tasks in Unmanned Construction Based on Human Object Recognition

    Ryuya Sato, Mitsuhiro Kamezaki, Satoshi Niuchi, Shigeki Sugano, Hiroyasu Iwata

    Proceedings of 2019 IEEE/SICE International Conference on System Integration (SII 2019)     776 - 781  2019年01月  [査読有り]

    DOI

    Scopus

    5
    被引用数
    (Scopus)
  • A Preliminary Experimental Study on Control Technology of Pipeline Robots based on Visible Light Communication

    Wen Zhao, Mitsuhiro Kamezaki, Kento Yoshida, Kaoru Yamaguchi, Minoru Konno, Akihiko Onuki, Shigeki Sugano

    Proceedings of 2019 IEEE/SICE International Conference on System Integration (SII 2019)     22 - 27  2019年01月  [査読有り]

    DOI

    Scopus

    8
    被引用数
    (Scopus)
  • Compound locomotion control system combining crawling and walking for multi-crawler multi-arm robot to adapt unstructured and unknown terrain

    Kui Chen, Mitsuhiro Kamezaki, Takahiro Katano, Taisei Kaneko, Kohga Azuma, Tatsuzo Ishida, Masatoshi Seki, Ken Ichiryu, Shigeki Sugano

    ROBOMECH Journal   5 ( 1 )  2018年12月  [査読有り]

    DOI

    Scopus

    14
    被引用数
    (Scopus)
  • An Automatic Tracked Robot Chain System for Gas Pipeline Inspection and Maintenance Based on Wireless Relay Communication

    Wen Zhao, Mitsuhiro Kamezaki, Kento Yoshida, Minoru Konno, Akihiko Onuki, Shigeki Sugano

    Proceedings of 2018 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2018)     3978 - 3983  2018年10月  [査読有り]

    DOI

    Scopus

    10
    被引用数
    (Scopus)
  • Machine Learning Based Skill-level Classification for Personal Mobility Devices Using Only Operational Characteristics

    Yifan Huang, Mitsuhiro Kamezaki, Taiga Mori, Udara E. Manawadu, Tatsuya Ishihara, Masahiro Nakano, Kohjun Koshiji, Naoki Higo, Toshimitsu Tubaki, Shigeki Sugano

    Proceedings of 2018 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2018),     5469 - 5476  2018年10月  [査読有り]

    DOI

    Scopus

    1
    被引用数
    (Scopus)
  • A Preliminary Investigation into Human Motion Reaction Against a Robot’s Forearm Contact

    Moondeep C. Shrestha, Mitsuhiro Kamezaki, Yusuke Tsuburaya, Ryosuke Kono, Shigeki Sugano

    Workshop on From freezing to jostling robots: Current challenges and new paradigms for safe robot navigation in dense crowds, 2018 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2018)     1 - 2  2018年10月  [査読有り]

  • Utilizing Robot’s Forearm Contact for Handling Space Constraints in Congested Environment

    Mitsuhiro Kamezaki, Moondeep C. Shrestha, Yusuke Tsuburaya, Ryosuke Kono, Shigeki Sugano

    Workshop on From freezing to jostling robots: Current challenges and new paradigms for safe robot navigation in dense crowds, 2018 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2018)     1 - 2  2018年10月  [査読有り]

    担当区分:筆頭著者, 責任著者

  • ダンプトラックの燃費向上・長寿命化に向けた状態抽出に関する基礎検討

    山下真司, 亀﨑允啓, 佐藤隆哉, 菅野重樹, 岩田浩康

    第18回建設ロボットシンポジウム論文集(SCR2018)   18th   1 - 6  2018年09月  [査読有り]

    J-GLOBAL

  • A Preliminary Study of a Control Framework for Forearm Contact During Robot Navigation

    Moondeep Shrestha, Mitsuhiro Kamezaki, Yusuke Tsuburaya, Tomoya Onishi, Ayano Kobayashi, Ryuosuke Kono, Shigeki Sugano

    Proceedings of 2018 IEEE International Symposium on Robot and Human Interactive Communication (RO-MAN2018)     410 - 415  2018年08月  [査読有り]

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • A Communicating Directional Intent in Robot Navigation using Projection Indicators

    Moondeep Shrestha, Tomoya Onishi, Ayano Kobayashi, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of 2018 IEEE International Symposium on Robot and Human Interactive Communication (RO-MAN2018)     746 - 751  2018年08月  [査読有り]

    DOI

    Scopus

    35
    被引用数
    (Scopus)
  • Tactical-Level Input with Multimodal Feedback for Unscheduled Takeover Situations in Human-Centered Automated Vehicles

    Udara E. Manawadu, Takaaki Ema, Hiroaki Hayashi, Takahiro Kawano, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of 2018 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM2018)     1 - 6  2018年07月  [査読有り]

    DOI

    Scopus

    15
    被引用数
    (Scopus)
  • Modeling and Simulation of FLC-based Navigation Algorithm for Small Gas Pipeline Inspection Robot

    Wen Zhao, Mitsuhiro Kamezaki, Kento Yoshida, Minoru Konno, Akihiko Onuki, Shigeki Sugano

    Proceedings of 2018 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM2018)     1 - 6  2018年07月  [査読有り]

    DOI

    Scopus

    10
    被引用数
    (Scopus)
  • Preliminary Design of a Pseudo-Inertia Adjustable Mechanism Based on Bidirectional Releasing of Stored Kinetic Energy

    Peizhi Zhang, Mitsuhiro Kamezaki, Kenshiro Otsuki, Shan He, Gonzalo Aguirre Dominguez, Shigeki Sugano

    Proceedings of 2018 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM2018)   2019   1 - 6  2018年07月  [査読有り]

    DOI CiNii J-GLOBAL

    Scopus

    3
    被引用数
    (Scopus)
  • 高度自動運転車における半自動制御のための相互作用型力触覚インタフェースの提案

    亀﨑允啓, マナワドゥ ウダーラ, 河野陽大, 石川雅晃, 菅野重樹

    日本機械学会論文集   84 ( 864 ) 1 - 13  2018年07月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI CiNii J-GLOBAL

  • Multiclass Classification of Driver Perceived Workload Using Long Short-Term Memory based Recurrent Neural Network

    Udara E. Manawadu, Takahiro Kawano, Shingo Murata, Mitsuhiro Kamezaki, Junya Muramatsu, Shigeki Sugano

    Proceedings of 2018 IEEE Intelligent Vehicles Symposium (IV 2018),     2009 - 2014  2018年06月  [査読有り]

    DOI

    Scopus

    40
    被引用数
    (Scopus)
  • Human-Agent Collaborative Control in Automated Vehicles for Takeover Situations in Dynamic Unstructured Urban Environments

    Udara E. Manawadu, Mitsuhiro Kamezaki, Shigeki Sugano

    Workshop on Robot Teammates Operating in Dynamic, Unstructured Environments (RT-DUNE), 2018 IEEE International Conference on Robotics and Automation (ICRA2018)     1 - 2  2018年05月  [査読有り]

  • 重機の遠隔操作性向上のためのマルチカメラ最適配置に関する研究-第一報 パン・チルト角による作業性への影響の検証-

    仁内智志, 亀﨑允啓, 佐藤隆哉, 菅野重樹, 岩田浩康

    第23回ロボティクスシンポジア予稿集   23rd   1 - 6  2018年03月  [査読有り]

    J-GLOBAL

  • Usability test in different types of control-authority allocations for multi-operator single-robot system OCTOPUS

    Kui Chen, Mitsuhiro Kamezaki, Takahiro Katano, Taisei Kaneko, Kohga Azuma, Masatoshi Seki, Ken Ichiryu, Tatsuzo Ishida, Shigeki Sugano

    Advances in Intelligent Systems and Computing   607   675 - 685  2018年01月  [査読有り]

    DOI

    Scopus

    2
    被引用数
    (Scopus)
  • Estimating driver workload with systematically varying traffic complexity using machine learning: Experimental design

    Udara E. Manawadu, Takahiro Kawano, Shingo Murata, Mitsuhiro Kamezaki, Shigeki Sugano

    Advances in Intelligent Systems and Computing   722   106 - 111  2018年01月  [査読有り]

    DOI

    Scopus

    16
    被引用数
    (Scopus)
  • A prototype of a small tracked robot for gas pipeline inspection and maintenance

    Wen Zhao, Mitsuhiro Kamezaki, Kento Yoshida, Minoru Konno, Ryoichi Toriumi, Shigeki Sugano

    Advances in Intelligent Systems and Computing   722   137 - 142  2018年01月  [査読有り]

    DOI

    Scopus

    1
    被引用数
    (Scopus)
  • A semi-autonomous compound motion pattern using multi-flipper and multi-arm for unstructured terrain traversal

    Kui Chen, Mitsuhiro Kamezaki, Takahiro Katano, Taisei Kaneko, Kohga Azuma, Tatsuzo Ishida, Masatoshi Seki, Ken Ichiryu, Shigeki Sugano

    IEEE International Conference on Intelligent Robots and Systems     2704 - 2709  2017年12月  [査読有り]

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • A Reliable Communication and Localization Method for Gas Pipeline Robot Chain based on RSSI Theory,

    Wen Zhao, Mitsuhiro Kamezaki, Kento Yoshida, Minoru Konno, Ryoichi Toriumi, Shigeki Sugano

    Proceedings of 2017 IEEE/SICE International Conference on System Integration (SII 2017)     1 - 6  2017年12月  [査読有り]

    DOI

    Scopus

    6
    被引用数
    (Scopus)
  • Compound Manipulation Mode for Improving Task-Ability of Multi-Arm Multi-Flipper Crawler Robot

    Kui Chen, Mitsuhiro Kamezaki, Takahiro Katano, Taisei Kaneko, Kohga Azuma, Yusuke Uehara, Tatsuzo Ishida, Masatoshi Seki, Ken Ichiryu, Shigeki Sugano

    Proceedings of 2017 IEEE/SICE International Conference on System Integration (SII 2017)     1 - 6  2017年12月  [査読有り]

    DOI

    Scopus

    2
    被引用数
    (Scopus)
  • A pre-offering view system for teleoperators of heavy machines to acquire cognitive maps

    Ryuya Sato, Mitsuhiro Kamezaki, Satoshi Niuchi, Shigeki Sugano, Hiroyasu Iwata

    SSRR 2017 - 15th IEEE International Symposium on Safety, Security and Rescue Robotics, Conference     61 - 66  2017年10月  [査読有り]

     概要を見る

    In teleoperation of heavy machines, work efficiency will be 50% lower than manned operation because operators cannot obtain effective information about work sites due to the limitation of current monitoring systems. Operators would have opportunities to obtain such information before work (about a week required to introduce teleoperation systems) and during work. As a fundamental study to support operator's spatial cognition, we developed views to provide spatial information of work sites before work. Humans have cognitive maps which are created based on knowledge acquired from survey and route perspectives. To make operators acquire the above two knowledge, we provide a bird's-eye view that can be changed by operators to acquire a knowledge from survey perspective, and a view from operator's viewpoint that can be changed by operator's intention to acquire a knowledge from route perspective. To evaluate two pre-offering views, we preformed experiments using a virtual reality simulator. The results indicated that a view to acquire a knowledge from survey perspective could help operators plan totally and one to acquire a knowledge from route perspective could help operators plan locally, and could increase work efficiency.

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • A preliminary study on a groping framework without external sensors to recognize near-environmental situation for risk-tolerance disaster response robots

    Kui Chen, Mitsuhiro Kamezaki, Takahiro Katano, Taisei Kaneko, Kohga Azuma, Yusuke Uehara, Tatsuzo Ishida, Masatoshi Seki, Ken Ichiryu, Shigeki Sugano

    SSRR 2017 - 15th IEEE International Symposium on Safety, Security and Rescue Robotics, Conference     181 - 186  2017年10月  [査読有り]

    DOI

    Scopus

    2
    被引用数
    (Scopus)
  • Experimental Characterization of a Magnetorheological Damper with Multiple Cylindrical Passages and Toroidal Magnetic Field Generator

    Mitsuhiro Kamezaki, Peizhi Zhang, Kenshiro Otsuki, Shan He, Gonzalo Aguirre Dominguez, Shigeki Sugano

    Proceedings of the 10th JFPS International Symposiums on Fluid Power (JFPS2017)     1 - 6  2017年10月  [査読有り]

    担当区分:筆頭著者, 責任著者

  • 側面カメラ映像における撮影対象との垂直度が遠隔操作者の奥行き感把握に与える影響の調査

    仁内智志, 亀崎允啓, 佐藤隆哉, 菅野重樹, 岩田浩康

    第17回建設ロボットシンポジウム論文集(SCR2017)     1 - 6  2017年08月  [査読有り]

    J-GLOBAL

  • ヒトの認知構造に基づいた事前の環境把握映像提示による災害対応遠隔重機作業の効率化に関する研究

    佐藤隆哉, 亀﨑允啓, 仁内智志, 菅野重樹, 岩田浩康

    第17回建設ロボットシンポジウム論文集(SCR2017)   17th   1 - 6  2017年08月  [査読有り]

    J-GLOBAL

  • Development of a Prototype Electrically-Driven Four-Arm Four-Flipper Disaster Response Robot OCTOPUS

    Mitsuhiro Kamezaki, Kui Chen, Kohga Azuma, Takahiro Katano, Taisei Kaneko, Tatsuzo Ishida, Masayuki Nakayama, Masatoshi Seki, Ken Ichiryu, Shigeki Sugano

    Proceedings of 2017 IEEE Conference on Control Technology and Applications (CCTA 2017)     1019 - 1024  2017年08月  [査読有り]

    DOI

    Scopus

    5
    被引用数
    (Scopus)
  • A multimodal human-machine interface enabling situation-Adaptive control inputs for highly automated vehicles

    Udara E. Manawadu, Mitsuhiro Kamezaki, Masaaki Ishikawa, Takahiro Kawano, Shigeki Sugano

    IEEE Intelligent Vehicles Symposium, Proceedings     1195 - 1200  2017年07月  [査読有り]

    DOI

    Scopus

    35
    被引用数
    (Scopus)
  • Investigation on Effect of Angular Deviation from Perpendicular Line to Lateral View Camera on Work Efficiency for Teleoperated Construction Machines

    Satoshi Niuchi, Mitsuhiro Kamezaki, Ryuya Sato, Shigeki Sugano, Hiroyasu Iwata

    Proceedings of 2017 International Symposium on Automation and Robotics in Construction (ISARC2017)     1 - 2  2017年07月  [査読有り]

  • Pre-offering Work-Site Views to Acquire Spatial Knowledge from Survey and Route Perspective for Advanced Teleoperation of Construction Machines

    Ryuya Sato, Mitsuhiro Kamezaki, Satoshi Niuchi, Shigeki Sugano, Hiroyasu Iwata

    Proceedings of 2017 International Symposium on Automation and Robotics in Construction (ISARC2017),     1 - 2  2017年07月  [査読有り]

  • Condition-Based Less-Error Data Selection for Robust and Accurate Mass Measurement in Large-Scale Hydraulic Manipulators

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    IEEE TRANSACTIONS ON INSTRUMENTATION AND MEASUREMENT   66 ( 7 ) 1820 - 1830  2017年07月  [査読有り]

     概要を見る

    This paper proposes a practical scheme for measuring the mass of an object grasped by the end-effector of a large-scale hydraulic manipulator. Such a measurement system requires high accuracy and robustness considering the nonlinearity and uncertainty in hydraulic pressure-based force measurement during rigorous outdoor work. It is thus difficult to precisely model system behaviors and completely remove error force components (white-box modeling) under such conditions, so our scheme adopts a less-error data selection approach to relatively improving the accuracy and reliability of the measurand (gray-box modeling). It first removes dominant error forces, i.e., gravity and dynamic friction forces, then defines the on-load state by evaluating measurement conditions to omit data in indeterminate conditions, then extracts data during the object-grasp state identified by a grasp motion model and removes high-frequency components by a simple low-pass filter, and finally integrates data from multiple sensors using the posture-based priority and averages all selected data. Evaluation experiments were conducted using an instrumented hydraulic arm. Results indicate that our scheme can precisely measures the mass of the grasped object under various detection conditions with fewer errors.

    DOI

    Scopus

    14
    被引用数
    (Scopus)
  • Proposal and Preliminary Feasibility Study of a Novel Toroidal Magnetorheological Piston

    Gonzalo Aguirre Dominguez, Mitsuhiro Kamezaki, Shigeki Sugano

    IEEE-ASME TRANSACTIONS ON MECHATRONICS   22 ( 2 ) 657 - 668  2017年04月  [査読有り]

     概要を見る

    A new magnetorheological piston head design inspired by toroidal electromagnets was proposed in previouswork as an alternative to conventional annular dampers. A prototype with a circular valve array integrated inside the piston head was built and tested to measure its passive performance. The mechanical, electromagnetic, and hydraulic models used in the new design were explained, and the relevant parameters of the actuator were analyzed to construct a mathematical model to estimate its performance. These works showed the feasibility of the concept and its potential as an alternative to current damper technology, but lacked a baseline for comparison. This paper reviews and widens this groundwork. It adds a magnetic finite element method study to address the previously found leakage, and a new set of experiments, including a force controller, to compare its performance against a conventional annular piston head. The new findings show how the current force limitations can be overcome by striking a balance between the coil space and the size of electromagnet cores to achieve the performance of current dampers. They also highlight its potential in force control applications to provide a wider range of customization options, such as number and size of holes, electromagnets, and coils, and a better use of the active area of the gap.

    DOI

    Scopus

    18
    被引用数
    (Scopus)
  • Preliminary Measurement and Analysis of Microwave Transmission Attenuation in Small Gas Pipeline

    Wen Zhao, Mitsuhiro Kamezaki, Kento Yoshida, Shigeki Sugano, Minoru Konno, Ryoichi Toriumi

    2017 IEEE INTERNATIONAL CONFERENCE ON MECHATRONICS (ICM)     342 - 347  2017年02月  [査読有り]

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • Performance Evaluation of a Compliant Magnetorheological Piston Actuator

    Gonzalo Aguirre Dominguez, Mitsuhiro Kamezaki, He Shan, Shigeki Sugano

    2016 IEEE/SICE INTERNATIONAL SYMPOSIUM ON SYSTEM INTEGRATION (SII)     254 - 259  2016年12月  [査読有り]

    DOI

    Scopus

  • Analysis of Operation Strategy in a Multi-Operator Control System for Four-Arm Disaster Response Robot OCTOPUS

    Kui Chen, Mitsuhiro Kamezaki, Takahiro Katano, Tatsuzo Ishida, Masatoshi Seki, Ken Ichiryu, Shigeki Sugano

    2016 IEEE/SICE INTERNATIONAL SYMPOSIUM ON SYSTEM INTEGRATION (SII)     514 - 519  2016年12月  [査読有り]

    DOI

    Scopus

    4
    被引用数
    (Scopus)
  • Design Optimisation and Performance Evaluation of a Toroidal Magnetorheological Hydraulic Piston Head

    Gonzalo Aguirre Dominguez, Mitsuhiro Kamezaki, Shan He, Somlor Sophon, Alexander Schmitz, Shigeki Sugano

    2016 IEEE/RSJ INTERNATIONAL CONFERENCE ON INTELLIGENT ROBOTS AND SYSTEMS (IROS 2016)     350 - 355  2016年10月  [査読有り]

    DOI

    Scopus

    2
    被引用数
    (Scopus)
  • A Hand Gesture based Driver-Vehicle Interface to Control Lateral and Longitudinal Motions of an Autonomous Vehicle

    Udara E. Manawadu, Mitsuhiro Kamezaki, Masaaki Ishikawa, Takahiro Kawano, Shigeki Sugano

    2016 IEEE INTERNATIONAL CONFERENCE ON SYSTEMS, MAN, AND CYBERNETICS (SMC)     1785 - 1790  2016年10月  [査読有り]

    DOI

    Scopus

    31
    被引用数
    (Scopus)
  • Gaze Pattern Analysis in Multi-Display Systems for Teleoperated Disaster Response Robots

    Ryuya Sato, Mitsuhiro Kamezaki, Shigeki Sugano, Hiroyasu Iwata

    2016 IEEE INTERNATIONAL CONFERENCE ON SYSTEMS, MAN, AND CYBERNETICS (SMC)     3534 - 3539  2016年10月  [査読有り]

    DOI

    Scopus

    13
    被引用数
    (Scopus)
  • Visibility Enhancement using Autonomous Multicamera Controls with Situational Role Assignment for Teleoperated Work Machines

    Mitsuhiro Kamezaki, Junjie Yang, Hiroyasu Iwata, Shigeki Sugano

    JOURNAL OF FIELD ROBOTICS   33 ( 6 ) 802 - 824  2016年09月  [査読有り]

     概要を見る

    The aim of this study is to provide a machine operator with enhanced visibility and more adaptive visual information suited to the work situation, particularly advanced unmanned construction. Toward that end, we propose a method for autonomously controlling multiple environmental cameras. Situations in which the yaw, pitch, and zoom of cameras should be controlled are analyzed. Additionally, we define imaging objects, including the machine, manipulators, and end points; and imaging modes, including tracking, zoom, posture, and trajectory modes. To control each camera simply and effectively, four practical camera roles with different combinations of the imaging objects and modes were defined: overview machine, enlarge end point, posture-manipulator, and trajectory-manipulator. A real-time role assignment system is described for assigning the four camera roles to four out of six cameras suitable for the work situation (e.g., reaching, grasping, transport, and releasing) on the basis of the assignment-priority rules. To test this system, debris-removal tasks were performed in a virtual reality simulation to compare performance among fixed camera, manual control camera, and autonomous control camera systems. The results showed that the autonomous system was the best of the three at decreasing the number of grasping misses and erroneous contacts and simultaneously increasing the subjective usability and time efficiency.

    DOI

    Scopus

    30
    被引用数
    (Scopus)
  • Communicating Directional Intent in Robot Navigation using Projection and Display Indicators

    Moondeep Shrestha, Ayano Kobayashi, Tomoya Onishi, Hayato Yanagawa, Yuta Yokoyama, Erika Uno, Alexander Schmitz, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of 2016 IEEE International Symposium on Robot and Human Interactive Communication, (RO-MAN2016)     415 - 416  2016年08月  [査読有り]

  • Non-verbal Cues and Expressiveness; Motion Planning and Navigation in Human-Centered Environments

    Moondeep Shrestha, Ayano Kobayashi, Tomoya Onishi, Hayato Yanagawa, Yuta Yokoyama, Erika Uno, Alexander Schmitz, Mitsuhiro Kamezaki, Shigeki Sugano

    Proceedings of 2016 IEEE International Symposium on Robot and Human Interactive Communication (RO-MAN2016)    2016年08月  [査読有り]

  • A Haptic Feedback Driver-Vehicle Interface for Controlling Lateral and Longitudinal Motions of Autonomous Vehicles

    Udara E. Manawadu, Mitsuhiro Kamezaki, Masaaki Ishikawa, Takahiro Kawano, Shigeki Sugano

    2016 IEEE INTERNATIONAL CONFERENCE ON ADVANCED INTELLIGENT MECHATRONICS (AIM)     119 - 124  2016年07月  [査読有り]

    DOI

    Scopus

    15
    被引用数
    (Scopus)
  • An Iterative Design Methodology for the Performance Optimisation of Magnetorheological Piston Head Configurations

    Gonzalo Aguirre Dominguez, Mitsuhiro Kamezaki, Morgan French, Shigeki Sugano

    2016 IEEE INTERNATIONAL CONFERENCE ON ADVANCED INTELLIGENT MECHATRONICS (AIM)     228 - 233  2016年07月  [査読有り]

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • Fundamental Development of a Virtual Reality Simulator for Four-Arm Disaster Rescue Robot OCTOPUS

    Kui Chen, Mitsuhiro Kamezaki, Takahiro Katano, Junjie Yang, Tatsuzo Ishida, Masatoshi Seki, Ken Ichiryu, Shigeki Sugano

    2016 IEEE INTERNATIONAL CONFERENCE ON ADVANCED INTELLIGENT MECHATRONICS (AIM)     721 - 726  2016年07月  [査読有り]

    DOI

    Scopus

    11
    被引用数
    (Scopus)
  • Exploring the Use of Light and Display Indicators for Communicating Directional Intent

    Moondeep C. Shrestha, Ayano Kobayashi, Tomoya Onishi, Hayato Yanagawa, Yuta Yokoyama, Erika Uno, Alexander Schmitz, Mitsuhiro Kamezaki, Shigeki Sugano

    2016 IEEE INTERNATIONAL CONFERENCE ON ADVANCED INTELLIGENT MECHATRONICS (AIM)     1651 - 1656  2016年07月  [査読有り]

    DOI

    Scopus

    18
    被引用数
    (Scopus)
  • Design of Four-Arm Four-Crawler Disaster Response Robot OCTOPUS

    Mitsuhiro Kamezaki, Hiroyuki Ishii, Tatsuzo Ishida, Masatoshi Seki, Ken Ichiryu, Yo Kobayashi, Kenji Hashimoto, Shigeki Sugano, Atsuo Takanishi, Masakatsu G. Fujie, Shuji Hashimoto, Hiroshi Yamakawa

    2016 IEEE INTERNATIONAL CONFERENCE ON ROBOTICS AND AUTOMATION (ICRA)   2016-June   2840 - 2845  2016年05月  [査読有り]

    DOI

    Scopus

    29
    被引用数
    (Scopus)
  • 遠隔操作オペレータの環境把握性を高める非映像化情報の可視化と推奨注視映像への誘導

    亀﨑允啓, 佐藤隆哉, 楊俊傑, 岩田浩康, 菅野重樹

    第21回ロボティクスシンポジア予稿集   21st   1 - 6  2016年03月  [査読有り]

    J-GLOBAL

  • Intent Communication in Navigation through the Use of Light and Screen Indicators

    Moondeep C. Shrestha, Ayano Kobayashi, Tomoya Onishi, Erika Uno, Hayato Yanagawa, Yuta Yokoyama, Mitsuhiro Kamezaki, Alexander Schmitz, Shigeki Sugano

    ELEVENTH ACM/IEEE INTERNATIONAL CONFERENCE ON HUMAN ROBOT INTERACTION (HRI'16)     523 - 524  2016年03月  [査読有り]

    DOI

    Scopus

    25
    被引用数
    (Scopus)
  • 操作入力量ヒストグラムの波形整形に基づく 基本入出力ゲインの自動調整システム

    亀﨑 允啓, 岩田 浩康, 菅野 重樹

    日本ロボット学会誌   34 ( 1 ) 56 - 64  2016年01月

     概要を見る

    In this study, a fundamental method to tune a basic input/output gain (BIOG) according to usage conditions is proposed for improving work performance in human-machine systems. For improving operability and workability, an I/O gain tuning is effective, but frequent and drastic changes degrade the operability by confusing the machine dynamics. The proposed tuning system adjusts a BIOG at long intervals on the basis of comprehensive features in operator and work content obtained from histogram of control lever input. The target value is set to the normal distribution, meaning that all ranges of the control lever are evenly used in a spring-type lever, as leveling histogram independent of an operator and work content provides the consistent operational feeling, which leads to comfortable operability. To meet practicality and effectiveness, a BIOG curve is set to a polygonal line involving a break point and a saturation point that are tuned by equivalent transform of area differences between the obtained histogram and normal distribution curves. Results of experiments conducted by using a hydraulic arm system showed that the proposed BIOG tuning system improves time efficiency by reducing the area difference while increasing the subjective usability compared with a conventional fixed BIOG system.

    DOI CiNii J-GLOBAL

  • Analysis of Preference for Autonomous Driving Under Different Traffic Conditions Using a Driving Simulator

    Udara Eshan Manawadu, Masaaki Ishikawa, Mitsuhiro Kamezaki, Shigeki Sugano

    Journal of Robotics and Mechatronics   27 ( 6 ) 660 - 670  2015年12月  [査読有り]

    DOI

    Scopus

    12
    被引用数
    (Scopus)
  • Analysis of Spatial Perception Ability Based on Human Eyesight for Teleoperators

    Chen Kui, Yang Junjie, Katano Takahiro, Kamezaki Mitsuhiro, Sugano Shigeki

    Proceedings of 6th International Conference on Advanced Mechatronics 2015 (ICAM2015)   2015 ( 6 ) 351 - 352  2015年12月  [査読有り]

     概要を見る

    In this paper, we analyzed spatial perception ability based on human eyesight for teleoperation. Recognizing the space relationship between different objects by human eyesight from a two dimensional monitor quickly and correctly is a hard task. On the basis of the analysis about visual perception error, we make some assumptions about the alignment of multi monitors. The reasons which cause visual perception error were then investigated using our virtual reality simulator,and experiments were implemented to verify our assumptions. Results show when objects were fixed, continuously moving the viewpoint around the fixed objects, the position of viewpoint obviously affected spatial perception accuracy of human subjects. We also found that subjects tend to estimate object position deeper than its real position.

    DOI CiNii

  • A Novel Toroidal Design for Magnetorheological Dampers

    Dominguez Gonzalo Aguirre, Kamezaki Mitsuhiro, He Shan, Sugano Shigeki

    Proceedings of 6th International Conference on Advanced Mechatronics 2015 (ICAM2015)     113 - 114  2015年12月  [査読有り]

     概要を見る

    In recent years there has been interest in the development of magnetorheological actuators for robotic applications with adjustable compliance. In this paper we explore the conceptualization, design and test of a new kind magnetorheological piston head design. Inside the head of this new damper a circular assembly of magnetorheological valves is used to control the damping force of the piston. The results show the feasibility of the new design, and its potential for compliant robotic applications.

    DOI CiNii

  • Scenario Authoring for a Driving Simulator to Evaluate Driver Experience in Intelligent Autonomous Vehicles

    Manawadu Udara, Ishikawa Masaaki, Kamezaki Mitsuhiro, Sugano Shigeki

    Proceedings of 6th International Conference on Advanced Mechatronics 2015 (ICAM2015)     94 - 95  2015年12月  [査読有り]

     概要を見る

    In this study, we focused on creating different scenarios and traffic conditions in a driving simulator to evaluate the differences in driving experience in conventional and autonomous vehicles. We conducted experiments using two groups of drivers and evaluated their subjective workload and preference for each driving method for different traffic conditions and scenarios.

    DOI CiNii

  • Visual Attention to Appropriate Monitors and Parts Using Augmented Reality for Decreasing Cognitive Load in Unmanned Construction

    Sato Ryuya, Kamezaki Mitsuhiro, Yang Junjie, Sugano Shigeki, Iwata Hiroyasu

    Proceedings of 6th International Conference on Advanced Mechatronics 2015 (ICAM2015)   2015 ( 6 ) 45 - 45  2015年12月  [査読有り]

     概要を見る

    In unmanned construction, operators watch multi views to know situations at a disaster site. However, such a vision system requires much cognitive load of the operators to determine monitors and its parts which they should watch according to situation. In order to decrease cognitive load, we developed a system to provide appropriate monitors and its parts by inducing visual attention using augmented reality.

    DOI CiNii

  • An Investigation into the Social Acceptance of Using Contact for Inducing an Obstructing Human

    Moondeep C. Shrestha, Ayano Kobayashi, Tomoya Onishi, Erika Uno, Hayato Yanagawa, Yuta Yokoyama, Mitsuhiro Kamezaki, Alexander Schmitz, Shigeki Sugano

    2015 IEEE-RAS 15TH INTERNATIONAL CONFERENCE ON HUMANOID ROBOTS (HUMANOIDS)   2015-December   941 - 946  2015年12月  [査読有り]

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • Analysis of Preference for Autonomous Driving Under Different Traffic Conditions Using a Driving Simulator

    Udara Eshan Manawadu, Masaaki Ishikawa, Mitsuhiro Kamezaki, Shigeki Sugano

    Journal of Robotics and Mechatronics   27 ( 6 ) 660 - 670  2015年12月  [査読有り]

    DOI

    Scopus

    12
    被引用数
    (Scopus)
  • Modelling and Simulation of a New Magnetorheological Linear Device

    Gonzalo Aguirre Dominguez, Mitsuhiro Kamezaki, Morgan French, Shigeki Sugano

    Proceedings of 2015 IEEE International Symposium on Robotics and Intelligent Sensors (IRIS2015)     235 - 240  2015年10月  [査読有り]

    DOI

  • 無人化施工における視覚情報の強化に関する研究-作業状況に応じた環境カメラの自動制御と拡張現実技術を用いた注視支援-

    亀﨑允啓, 佐藤隆哉, 楊俊傑, 岩田浩康, 菅野重樹

    第15回建設ロボットシンポジウム論文集(SCR2015)   15th   1 - 6  2015年09月  [査読有り]

    担当区分:筆頭著者, 責任著者

    J-GLOBAL

  • Development of a Backdrivable Magnetorheological Hydraulic Piston for Passive and Active Linear Actuation

    Gonzalo Aguirre Dominguez, Mitsuhiro Kamezaki, Morgan French, Shigeki Sugano

    2015 IEEE/RSJ INTERNATIONAL CONFERENCE ON INTELLIGENT ROBOTS AND SYSTEMS (IROS)     6551 - 6556  2015年09月  [査読有り]

    DOI

    Scopus

    7
    被引用数
    (Scopus)
  • Inducement of Visual Attention Using Augmented Reality for Multi-Display Systems in Advanced Tele-operation

    Junjie Yang, Mitsuhiro Kamezaki, Ryuya Sato, Hiroyasu Iwata, Shigeki Sugano

    2015 IEEE/RSJ INTERNATIONAL CONFERENCE ON INTELLIGENT ROBOTS AND SYSTEMS (IROS)     5364 - 5369  2015年09月  [査読有り]

    DOI

    Scopus

    15
    被引用数
    (Scopus)
  • Analysis of Individual Driving Experience in Autonomous and Human-Driven Vehicles Using a Driving Simulator

    Udara Manawadu, Masaaki Ishikawa, Mitsuhiro Kamezaki, Shigeki Sugano

    2015 IEEE/ASME INTERNATIONAL CONFERENCE ON ADVANCED INTELLIGENT MECHATRONICS (AIM)     299 - 304  2015年07月  [査読有り]

    DOI

    Scopus

    38
    被引用数
    (Scopus)
  • A Concept for a Robot Arm with Adjustable Series Clutch Actuators and Passive Gravity Compensation for Enhanced Safety

    Alexander Schmitz, Soumya Bhavaraju, Sophon Somlor, Gonzalo Aguirre Dominguez, Mitsuhiro Kamezaki, Wei Wang, Shigeki Sugano

    2015 IEEE/ASME INTERNATIONAL CONFERENCE ON ADVANCED INTELLIGENT MECHATRONICS (AIM)     1322 - 1327  2015年07月  [査読有り]

    DOI

    Scopus

    12
    被引用数
    (Scopus)
  • A Haptic Interface with Adjustable Stiffness Using MR Fluid

    Sophon Somlor, Gonzalo Aguirre Dominguez, Alexander Schmitz, Mitsuhiro Kamezaki, Shigeki Sugano

    2015 IEEE/ASME INTERNATIONAL CONFERENCE ON ADVANCED INTELLIGENT MECHATRONICS (AIM)     1132 - 1137  2015年07月  [査読有り]

    DOI

    Scopus

    7
    被引用数
    (Scopus)
  • 無人化施工の効率・安全性を高める映像の注視・解釈支援に関する調査研究

    亀﨑允啓, 岩田浩康, 菅野重樹

    建設機械施工   67 ( 3 ) 64 - 73  2015年03月  [査読有り]

    担当区分:筆頭著者, 責任著者

     概要を見る

    コレクション : 国立国会図書館デジタルコレクション > デジタル化資料 > 雑誌

    CiNii J-GLOBAL

  • 無人化施工における環境カメラのための半自動制御システムの基礎研究

    亀﨑允啓, 岩田浩康, 菅野重樹

    建設機械施工   67 ( 2 ) 92 - 100  2015年02月  [査読有り]

    担当区分:筆頭著者, 責任著者

    J-GLOBAL

  • A 3D Sensing Model and Practical Sensor Placement Based on Coverage and Cost Evaluation

    Junjie Yang, Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    2015 IEEE INTERNATIONAL CONFERENCE ON CYBER TECHNOLOGY IN AUTOMATION, CONTROL, AND INTELLIGENT SYSTEMS (CYBER)     1 - 6  2015年  [査読有り]

     概要を見る

    This paper proposes a sensor model in three dimensional (3D) space, where the height of sensor above ground is variable and the position of sensor on the ground is limited. Traditional sensor models treat the sensor placement area as a film and there is no placement limits as well. As a consequence, the number of sensors is very large and the performance is not such ideal as simulation. In this paper, we develop a novel model for sensor placement, which makes sensors possible to be set at different height above ground, so that the coverage rate can be analyzed in 3D space and the simulation result can be more dependable. We also propose a corresponding 3D coverage rate evaluation method to be used for our proposed 3D model. In order to test our proposed model and evaluation method, the system is designed and numerical and graphical simulators are developed. Experiments are conducted to quantify trade-off relationship between coverage rate and cost, i.e., the number of sensors, which can make sensor placement strategy more practical. From the experimental results, we confirmed that the proposed 3D model and evaluation method is effective in a 3D space.

    DOI

    Scopus

    9
    被引用数
    (Scopus)
  • Performance Analysis in Advanced Tele-operation System Based on Introduction of Danger-Avoidance View

    Junjie Yang, Mitsuhiro Kamezaki, Ryuya Sato, Hiroyasu Iwata, Shigeki Sugano

    INTELLIGENT ROBOTICS AND APPLICATIONS (ICIRA 2015), PT III   9246   401 - 412  2015年  [査読有り]

     概要を見る

    Unmanned construction machines are used after disasters. Compared with manned construction, time efficiency is lower because of incomplete visual information, communication delay, and lack of tactile experience. We have developed an autonomous camera control system to supply appropriate visual information. In order to let operator easy to avoid unexpected collision, we first introduce the frame for each viewport according to its contents. And then, we exchange the danger view with an overlook view. The purpose of this study is to attract operators' attention to the danger area when there is a probable collision if operator won't stop or change their action. Besides, we also want to reveal the relationship between gaze habit and performance. The experimental results conducted using our virtual reality simulator confirms that operator tends to watch danger view when it appears. In addition, work strategy may influence the danger avoidance and work time efficiency in opposite way.

    DOI

    Scopus

  • A practical operator support scheme and its application to safety-ensured object break using dual-arm machinery

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    ADVANCED ROBOTICS   28 ( 23 ) 1599 - 1615  2014年12月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    6
    被引用数
    (Scopus)
  • Robust Object-Mass Measurement Using Condition-Based Less-Error Data Selection for Large-Scale Hydraulic Manipulators

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2014 IEEE International Conference on Robotics and Biomimetics (ROBIO2014)     1679 - 1684  2014年12月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    1
    被引用数
    (Scopus)
  • A Pragmatic Approach to Modeling Object Grasp Motion Using Operation and Pressure Signals for Demolition Machines

    KAMEZAKI Mitsuhiro, IWATA Hiroyasu, SUGANO Shigeki

    SICE Journal of Control, Measurement, and System Integration   7 ( 6 ) 356 - 363  2014年11月  [査読有り]

    担当区分:筆頭著者, 責任著者

     概要を見る

    In this paper, an object grasp motion, which is a requisite condition to make a demolition machine grasp an object, is pragmatically modeled, considering accurate and robust identification. Grasping an object is a highly difficult task that requires safe and precise operations, particularly in disaster response work. Identifying a grasp or non-grasp state is essential for providing operational support. These types of outdoor machines lack visual and tactile sensors, so pragmatically available lever operation and cylinder pressure sensors are adopted as parameters for modeling. The grasp motion is simply defined by using sequential transitions of the on-off state of the operation signal and cylinder pressure data for the grapple and the manipulator. The results of experiments conducted to transport objects using an instrumented hydraulic arm indicated that the modeled grasp motion model effectively identifies a grasp or non-grasp state with high accuracy, independently of operators and work environments.

    DOI CiNii

  • Time-series primitive static states for detailing work state and flow of human-operated work machine

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    ADVANCED ROBOTICS   28 ( 20 ) 1357 - 1374  2014年10月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

  • An Adaptive Basic I/O Gain Tuning Method Based on Leveling Control Input Histogram for Human-Machine Systems

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2014 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2014)     1926 - 1931  2014年09月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • A Basic Framework of Virtual Reality Simulator for Advancing Disaster Response Work Using Tele-Operated Work Machines

    Mitsuhiro Kamezaki, Junjie Yang, Hiroyasu Iwata, Shigeki Sugano

    Journal of Robotics and Mechatronics   26 ( 4 ) 939 - 948  2014年08月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    21
    被引用数
    (Scopus)
  • Analysis of Effective Environmental-Camera Images Using Virtual Environment for Advanced Unmanned Construction

    Junjie Yang, Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2014 IEEE/ASME International Conference on Advanced Intelligent Mechatronics (AIM2014)     664 - 669  2014年07月  [査読有り]

    DOI

    Scopus

    4
    被引用数
    (Scopus)
  • An Autonomous Multi-Camera Control System Using Situation-Based Role Assignment for Tele-Operated Work Machines

    Mitsuhiro Kamezaki, Junjie Yang, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2014 IEEE International Conference on Robotics and Automation (ICRA2014)     5971 - 5976  2014年05月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    9
    被引用数
    (Scopus)
  • Development of a Tele-Operation Simulator Based on Virtual Reality Environment for Advanced Unmanned Construction

    Mitsuhiro Kamezaki, Gonzalo Aguirre Dominguez, Junjie Yang, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2013 IEEE/SICE International Symposium on System Integration (SII2013)     855 - 860  2013年12月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

  • Practical Object-Grasp Estimation without Visual or Tactile Information for Heavy-Duty Work Machines

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2013 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2013)     3210 - 3215  2013年11月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    1
    被引用数
    (Scopus)
  • An Object Grasp Motion Model using Control Signal and Cylinder Pressure in Demolition Machines for Disaster Response Work

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of SICE Annual Conference 2013 (SICE2013)     307 - 312  2013年09月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

  • Visualization of comprehensive work tendency using end-point frequency map for human-operated work machines

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2013 IEEE International Conference on Robotics and Automation (ICRA2013)     760 - 765  2013年05月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    2
    被引用数
    (Scopus)
  • A Symbolic Construction Work Flow Based on State Transition Analysis Using Simplified Primitive Static States

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Journal of Robotics and Mechatronics   24 ( 6 ) 939 - 948  2012年12月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

  • A Pragmatic Load Detecting System Based on Uncertainty Evaluation for Construction Manipulator

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    SICE Journal of Control, Measurement, and System Integration (JCMSI)   5 ( 6 ) 366 - 373  2012年11月  [査読有り]

    担当区分:筆頭著者, 責任著者

     概要を見る

    A pragmatic framework for detecting (identifying the on-off state of) the external force applied to a construction manipulator (front load) by using a hydraulic sensor is proposed. Such a load detecting system requires high accuracy and robustness considering the uncertainty in pressure-based force measurement. The proposed framework first identifies the dominant error force component, including self-weight and driving force, using theoretical and experimental estimation and binarizes the analog cylinder external force. It then evaluates detection conditions to address indeterminate conditions such as stroke-end, singular posture, and impulsive or oscillatory force and redefines three-valued outputs such as on, off, or not determinate (ND). It finally outputs the front load decision by combining all the cylinder decisions to improve robustness through priority analysis. Experiments were conducted using an instrumented hydraulic arm. Results indicate that the proposed framework detects on, off, and ND outputs of the front load more accurately, robustly, and stably in various detection conditions.

    DOI CiNii

  • Quantification of Comprehensive Work Flow Using Time-Series Primitive Static States for Human-Operated Work Machine

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2012 IEEE International Conference on Robotics and Automation (ICRA2012)     4487 - 4492  2012年05月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

  • Identification of Dominant Error Force Component in Hydraulic Pressure Reading for External Force Detection in Construction Manipulator

    Mitsuhiro Kamezaki, Yosuke Shimada, Hiroyasu Iwata, Shigeki Sugano

    Journal of Robotics and Mechatronics   24 ( 6 ) 95 - 104  2012年02月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    3
    被引用数
    (Scopus)
  • Operational Support for Ensuring Safety Object-Removal Using Dual-Arm Construction Machinery

    Mitsuhiro Kamezaki, Yosuke Shimada, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2012 First International Conference on Innovative Engineering Systems (ICIES 2012)     237 - 242  2012年  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

  • Comprehensive state transition analysis using simplified primitive static states in construction machinery

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2011 IEEE International Conference on Robotics and Biomimetics (ROBIO2011)     2908 - 2913  2011年12月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

  • Development of a Load Detecting System with Three-Valued Output for Construction Manipulator

    Mitsuhiro Kamezaki, Kosuke Nakamura, Satoshi Hashimoto, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of SICE Annual Conference 2011 (SICE2011)     2194 - 2199  2011年09月

  • Relative Accuracy Enhancement System Based on Internal Error Range Estimation for External Force Measurement in Construction Manipulator

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2011 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS2011)     3734 - 3739  2011年09月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

  • A Practical Load Detection Framework Considering Uncertainty in Hydraulic Pressure-Based Force Measurement for Construction Manipulator

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2011 IEEE International Conference on Robotics and Automation (ICRA2011)     5869 - 5874  2011年05月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    1
    被引用数
    (Scopus)
  • Hydraulic Pressure-Based Dominant Error Force Component Identification for Detecting External Force Applied to Construction Manipulator

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of International Conference on Advanced Mechatronics 2010 (ICAM2010)     313 - 318  2010年10月  [査読有り]

    担当区分:筆頭著者, 責任著者

  • 油圧センサを用いた建機マニピュレータの外力手先負荷有無システムの開発

    亀﨑允啓, 橋本諭, 岩田浩康, 菅野重樹

    第12回建設ロボットシンポジウム論文集(SCR2010)   12th   323 - 328  2010年09月  [査読有り]

    担当区分:筆頭著者, 責任著者

    J-GLOBAL

  • A Framework to Identify Task-Phase and Attentional-Condition for Supporting Complicated Dual-Arm Operations

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Journal of Robotics and Mechatronics   22 ( 4 ) 447 - 455  2010年08月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    6
    被引用数
    (Scopus)
  • A Practical Approach to Detecting External Force Applied to Hydraulic Cylinder for Construction Manipulator

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of SICE Annual Conference 2010 (SICE2010)     1255 - 1256  2010年08月  [査読有り]

    担当区分:筆頭著者, 責任著者

  • Development of a dual robotic arm system to evaluate intelligent system for advanced construction machinery

    Mitsuhiro Kamezaki, Satoshi Hashimoto, Hiroyasu Iwata, Shigeki Sugano

    IEEE/ASME International Conference on Advanced Intelligent Mechatronics, AIM     1299 - 1304  2010年07月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    22
    被引用数
    (Scopus)
  • A framework of state identification for operational support based on task-phase and attentional-condition identification

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of IEEE International Conference on Robotics and Automation (ICRA)     1267 - 1272  2010年05月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    6
    被引用数
    (Scopus)
  • 双腕作業機の知能化インタフェースに関する研究 : 環境の複雑性および操作者の多様性に非依存な基底作業状態

    亀崎 允啓, 岩田 浩康, 菅野 重樹

    計測自動制御学会論文集   45 ( 12 ) 646 - 653  2009年12月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI CiNii J-GLOBAL

  • Operator Support System Based on Primitive Static States in Intelligent Operated Work Machines

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    ADVANCED ROBOTICS   23 ( 10 ) 1281 - 1297  2009年08月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    23
    被引用数
    (Scopus)
  • Work State Identification using Primitive Static States -Implementation to Demolition Work in Double-Front Work Machines-

    Mitsuhiro KAMEZAKI, Hiroyasu IWATA, Shigeki SUGANO

    Proceedings of 2009 International Symposium on Automation and Robotics in Construction (ISARC2009)     278 - 287  2009年06月  [査読有り]

    担当区分:筆頭著者, 責任著者

  • Primitive Static States for Intelligent Operated-Work Machines

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 2009 IEEE International Conference on Robotics and Automation (ICRA2009)     4224 - 4229  2009年05月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    24
    被引用数
    (Scopus)
  • Operation Skill Analysis using Primitive Static States in Human-Operated Work Machine

    Mitsuhiro KAMEZAKI, Hiroyasu IWATA, Shigeki SUGANO

    Proceedings of The 3rd International Conference on Construction Engineering and Management (ICCEM2009)     230 - 236  2009年05月  [査読有り]

    担当区分:筆頭著者, 責任著者

  • Development of operator support system with primitive static states for intelligent construction machinery

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    Proceedings of 5th IEEE International Conference on Mechatronics (ICM2009)   ThC1-1   345 - 350  2009年04月

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    2
    被引用数
    (Scopus)
  • 双腕建機のための操作者支援システムの開発設計

    岩田浩康, 亀﨑允啓, 菅野重樹

    建設の施工企画   706 ( 706 ) 60 - 66  2008年12月  [査読有り]  [招待有り]

     概要を見る

    コレクション : 国立国会図書館デジタルコレクション > デジタル化資料 > 雑誌

    CiNii J-GLOBAL

  • 双腕建機における操作技能訓練用シミュレータの開発〜訓練効果の検証および操作補助手法の検討〜

    亀﨑允啓, 島田陽介, 河合雄一郎, 岩田浩康, 菅野重樹

    第11回建設ロボットシンポジウム論文集(SCR2008)   11th   329 - 334  2008年09月  [査読有り]

    担当区分:筆頭著者, 責任著者

    J-GLOBAL

  • 双腕建機における知能化インタフェースに関する研究〜基底作業状態識別に基づく操作者支援システムの開発〜

    亀﨑允啓, 島田陽介, 河合雄一郎, 岩田浩康, 菅野重樹

    第11回建設ロボットシンポジウム論文集(SCR2008)   11th   335 - 340  2008年09月  [査読有り]

    担当区分:筆頭著者, 責任著者

    J-GLOBAL

  • Development of an Operation Skill-Training Simulator for Double-Front Construction Machinery -Training Effect for a House DemolitionWork-

    Mitsuhiro KAMEZAKI, Hiroyasu IWATA, Shigeki SUGANO

    Journal of Robotics andMechatronics   20 ( 4 ) 602 - 609  2008年08月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    17
    被引用数
    (Scopus)
  • Development of an operation skill-training simulator for double-front work machine

    Mitsuhiro Kamezaki, Hiroyasu Iwata, Shigeki Sugano

    IEEE/ASME International Conference on Advanced Intelligent Mechatronics, AIM     170 - 175  2008年07月  [査読有り]

    担当区分:筆頭著者, 責任著者

    DOI

    Scopus

    10
    被引用数
    (Scopus)

▼全件表示

書籍等出版物

▼全件表示

講演・口頭発表等

  • Application of Magnetorheological Fluids to Robotics

    Mitsuhiro Kamezaki  [招待有り]

    Japan-Taiwan International Conference on Magnetic Fluids 2026 (JT-ICMF 2026)  

    発表年月: 2026年03月

  • 内部粒子状態に着目した音響センシングに基づくジャミンググリッパーの把持成否予測

    都丸将吾, 高木健, 川原圭博, 亀﨑允啓

    情報処理学会 第88回全国大会(IPSJ2026)  

    発表年月: 2026年03月

  • 遮蔽環境下における円滑な歩行者-パーソナルモビリティインタラクションのためのインフラ媒介型eHMIの提案と評価

    佐野辰之, 速見玲雄, 並川あずみ, 亀﨑允啓, 大山雄己

    情報処理学会 第88回全国大会(IPSJ2026)  

    発表年月: 2026年03月

  • 予測誤差分散分解を用いたチーム間の構造的優位の定量化

    白石雄太郎, 大西諒, 亀﨑允啓

    日本統計学会 スポーツデータサイエンスコンペティション研究報告集(SDSC2025)  

    発表年月: 2026年01月

  • 統計物理学的手法によるサッカーの集団的振る舞いの分類

    杉山弘樹, 王方成, 染谷大河, 亀﨑允啓

    日本統計学会 スポーツデータサイエンスコンペティション研究報告集(SDSC2025)  

    発表年月: 2026年01月

  • Expected Looseballの提案

    美濃伊沙良, 大西諒, 亀﨑允啓

    日本統計学会 スポーツデータサイエンスコンペティション研究報告集(SDSC2025)  

    発表年月: 2026年01月

  • 隠れマルコフモデルを用いた試合パターンの分類と分析

    前山工, 王方成, 染谷大河, 亀﨑允啓

    日本統計学会 スポーツデータサイエンスコンペティション研究報告集(SDSC2025)  

    発表年月: 2026年01月

  • アクティブマター物理学を用いたハイプレスの連動性の定量化

    水上徳啓, 王方成, 染谷大河, 亀﨑允啓

    日本統計学会 スポーツデータサイエンスコンペティション研究報告集(SDSC2025)  

    発表年月: 2026年01月

  • 作業者の心理的負荷を考慮した協働ロボットの作業ペース誘導のための基礎的検討

    大和田一志, 薄井里緒菜, 相澤海瑛, 亀﨑允啓, 若林勇太, 衣川潤

    第26回計測自動制御学会システムインテグレーション部門講演会(SI2025)  

    発表年月: 2025年12月

  • 複線化連通流路機構を有する広域逆可動性MRFベーンアクチュエータの開発

    磯部清介, 伊藤勇河, 王語詩, 菅野重樹, 亀﨑允啓

    第26回計測自動制御学会システムインテグレーション部門講演会(SI2025)  

    発表年月: 2025年12月

  • 人共存型スマートモビリティの協調移動技術

    亀﨑允啓  [招待有り]

    第163回 ロボット工学セミナー「ロボット自律移動の理論と実践」  

    発表年月: 2025年12月

  • 刺繍の縫い方の違いによる触覚特性の変化

    篠田和宏, マラクリヤ シルバン, 亀﨑允啓, 矢谷浩司

    第88回情報処理学会UBI研究会  

    発表年月: 2025年11月

  • 危険場面の自動検知と深度カメラを用いた足行動評価システムの開発

    洲﨑一眞, 林弘昭, 菅野重樹, 一色聡, 亀﨑允啓

    自動車技術会2025年秋季大会  

    発表年月: 2025年10月

  • 永久磁石エラストマーを用いた表面微細構造による撥水制御

    秋田紘伸, 岩本悠宏, 井門康司, 亀﨑允啓, 石井大佑, 林幹大, 桑田力真

    第43回日本ロボット学会学術講演会論文集(RSJ2025)  

    発表年月: 2025年09月

  • 自己修復磁性スライムを用いた外力計測および厚み調整可能なソフトロボットスキンセンサの開発

    趙若彤, 亀﨑允啓, 王語詩, 川原圭博

    第43回日本ロボット学会学術講演会論文集(RSJ2025)  

    発表年月: 2025年09月

  • ハルバッハ配列永久磁石エラストマー(H-PME)の開発とロボットスキンセンサへの応用

    王啓臣, アビヤンカル デベーシュ, 王語詩, 张裴之, 菅野重樹, 亀﨑允啓

    第43回日本ロボット学会学術講演会論文集(RSJ2025)  

    発表年月: 2025年09月

  • グリッドマップレイヤー生成による重機の転倒リスク可視化手法の検討

    王泰然, 菅野重樹, 亀﨑允啓

    第43回日本ロボット学会学術講演会論文集(RSJ2025)  

    発表年月: 2025年09月

  • トレッドミルのベルト減速時の力学応答に基づく足関節インピーダンスの推定方法の検討

    大石裕斗, 金田礼人, 山本元司, 亀﨑允啓, 矢木啓介, 中島康貴

    第43回日本ロボット学会学術講演会論文集(RSJ2025)  

    発表年月: 2025年09月

  • 複数歩行者の将来的な位置を考慮したスマートモビリティのための仮想レーン型局所軌道計画手法の開発

    速見玲雄, 葛西優介, 倉林岳, 林弘昭, 菅野重樹, 亀﨑允啓

    第43回日本ロボット学会学術講演会論文集(RSJ2025)  

    発表年月: 2025年09月

  • 基盤モデルの常識的知識と状況理解能力を活用したロボットの自発的行動生成に関する研究

    西山太智, 今西優登, 三宅太文, 菅野重樹, 亀﨑允啓

    第43回日本ロボット学会学術講演会論文集(RSJ2025)  

    発表年月: 2025年09月

  • エポキシパテ圧着機能を有する小径ガス管孔食部補修ロボットの開発

    三宅章太, 鄭文博, 馮 伝鑫, 菅野重樹, 亀﨑允啓

    第43回日本ロボット学会学術講演会論文集(RSJ2025)  

    発表年月: 2025年09月

  • CLIPを用いた力覚時系列データのアライメントに関する検討

    髙橋和希, 石毛真修, 佐久間亮太, 津村拓鋭, 朴来炫, 劉順, 村上弘晃, 亀﨑允啓, 川原圭博

    第43回日本ロボット学会学術講演会論文集(RSJ2025)  

    発表年月: 2025年09月

  • 特殊形状スイベルジョイントを有する4指油圧ロボットハンドの開発

    中島悠翔, 壹岐勇河, 菅野重樹, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2025論文集(Robomech’25)  

    発表年月: 2025年06月

  • シールレス化・エンコーダ内蔵化による高効率小型油圧ベーンアクチュエータの開発

    磯部清介, 有川実利, 菅野重樹, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2025論文集(Robomech’25)  

    発表年月: 2025年06月

  • 空気圧を用いて感度と柔軟性を調整可能な永久磁石エラストマー触覚センサの開発

    王語詩, アブヤンカル デベシュ, 岩本悠宏, 菅野重樹, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2025論文集(Robomech’25)  

    発表年月: 2025年06月

  • 領域分類と物体検知を用いたパーソナルモビリティの通行容易性推定および情報支援システムの開発

    林弘昭, 植田歴, 速見玲雄, 菅野重樹, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2025論文集(Robomech’25)  

    発表年月: 2025年06月

  • 移動関節ヘビ型ロボット:任意の体幹位置を能動屈曲可能なヘビ型ロボットによるセンサレス狭路推進制御の検討

    保坂琉介, 金田礼人, 林渓人, 中島康貴, 高橋亮, 雪田和歌子, 横田知之, 染谷隆夫, 亀﨑允啓, 川原圭博, 佐藤峻, 来見田淳也, 岩瀬英治, 山本元司

    日本機械学会ロボティクス・メカトロニクス講演会2025論文集(Robomech’25)  

    発表年月: 2025年06月

  • 動的タスク割り振りと協働者の意図推定に基づく譲り合いを考慮した協働ロボットの行動決定システム

    大石雄暉, 山口皓大, 三宅太文, 今西優登, 菅野重樹, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2025論文集(Robomech’25)  

    発表年月: 2025年06月

  • 低沸点液体の相変化を利用したポンプレスジャミンググリッパの基礎検討

    都丸将吾, 佐久間亮太, 川原圭博, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2025論文集(Robomech’25)  

    発表年月: 2025年06月

  • 作業者に心理的負担を与えない協働ロボットの動作生成のための基礎的検討

    大和田一志, 今野輝, 亀﨑允啓, 若林勇太, 衣川潤

    日本機械学会ロボティクス・メカトロニクス講演会2025論文集(Robomech’25)  

    発表年月: 2025年06月

  • 磁性エラストマー硬化過程におけるレオロジー特性

    伊藤新悟, 林幹大, 石井大佑, 井門康司, 亀﨑允啓, 岩本悠宏

    第37回「電磁力関連のダイナミクス」シンポジウム(SEAD37)  

    発表年月: 2025年05月

  • LLMによる触覚解釈に基づくロボットマニピュレーションの行動選択

    津村拓鋭, 亀﨑允啓, 石毛真修, 村上弘晃, 佐久間亮太, 川原圭博

    情報処理学会 第87回全国大会(IPSJ2025)  

    発表年月: 2025年03月

  • 強化学習による移動関節ヘビ型ロボットの移動パターン獲得

    黒田楓馬, 金田礼人, 高橋亮, 亀﨑允啓, 川原圭博

    情報処理学会 第87回全国大会(IPSJ2025)  

    発表年月: 2025年03月

  • 刺繍の縫い方の違いによる外観に依存しない触覚のデザイン

    篠田和宏, 亀﨑允啓, 矢谷浩司

    インタラクション2025  

    発表年月: 2025年03月

  • 自己修復時間の短縮化に向けた高流動性を有する永久磁石Puttyの最適組成調査

    趙若彤, 亀﨑允啓, 土橋諒介, 岩本悠宏, 川原圭博

    第25回計測自動制御学会システムインテグレーション部門講演会(SI2024)  

    発表年月: 2024年12月

  • 視触覚情報を用いた相互作用パラメータ推定に基づく災害対応ロボットの走行可能性判断に関する研究

    亀﨑允啓, 上原悠嗣, 王泰然, 菅野重樹

    無限自然歩行装置における床加速・紐牽引のタイミングが歩行に与える影響分析  

    発表年月: 2024年12月

  • 無限自然歩行装置における床加速・紐牽引のタイミングが歩行に与える影響分析

    平野貴大, 中島康貴, 菅野重樹, 亀﨑允啓

    第25回計測自動制御学会システムインテグレーション部門講演会(SI2024)  

    発表年月: 2024年12月

  • Position and Orientation Tracking of Permanent Magnets Using Physics-Guided Neural Networks with a Magnetic Field Sensor Array

    Shuchen Liu, Mitsuhiro Kamezaki, Yoshihiro Kawahara

    第25回計測自動制御学会システムインテグレーション部門講演会(SI2024)  

    発表年月: 2024年12月

  • スマートパーソナルモビリティの周辺技術と将来展望

    亀﨑允啓  [招待有り]

    ロボティクス・メカトロニクス部門第1地区技術委員会・特別講演会  

    発表年月: 2024年12月

  • Sensors and Actuators Using Magnetic Responsive Fluids and Elastomers

    Mitsuhiro Kamezaki  [招待有り]

    Vietnamese Academic Network in Japan Conference (VANJ2024)  

    発表年月: 2024年12月

  • Soft Sensors and Actuators Using Magnetic Responsive Elastomers

    Mitsuhiro Kamezaki  [招待有り]

    35th 2024 International Symposium on Micro-NanoMechatronics and Human Science (MHS2024)  

    発表年月: 2024年11月

  • 永久磁石Puttyを用いたセンサー開発とそのメカニズム

    岩本悠宏, 土橋諒介, 井門康司, 林幹大, 亀﨑允啓

    第42回日本ロボット学会学術講演会論文集(RSJ2024)  

    開催年月:
    2024年09月
     
     
  • 自在関節索状ロボットのインナーワイヤレス化に向けた無線給電ソフトロボットスキンの検討

    黒田楓馬, 高橋亮, 金田礼人, 佐藤峻, 亀﨑允啓, 川原圭博

    第42回日本ロボット学会学術講演会論文集(RSJ2024)  

    開催年月:
    2024年09月
     
     
  • ポテンシャルエネルギーの蓄積・放出機構を内部に搭載したキューブ型跳躍ロボットの設計と試作

    吉田安紀彦, 亀﨑允啓, 川原圭博

    第42回日本ロボット学会学術講演会論文集(RSJ2024)  

    開催年月:
    2024年09月
     
     
  • 進入角度によらないパーソナルモビリティの屋内段差乗り越え支援システム

    速見玲雄, 林弘昭, 植田歴, 菅野重樹, 亀﨑允啓

    第42回日本ロボット学会学術講演会論文集(RSJ2024)  

    開催年月:
    2024年09月
     
     
  • スイベルジョイント内蔵アクチュエータを用いた3指油圧ロボットハンドの開発

    中島悠翔, 磯部清介, 亀ケ谷友宏, 関口宣人, 伊藤勇河, 王語詩, 菅野重樹, 亀﨑允啓

    第42回日本ロボット学会学術講演会論文集(RSJ2024)  

    開催年月:
    2024年09月
     
     
  • 小型油圧ベーンモータにおける摺動抵抗の分析と出力特性評価に基づくシール手法の検討

    磯部清介, 中島悠翔, 亀ケ谷友宏, 関口宣人, 伊藤勇河, 王語詩, 菅野重樹, 亀﨑允啓

    第42回日本ロボット学会学術講演会論文集(RSJ2024)  

    開催年月:
    2024年09月
     
     
  • ケーブル送りと配管内固定機能を有するケーブル伝動ロボットの開発

    小池俊宇, 三宅章太, ムスタファ エゼルディン, 鄭文搏, 三宅太文, 菅野重樹, 亀﨑允啓

    第42回日本ロボット学会学術講演会論文集(RSJ2024)  

    開催年月:
    2024年09月
     
     
  • 水流・小段差・濁水を有する管水路内を自律走行可能な管内移動ロボットの開発

    鄭文搏, 三宅章太, 馮伝鑫, 三宅太文, 小池俊宇, 中塚康夫, 八幡修平, 亀﨑允啓, 菅野重樹

    第42回日本ロボット学会学術講演会論文集(RSJ2024)  

    開催年月:
    2024年09月
     
     
  • 永久磁石Puttyを用いた力計測・自己修復可能なソフトロボットスキンの試作

    趙若彤, 亀﨑允啓, 土橋諒介, 岩本悠宏, 王語詩, 川原圭博

    日本機械学会ロボティクス・メカトロニクス講演会2024論文集(Robomech’24)  

    開催年月:
    2024年05月
    -
    2024年06月
  • 予測と実測の差の蓄積に基づく自律移動ロボットの協調移動パラメータ調整手法の検討

    早崎宗一郎, 亀﨑允啓, 今治諭志, 斎藤喬介, 今西優登, 櫻井絵梨子, 三宅太文, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2024論文集(Robomech’24)  

    開催年月:
    2024年05月
    -
    2024年06月
  • マニュピレーションを考慮した協働作業ロボットの適応的ゴール位置探索とアーム軌道計画手法の開発

    大石雄暉, 山口皓大, 亀﨑允啓, 濱田太郎, 三宅太文, 櫻井絵梨子, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2024論文集(Robomech’24)  

    開催年月:
    2024年05月
    -
    2024年06月
  • シームレスで柔軟な屋内外走行を実現する人共存型パーソナルモビリティの半自律制御システム

    林弘昭, 川合勇輝, 葛西優介, 菅野重樹, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2024論文集(Robomech’24)  

    開催年月:
    2024年05月
    -
    2024年06月
  • 狭隘空間におけるパーソナルモビリティの半自動扉通過支援システム

    速見玲雄, 林弘昭, 菅野重樹, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2024論文集(Robomech’24)  

    開催年月:
    2024年05月
    -
    2024年06月
  • トレッドミルの急停止を用いた下肢インピーダンスの推定

    大石裕斗, 栗家悠樹, 松永夏己, 金田礼人, 山本元司, 亀﨑允啓, 中島康貴

    日本機械学会ロボティクス・メカトロニクス講演会2024論文集(Robomech’24)  

    開催年月:
    2024年05月
    -
    2024年06月
  • 無限自然歩行装置における効果的かつ違和感のない牽引力作用のための体幹装具

    仲野克磨, 平野貴大, 中島康貴, 菅野重樹, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2024論文集(Robomech’24)  

    開催年月:
    2024年05月
    -
    2024年06月
  • 画像処理と深度情報を用いた滑車位置推定に基づく天井クレーン地切り前位置補正システムの開発

    平野貴大, 飯田達仁, 菅野重樹, 亀﨑允啓

    日本機械学会ロボティクス・メカトロニクス講演会2024論文集(Robomech’24)  

    開催年月:
    2024年05月
    -
    2024年06月
  • 永久磁石エラストマーリッジの動的粘弾性測定

    小路敏輝, 桑田力真, 岩本悠宏, 石井大佑, 亀崎允啓, 井門康司

    日本レオロジー学会 第51年会  

    開催年月:
    2024年05月
     
     
  • 永久磁石エラストマーの伸長レオロジー

    森田篤史, 岩本悠宏, 井門康司, 亀﨑允啓

    日本レオロジー学会 第51年会  

    開催年月:
    2024年05月
     
     
  • Pipeline for the modeling of soft snake robots considering complex friction information

    夏遠輝, デゥックトゥン タ, 亀﨑允啓, 川原圭博

    情報処理学会 第86回全国大会(IPSJ2024)  

    開催年月:
    2024年03月
     
     
  • 重機の転倒防止を目的としたエネルギー安定余裕に基づく操作支援システムの開発

    國土雄也, 亀﨑允啓, 飯田達仁, 菅野重樹

    第24回計測自動制御学会システムインテグレーション部門講演会(SI2023)  

    開催年月:
    2023年12月
     
     
  • 可視光通信と太陽光パネルを用いた地下施設検査用ロボットチェインシステム

    鄭文博, 亀﨑允啓, 趙聞, 山口薫, 菅野重樹

    第24回計測自動制御学会システムインテグレーション部門講演会(SI2023)  

    開催年月:
    2023年12月
     
     
  • ソフトアクチュエータ用伸縮センサーとしての永久磁石エラストマーの特性に関する研究

    ABHYANKAR Devesh, WANG Yushi, 亀崎允啓, 岩本悠宏, 菅野重樹

    MAGDAコンファレンス講演論文集(CD-ROM)  

    発表年月: 2023年

    開催年月:
    2023年11月
     
     
  • 永久磁石エラストマーの厚さの伸長レオロジーへの影響

    森田篤史, 岩本悠宏, 井門康司, 亀崎允啓

    MAGDAコンファレンス講演論文集(CD-ROM)  

    発表年月: 2023年

    開催年月:
    2023年11月
     
     
  • 変形による永久磁石Puttyの磁場変化の解明

    土橋諒介, 岩本悠宏, 井門康司, 亀崎允啓, 林幹大, 福西遥佳

    MAGDAコンファレンス講演論文集(CD-ROM)  

    発表年月: 2023年

    開催年月:
    2023年11月
     
     
  • 建設・災害・インフラ分野におけるスマートメカノシステム

    亀﨑允啓  [招待有り]

    計測自動制御学会中部支部・電機計測制御技術ワーキングセミナー  

    発表年月: 2023年11月

  • 同調と主張に基づく人とロボットの相互譲り合い技術

    亀﨑允啓  [招待有り]

    福島大学共生システム理工学類・日本機械学会東北学生会  

    発表年月: 2023年09月

  • 科研費の獲得に向けて

    亀﨑允啓  [招待有り]

    研究紹介&科研費獲得セミナー@東京保健医療専門職大学  

    発表年月: 2023年07月

  • 多次元LSTMとGMMを用いた教師無し学習による特徴量間の関係を考慮した運転行動評価システム

    岩崎陽馬, 亀崎允啓, 亀崎允啓, 林弘昭, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2023年

    開催年月:
    2023年
     
     
  • 永久磁石エラストマー表面微細構造のレオロジー測定

    小路敏輝, 桑田力真, 岩本悠宏, 石井大佑, 亀崎允啓, 井門康司

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2023年

    開催年月:
    2023年
     
     
  • 二重反転ロータを有するダクテッドファン型管内走行ロボットの設計と試作

    三宅章太, 亀崎允啓, 亀崎允啓, 吉田健人, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2023年

    開催年月:
    2023年
     
     
  • 解析解と数値解を用いたDynamic Waypoint Navigationの軌道計画高速化に関する研究

    今西優登, 亀崎允啓, 亀崎允啓, 櫻井絵梨子, 三宅太文, 山口皓大, 今治諭志, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2023年

    開催年月:
    2023年
     
     
  • 永久磁石エラストマーのソフトロボット応用に向けたトルク発生機構の調査

    大西一輝, 岩本悠宏, 亀崎允啓, 井門康司

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2023年

    開催年月:
    2023年
     
     
  • PME膜ジャミンググリッパを用いた変形開始点検出による繊細な物体把持

    榎本朋, 石毛真修, 梅舘拓也, 亀崎允啓, 川原圭博

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2023年

    開催年月:
    2023年
     
     
  • パーソナルモビリティのための三次元点群データを利用した通行容易性推定に基づく運転者の支援システムの開発

    今中 康暉, 神田 浩希, 亀﨑 允啓, 瀬尾 燦振, 大和 淳司, 葛西 優介, 大谷 淳

    ロボティクス・メカトロニクス講演会講演概要集   一般社団法人 日本機械学会  

    発表年月: 2023年

    開催年月:
    2023年
     
     
  • 深度カメラを用いた天井クレーン地切り前位置補正のための吊り紐角度・緩み度推定システムの開発

    平野 貴大, 亀﨑 允啓, 藤田 翔, 飯田 達仁, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   一般社団法人 日本機械学会  

    発表年月: 2023年

    開催年月:
    2023年
     
     
  • 永久磁石Puttyの変形に対する磁場変化

    土橋諒介, 岩本悠宏, 井門康司, 亀崎允啓, 坂本裕之

    磁性流体連合講演会講演論文集  

    発表年月: 2022年

    開催年月:
    2022年12月
     
     
  • 薄膜永久磁石エラストマーの伸長レオロジー特性

    美奈川拓真, 岩本悠宏, 井門康司, 亀﨑允啓

    磁性流体連合講演会講演論文集  

    開催年月:
    2022年12月
     
     
  • Virtual Co-Driverの実現に向けて:マルチモーダルな観察と働きかけ

    亀﨑允啓  [招待有り]

    自動車技術会ドライバ評価手法検討部門委員会  

    発表年月: 2022年03月

  • 平地歩行感覚再現に着目した無限歩行装置に関する研究―紐牽引によるトレッドミル床加速時の慣性力の打ち消し―

    板野 峻也, 三宅 太文, 亀﨑 允啓, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   一般社団法人 日本機械学会  

    発表年月: 2022年

    開催年月:
    2022年
     
     
  • 運転者の生体・行動・主観的指標を用いた運転負担推定に関する研究—~半教師あり学習による識別モデルの高精度化~

    岩崎 陽馬, 亀﨑 允啓, 江馬 敬明, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   一般社団法人 日本機械学会  

    発表年月: 2022年

    開催年月:
    2022年
     
     
  • 吊り紐の張力制御に基づく天井クレーンの地切り前位置補正システムの開発

    飯田 達仁, 亀﨑 允啓, 板野 峻也, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   一般社団法人 日本機械学会  

    発表年月: 2022年

    開催年月:
    2022年
     
     
  • 運動モデルを考慮した狭隘空間における対向二輪型モビリティの軌道計画—~後進・切り返し・事前幅寄せの利用~

    葛西 優介, 亀﨑 允啓, 松繁 怜, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   一般社団法人 日本機械学会  

    発表年月: 2022年

    開催年月:
    2022年
     
     
  • 複数機検査を想定した二機連結型小径ガス管路網検査ロボットおよび自動制御手法の開発

    亀崎允啓, TAI Chen Yu, 山口薫, ZHAO Wen, 三宅太文, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2022年

    開催年月:
    2022年
     
     
  • 人共存型自律移動ロボットにおけるステレオカメラと機械学習を用いた周辺人物の状態認識および行動予測

    林正晃, 大谷淳, 大和淳司, 亀崎允啓, 斎藤恭介, 濱田太郎, 櫻井絵梨子, 菅野重樹

    電子情報通信学会技術研究報告(Web)  

    発表年月: 2022年

    開催年月:
    2022年
     
     
  • 人共存型パーソナルモビリティに搭載されたカメラにより獲得される動画像からの深層学習に基づく屋外路面の通行容易性推定

    中山瑛介, 大谷淳, 大和淳司, 亀崎允啓, 葛西優介, 菅野重樹

    電子情報通信学会技術研究報告(Web)  

    発表年月: 2022年

    開催年月:
    2022年
     
     
  • 並進・回転を含む拡張エネルギー安定余裕に基づく重機の転倒予測

    國土雄也, 亀崎允啓, 上原悠嗣, 板野峻也, 飯田達仁, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 観察と接触を用いた多段階準備作業推定に基づく災害対応ロボットの多腕協調制御

    亀崎允啓, 飯田達仁, 東宏河, 上原悠嗣, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • タスク内容と人・環境との相互作用の予測に基づく自律移動ロボットの適応的ゴール位置探索手法に関する研究

    櫻井絵梨子, 亀崎允啓, 亀崎允啓, 濱田太郎, 斎藤喬介, 金田太智, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 接触力と連続的な剪断力を指先に提示可能な3軸ウェアラブルハプティックデバイスの開発

    服部悠太郎, 亀崎允啓, 張裴之, 何卓頤, 角田龍一朗, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 人パラメータ推定に基づく移動ロボットの動作パラメータ学習に関する研究

    平山三千昭, 亀崎允啓, 亀崎允啓, 濱田太郎, 斎藤喬介, 金田太智, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 永電磁石とMRエラストマーを用いたソフト吸盤機構の開発とグリッパーへの応用

    張裴之, 亀崎允啓, 何卓頤, 坂本裕之, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 近接移動と譲り合い機能を備えた自律移動ロボットにおける移動効率性と社会受容性

    濱田太郎, 亀崎允啓, 亀崎允啓, 斎藤喬介, 金田太智, 平山三千昭, オン ライアン, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 目的地周辺状況とタスク内容に応じた移動ロボットの動的ゴール位置探索手法の開発

    櫻井絵梨子, 亀崎允啓, 亀崎允啓, 平山三千昭, 斎藤喬介, 濱田太郎, 金田太智, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 永久磁石エラストマーを用いた触覚センサを一体化させたソフトロボットスキンの開発

    シェムベカール サヒル, 王啓臣, 亀崎允啓, 張裴之, 何卓頤, 岩本悠宏, 井門康司, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 人共存型自律移動ロボットの統合的軌道計画システムの構築と実環境での長期間走行評価

    斎藤喬介, 亀崎允啓, 亀崎允啓, 濱田太郎, 金田太智, 平山三千昭, オン ライアン, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • マルチモーダルモニタリングと音声対話によるドライバーの異常兆候検知システム

    林弘昭, 亀崎允啓, 岡直樹, 菅野重樹

    自動車技術会大会学術講演会講演予稿集(Web)  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 多自由度災害対応ロボットの環境適応性強化に関する研究—~タスク判別と学習済み制御則の再利用に基づく動作学習の効率化~

    亀﨑 允啓, 飯田 達仁, 大久保 覚子, 上原 悠輔, 東 宏河, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   一般社団法人 日本機械学会  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 永久磁石エラストマーを用いたセンサ開発に向けた衝撃応答調査

    美奈川拓真, 岩本悠宏, 井門康司, ZHANG Peizhi, 菅野重樹, 亀崎允啓

    MAGDAコンファレンス講演論文集  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • MRFロボットアームのための力学的・幾何的順応性を高める基本制御システムの試作

    角田 龍一朗, 亀﨑 允啓, 張 裴之, シェムベカール サヒル, 何 卓頤, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   一般社団法人 日本機械学会  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 歩行者を考慮した通行容易性推定に基づくパーソナルモビリティの自動速度調整システムの提案

    葛西 優介, 亀﨑 允啓, 森 大河, 松繁 怜, 菅野 重樹

    ロボティクス・メカトロニクス講演会講演概要集   一般社団法人 日本機械学会  

    発表年月: 2021年

    開催年月:
    2021年
     
     
  • 操作入力と動作出力の差分に着目したパーソナルモビリティの不整地運転支援システムの開発と評価

    松繁怜, 亀﨑允啓, 葛西優介, 菅野重樹

    第21回計測自動制御学会システムインテグレーション部門講演会論文集(SI2020)  

    発表年月: 2020年12月

  • 異なるコンテキスト下での自律移動ロボットの行動に対する人の行動・心象分析

    亀﨑允啓, 斎藤喬介, 柳川勇人, 大西智也, 小林彩乃, シュレスタ ムーンディプ, 菅野重樹

    第21回計測自動制御学会システムインテグレーション部門講演会論文集(SI2020)  

    発表年月: 2020年12月

  • 深層強化学習シミュレータを用いた人混み環境における移動ロボットの能動的働きかけ効果の検証

    亀﨑允啓, 濱田太郎, 李羽晗, 菅野重樹

    第21回計測自動制御学会システムインテグレーション部門講演会論文集(SI2020)  

    発表年月: 2020年12月

  • タクティカルレベル入力を用いた自動運転時の予定外権限移譲における制御介入手法の提案

    林弘昭, 亀﨑允啓, 岡直樹, ウダーラ マナワドゥ, 菅野重樹

    第18回ITSシンポジウム2020  

    発表年月: 2020年12月

  • Human Sensing and Interaction in Automated Vehicles

    Mitsuhiro Kamezaki  [招待有り]

    The Future of In-Cabin Human-Sensing in Intelligent Mobility: Challenges and Opportunities (HSIM), 2020 IEEE Intelligent Vehicle Symposium (IV 2020)  

    発表年月: 2020年11月

  • 安全性と生産性の両立を目的とした人移動予測に基づくロボットアームの軌道調整手法

    和田智博, 亀﨑允啓, 坂本義弘, 菅野重樹, 佐藤葉介, 金天海, 寧霄光, 赤木哲也, 出澤純一, 菅原志門

    第38回日本ロボット学会学術講演会論文集(RSJ2020)  

    発表年月: 2020年10月

  • 自律移動ロボットのサービスタスク運用のための先導・追従行動計画フレームワークの提案

    濱田太郎, 斎藤喬介, 金田太智, 平山三千昭, 亀﨑允啓, 菅野重樹

    第38回日本ロボット学会学術講演会論文集(RSJ2020)  

    発表年月: 2020年10月

  • 移動ロボット軌道計画のロバスト化に関する研究~人の速度ベクトルの保持可能性および測定誤差の推定~

    斎藤喬介, 河野遼介, 平山三千昭, 亀﨑允啓, 菅野重樹

    第38回日本ロボット学会学術講演会論文集(RSJ2020)  

    発表年月: 2020年10月

  • Inducible Social Force Modelに基づく混雑環境下での自律移動ロボットの被接近時回避手法の開発

    金田太智, 亀﨑允啓, 円谷優佑, 平山三千昭, 菅野重樹

    第38回日本ロボット学会学術講演会論文集(RSJ2020)  

    発表年月: 2020年10月

  • 螺旋型脚車輪機構と単屈曲関節を有する小径ガス管路網移動ロボットの試作

    山口薫, 亀﨑允啓, 趙聞, 吉田健人, 今野実, 大貫彰彦, 菅野重樹

    第38回日本ロボット学会学術講演会論文集(RSJ2020)  

    発表年月: 2020年10月

  • 次世代産業用ソフトロボットの実現に向けた革新的MR材料×駆動機構の融合研究開発

    亀﨑允啓, 坂本裕之

    第38回日本ロボット学会学術講演会論文集(RSJ2020)  

    発表年月: 2020年10月

  • ギア・クラッチ・ブレーキを組み合わせた逆可動性と高応答性を有する動力伝達機構の試作

    何卓頤, 亀﨑允啓, 張裴之, シェンベカル サヒル, 角田龍一朗, 菅野重樹

    第38回日本ロボット学会学術講演会論文集(RSJ2020)  

    発表年月: 2020年10月

  • 磁気粘性流体を作動流体とした逆可動性と高出力性を有するロボットアームの開発

    角田龍一朗, 亀﨑允啓, 張裴之, シェンベカル サヒル, 何卓頤, 菅野重樹

    第38回日本ロボット学会学術講演会論文集(RSJ2020)  

    発表年月: 2020年10月

  • 鉱山ショベルの掘削効率化に関する研究(第一報)-掘削抵抗解析に基づく個別要素法パラメータ同定システムの設計-

    水嶋済也, 山村真司, 佐藤隆哉, 水越勇一, 加藤史洋, 亀﨑允啓, 岩田浩康

    第38回日本ロボット学会学術講演会論文集(RSJ2020)  

    発表年月: 2020年10月

  • Iterative Dynamic Waypoint Navigationによる複数移動障害物の回避軌道計画とその計算効率化

    平山三千昭, 亀﨑允啓, 河野遼介, 菅野重樹

    日本機械学会 2020年度年次大会  

    発表年月: 2020年09月

  • Inducible Social Force Modelを用いた複数人移動予測に基づく混雑環境下でのロボットの接近・接触移動

    金田太智, 亀﨑允啓, 円谷優佑, 平山三千昭, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2020論文集(Robomech’20)  

    発表年月: 2020年05月

  • パーソナルモビリティのためのPassability Indexに基づくプロアクティブ操作支援の提案

    松繁怜, 亀﨑允啓, ラン ドンウォン, 森大河, 中野将尚, 矢野裕季, 瀬古俊一, 倉橋孝雄, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2020論文集(Robomech’20)  

    発表年月: 2020年05月

  • 遠隔ロボット操作者個人に適した映像タイプを診断する基本フレームワークの開発

    板野峻也, 亀﨑允啓, 宮田雅博, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2020論文集(Robomech’20)  

    発表年月: 2020年05月

  • 認知行動の基準モデルに基づくテイクオーバー時の状況認識不足推定手法の開発

    岡直樹, 林弘昭, マナワドゥ ウダーラ, 江馬敬明, 亀﨑允啓, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2020論文集(Robomech’20)   20200528  

    発表年月: 2020年05月

  • 人との協調を考慮した自律移動ロボットの制御および時系列データ分析

    亀﨑允啓  [招待有り]

    日本機械学会ロボティクス・メカトロニクス講演会2020論文集(Robomech’20),ワークショップ「自律ロボットシステム開発に向けた MATLAB,Simulink 活用」  

    発表年月: 2020年05月

  • 通行容易性指標の推定に基づくパーソナルモビリティのためのプロアクティブ操作支援システムの提案

    松繁怜, 亀崎允啓, 亀崎允啓, LAN Dongwon, 森大河, 瀬古俊一, 倉橋孝雄, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2020年

    開催年月:
    2020年
     
     
  • 移動ロボット軌道計画のロバスト化に関する研究~人の速度ベクトルの保持可能性および測定誤差の推定~

    斎藤喬介, 河野遼介, 平山三千昭, 亀崎允啓, 亀崎允啓, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2020年

    開催年月:
    2020年
     
     
  • 遠隔ロボット操作者個人に適した映像タイプを診断する基本フレームワークに関する基礎的研究

    板野峻也, 亀崎允啓, 宮田雅博, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2020年

    開催年月:
    2020年
     
     
  • ファジィPIDとクラス分類手法を用いた慣性・粘弾性可変機構を有するMRFアクチュエータ制御手法の提案

    角田龍一朗, 亀崎允啓, HE Shan, ZHANG Peizhi, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2020年

    開催年月:
    2020年
     
     
  • 操作入力と動作出力の差分に注目したパーソナルモビリティの不整地運転支援システムの開発と評価

    松繁怜, 亀崎允啓, 亀崎允啓, 葛西優介, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2020年

    開催年月:
    2020年
     
     
  • タクティカルレベル入力を用いた自動運転時の予定外権限移譲における制御介入手法の提案

    亀﨑允啓, 林弘昭, ウダーラ マナワドゥ, 菅野重樹

    第17回ITSシンポジウム2019  

    発表年月: 2019年12月

  • 2重課題を用いた無人化施工におけるCognitive Tunnelingを低減可能な視覚提示手法における認知負荷改善検証~

    佐藤隆哉, 亀﨑允啓, 仁内智志, 菅野重樹, 岩田浩康

    第20回計測自動制御学会システムインテグレーション部門講演会論文集(SI2019)  

    発表年月: 2019年12月

  • 多自由度災害対応ロボットにおける人と自動化機能との協調に関する研究~人の動作目的入力に着目した操作権限の動的配分手法~

    上原悠嗣, 亀﨑允啓, 東宏河, 片野貴裕, 金子大靖, 石田健蔵, 菅野重樹

    第20回計測自動制御学会システムインテグレーション部門講演会論文集(SI2019)  

    発表年月: 2019年12月

  • 交通負荷情報と運転者の生体・行動・主観指標を用いた再帰型深層学習による運転負担推定に関する研究

    岡直樹, 亀﨑允啓, 河野陽大, 江馬敬明, マナワドゥ ウダーラ, 菅野重樹

    第20回計測自動制御学会システムインテグレーション部門講演会論文集(SI2019)  

    発表年月: 2019年12月

  • リチウムイオン電池の等価回路モデル解析による劣化箇所推定に関する研究

    三宅太文, 鈴木智幸, 船橋賢, 亀﨑允啓, 荘田隆博, 石居真, 菅野重樹

    第20回計測自動制御学会システムインテグレーション部門講演会論文集(SI2019)  

    発表年月: 2019年12月

  • 操作型作業機械の知能化に関する研究~第13報:重回帰分析を用いた操作支援~

    板野峻也, 亀﨑允啓, 森島洋忠, 岩田浩康, 菅野重樹

    第20回計測自動制御学会システムインテグレーション部門講演会論文集(SI2019)  

    発表年月: 2019年12月

  • 主観評価を取り入れた基本入出力ゲイン調整に関する研究~使いやすさと作業効率性の関連性分析~

    松繁怜, 亀﨑允啓, 小坂拓未, 岩田浩康, 菅野重樹

    第20回計測自動制御学会システムインテグレーション部門講演会論文集(SI2019)  

    発表年月: 2019年12月

  • 材料と機構の融合デザイン~磁気機能材を応用したロボットデバイス~

    亀﨑允啓  [招待有り]

    2019年度 磁性流体連合講演会  

    発表年月: 2019年12月

  • 新産業創出に向けた機能性材料とメカトロニクスの融合デザイン

    亀﨑允啓  [招待有り]

    ナノ・マイクロ技術支援講座・ナノ茶論第7回セミナー  

    発表年月: 2019年11月

  • インボリュート形状を有する1自由度アームによる接触働きかけを行う人ごみ内自律移動ロボットの開発

    今岡紀章, 北澤一磨, 亀﨑允啓, 菅野重樹, 安藤健

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • 重機の遠隔操作性向上のための マルチカメラ最適配置に関する研究-第三報 搭乗操作熟練者における掘削・配置作業でのパン・チルト角が及ぼす作業効率への影響の実験的検証ー

    佐藤隆哉, 亀﨑允啓, 山下雄輝, 菅野重樹, 岩田浩康

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • 災害対応人型ロボット遠隔マニピュレーション作業 における操作者の疲労軽減および精度向上可能な スケール・ゲイン調整手法の実機適応性検証

    佐藤隆哉, 亀﨑允啓, 江藤孝紘, 水越勇一, 劉楊, 並木明夫, 今井朝輝, 松澤貴司, 橋本健二, 高西淳夫, 岩田浩康

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • 磁気粘性流体を用いた低摺動ベーン形ロータリアクチュエータの開発

    大槻健史朗, 亀﨑允啓, 張裴之, 何卓頤, 菅野重樹

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • MRエラストマーを利用したサクションカップユニットの開発

    張裴之, 亀﨑允啓, 大槻健史郎, 何卓頤, 菅野重樹

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • 2D CNN Driver’s Gaze Direction Classification in Non-Aligned Head and Eyes Direction Situations

    Catherine Lollet, Hiroaki Hayashi, Mitsuhiro Kamezaki, Shigeki Sugano

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • 作業傾向に基づく支援提供のための適応的作業状態分類~目的特徴量の変動幅を最大化する特徴量空間の抽出~

    亀﨑允啓, 板野峻也, 峰田健司, 森島洋忠, 岩田浩康, 菅野重樹

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • 反復的行動探索の効率化による複数移動障害物の回避軌道計画

    亀﨑允啓, 金田太智, 平山三千昭, 小林彩乃, 河野遼介, 菅野重樹

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • パーソナルモビリティの不整地移動に関する研究~操作主体感を考慮した半自律制御システムの提案~

    松繁怜, 亀﨑允啓, 森大河, ラン ドンウォン, 石原達也, 倉橋孝雄, 中野将尚, 矢野裕貴, 椿俊光, 越地弘順, 肥後直樹, 菅野重樹

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • 人・ロボット系における相互の譲り合いを考慮した主張・同調的軌道計画手法

    亀﨑允啓, 小林彩乃, 河野遼介, 菅野重樹

    第37回日本ロボット学会学術講演会論文集(RSJ2019)  

    発表年月: 2019年09月

  • 操作特徴量のみを用いた機械学習に基づく電動車いす操作者の基本操作技能レベル判定手法の提案

    森大河, 亀﨑允啓, 黄逸凡, ナワドゥウダーラ, 石原達也, 中野将尚, 越地弘順, 肥後直樹, 椿俊光, 菅野重樹

    日本機械学会福祉工学シンポジウム2019 (LIFE2019)  

    発表年月: 2019年09月

  • いろいろなロボットアプリケーションにおけるマニピュレーション

    亀﨑允啓  [招待有り]

    ロボティクス・メカトロニクス部門第1地区技術委員会・特別講演会  

    発表年月: 2019年09月

  • 重機の遠隔操作における作業状態の変化に適応可能な拡張現実技術を用いた低認知負荷リマインド手法の構築

    佐藤隆哉, 亀﨑允啓, 山下雄輝, 菅野重樹, 岩田浩康

    日本機械学会ロボティクス・メカトロニクス講演会2019論文集(Robomech’19)  

    発表年月: 2019年06月

  • 巧緻作業を伴う遠隔作業における低認知負荷Zooming手法の提案

    水越勇一, 亀﨑允啓, 佐藤隆哉, 江藤孝紘, 岩田浩康

    日本機械学会ロボティクス・メカトロニクス講演会2019論文集(Robomech’19)  

    発表年月: 2019年06月

  • テイクオーバー時の認知的関与度の推定に関する研究~基準視線パターンの導出と視線誘導支援システムの評価~

    林弘昭, マナワドゥ ウダーラ, 河野陽大, 江馬敬明, 富田智哉, 亀﨑允啓, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2019論文集(Robomech’19)  

    発表年月: 2019年06月

  • リスク・ベネフィットの推定と調整に基づく接近・接触移動フレームワークに関する研究

    亀﨑允啓, 金田太智, 大西智也, 円谷優佑, 小林彩乃, 河野遼介, シュレスタ ムーンディプ, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2019論文集(Robomech’19)  

    発表年月: 2019年06月

  • 多自由度災害対応ロボットの環境適応性に関する研究~実空間での能動的情報探索と仮想空間での高効率動作探索~

    亀﨑允啓, 上原悠嗣, 片野貴裕, 大久保覚子, 東宏河, 石田健蔵, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2019論文集(Robomech’19)  

    発表年月: 2019年06月

  • 平面可動型力覚グリップと入出力状態提示モニタを用いた車両制御インタフェース

    亀﨑允啓, 岡直樹, 石川雅晃, マナワドゥ ウダーラ, 河野陽大, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2019論文集(Robomech’19)  

    発表年月: 2019年06月

  • 運動エネルギーの双方向充放機構による擬似慣性可変システムの提案

    張裴之, 亀﨑允啓, 大槻健史郎, 何卓頤, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2019論文集(Robomech’19)  

    発表年月: 2019年06月

  • ファジィ論理を用いた小径管内移動ロボットの経路計画モデリングとシミュレーション

    亀﨑允啓, 山口薫, 趙聞, 吉田健人, 今野実, 大貫彰彦, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2019論文集(Robomech’19)  

    発表年月: 2019年06月

  • 操作型作業機械の知能化に関する研究~重回帰分析を用いた作業効率に係る要因解析~”

    亀﨑允啓, 板野峻也, 森島洋忠, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2019論文集(Robomech’19)  

    発表年月: 2019年06月

  • 材料×機構の融合デザイン:逆可動性を有する磁気粘性流体アクチュエータユニット

    亀﨑允啓

    JST新技術説明会  

    発表年月: 2019年06月

  • リスクとベネフィットの推定と調整に基づく接近接触移動フレームワークに関する研究

    亀崎允啓, 亀崎允啓, 金田太智, 大西智也, 円谷優佑, 小林彩乃, 河野遼介, SHRESTHA Moondeep, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • HMDを用いた脚ロボット遠隔操作時における酔いの低減が可能な注視の典型動作を用いた低認知負荷ズーム手法の効果検証

    水越勇一, 佐藤隆哉, 江藤孝紘, 亀崎允啓, 松坂彩香, 並木明夫, 今井朝輝, 松澤貴司, 橋本健二, 高西淳夫, 岩田浩康

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • パーソナルモビリティの不整地移動に関する研究~操作主体感を考慮した半自律制御システムの提案~

    松繁怜, 亀崎允啓, 森大河, ラン ドンウォン, 石原達也, 倉橋孝雄, 中野将尚, 矢野裕貴, 椿俊光, 越地弘順, 肥後直樹, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 重機の遠隔操作性向上のためのマルチカメラ最適配置に関する研究-第三報 搭乗操作熟練者における掘削・配置作業でのパン・チルト角が及ぼす作業効率への影響の実験的検証-

    佐藤隆哉, 亀崎允啓, 山田充, 橋本毅, 菅野重樹, 岩田浩康

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 災害対応人型ロボット遠隔マニピュレーション作業における操作者の疲労軽減および精度向上可能なスケール・ゲイン調整手法の実機適応性検証

    佐藤隆哉, 亀崎允啓, 江藤孝紘, 水越勇一, 劉楊, 並木明夫, 今井朝輝, 松澤貴司, 橋本健二, 高西淳夫, 岩田浩康

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • MRエラストマーを用いたサクションカップユニットの開発

    張裴之, 亀崎允啓, 何卓頤, 角田龍一朗, シェンベカル サヒル, 坂本裕之, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 作業傾向に基づく支援提供のための適応的作業状態分類~目的特徴量の変動幅を最大化する特徴量空間の抽出~

    亀崎允啓, 板野峻也, 峰田健司, 森島洋忠, 岩田浩康, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 操作型作業機械の知能化に関する研究~第13報:重回帰分析を用いた作業分析に基づく操作支援~

    板野峻也, 亀崎允啓, 森島洋忠, 岩田浩康, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 二重課題を用いた無人化施工におけるCognitive Tunnelingを低減可能な視覚提示手法における認知負荷改善検証

    佐藤隆哉, 亀崎允啓, 仁内智志, 菅野重樹, 岩田浩康

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 多自由度災害対応ロボットにおける人と自動化機能との協調に関する研究~人の動作目的入力に着目した操作権限の動的配分手法~

    上原悠嗣, 亀崎允啓, 東宏河, 片野貴裕, CHEN Kui, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 多自由度災害対応ロボットの環境適応性に関する研究~実空間での能動的情報探索と仮想空間での高効率動作探索~

    亀崎允啓, 上原悠輔, 大久保覚子, 片野貴裕, 東宏河, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 操作型作業機械の知能化に関する研究~第12報:重回帰分析を用いた作業効率に係る要因解析~

    亀崎允啓, 板野峻也, 森島洋忠, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • テイクオーバー時の認知的関与度の推定に関する研究~基準視線パターンの導出と視線誘導支援システムの評価~

    林弘昭, MANAWADU Udara Eshan, 河野陽大, 江馬敬明, 富田智哉, 亀崎允啓, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 平面可動型力覚グリップと入出力状態提示モニタを用いた車両制御インタフェースの開発

    亀崎允啓, 岡直樹, 石川雅晃, MANAWADU Udara Eshan, 河野陽大, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 主観評価を取り入れた基本入出力ゲイン調整に関する研究~使いやすさと作業効率性の関連性分析~

    松繁怜, 亀崎允啓, 小坂拓未, 岩田浩康, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2019年

    開催年月:
    2019年
     
     
  • 災害対応ロボットの能動的環境接触による相互作用パラメータの推定

    上原悠嗣, 亀﨑允啓, 東宏河, 石田健蔵, 菅野重樹

    第19回計測自動制御学会システムインテグレーション部門講演会論文集(SI2018)  

    発表年月: 2018年12月

  • 無人化施工における認知的視野狭窄を低減する映像提示手法の構築

    佐藤隆哉, 亀﨑允啓, 仁内智志, 菅野重樹, 岩田浩康

    第19回計測自動制御学会システムインテグレーション部門講演会論文集(SI2018)  

    発表年月: 2018年12月

  • 運転者の負荷に応じて伝達モダリティを調整する注意喚起システムの開発

    富田智哉, 亀﨑允啓, マナワドゥ ウダーラ, 河野陽大, 江馬敬明, 林弘昭, 菅野重樹

    第19回計測自動制御学会システムインテグレーション部門講演会論文集(SI2018)  

    発表年月: 2018年12月

  • パーソナルモビリティの運転評価手法に関する研究~操作入力と動作出力に係る調和性指標の提案~

    森大河, 亀﨑允啓, 佐藤淳平, 河野陽大, 菅野重樹, 石原達也, 中野将尚, 矢野祐季, 越地弘順, 肥後直樹, 椿俊光

    第19回計測自動制御学会システムインテグレーション部門講演会論文集(SI2018)  

    発表年月: 2018年12月

  • カルマンフィルタの誤差分散および近似式窓長の調整に基づく推定精度と実時間性を両立する歩行者の速度ベクトル推定

    平山三千昭, 河野遼介, 円谷優佑, 亀﨑允啓, 菅野重樹

    第19回計測自動制御学会システムインテグレーション部門講演会論文集(SI2018)  

    発表年月: 2018年12月

  • Dynamic Waypoint Navigation による移動障害物の実時間回避軌道探索手法の提案

    小林彩乃, 河野遼介, 平山三千昭, 亀﨑允啓, 菅野重樹

    第19回計測自動制御学会システムインテグレーション部門講演会論文集(SI2018)  

    発表年月: 2018年12月

  • 機械学習を用いたパーソナルモビリティの運転技能判別~操作量のみに基づく運転技能分類モデルの構築と評価~

    森大河, 亀﨑允啓, 黄逸凡, マナワドゥ ウダーラ, 菅野重樹, 石原達也, 中野将尚, 越地弘順, 肥後直樹, 椿俊光

    第36回日本ロボット学会学術講演会論文集(RSJ2018)  

    発表年月: 2018年09月

  • 分離沈降抑制型磁気粘弾性流体の試製とMRダンパー機構への実装および評価

    大槻健史郎, 亀﨑允啓, 張裴之, 何卓頤, 菅野重樹, 坂本裕之

    第36回日本ロボット学会学術講演会論文集(RSJ2018)  

    発表年月: 2018年09月

  • 多自由度災害対応ロボットのための移動機構を利用した複合マニピュレーション手法の提案

    上原悠嗣, 亀﨑允啓, 陳奎, 東宏河, 石田健蔵, 菅野重樹

    第36回日本ロボット学会学術講演会論文集(RSJ2018)  

    発表年月: 2018年09月

  • 小径ガス管検査のためのRSSIを用いたロボットチェインシステムの提案

    吉田健人, 亀﨑允啓, 趙聞, 今野実, 大貫彰彦, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2018論文集(Robomech’18)  

    発表年月: 2018年06月

  • 自動運転システムとの多感覚相互作用を提供する円環型インタフェースの開発

    江馬敬明, 亀﨑允啓, 河野陽大, 石川雅晃, マナワドゥ ウダーラ, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2018論文集(Robomech’18)  

    発表年月: 2018年06月

  • グローピング動作に基づく災害対応ロボットの近接環境理解に関する基礎検討

    上原悠嗣, 亀﨑允啓, 陳奎, 片野貴裕, 金子大靖, 東宏河, 石田健蔵, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2018論文集(Robomech’18)  

    発表年月: 2018年06月

  • アームとフリッパの協調制御に基づく多自由度災害対応ロボットの半自律不整地移動手法の提案

    東宏河, 亀﨑允啓, 陳奎, 片野貴裕, 金子大靖, 上原悠嗣, 石田健蔵, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2018論文集(Robomech’18)  

    発表年月: 2018年06月

  • 人の移動性指標に基づく自律移動ロボットの軽接触移動制御手法の提案

    円谷優佑, 亀﨑允啓, 大西智也, 柳川勇人, 小林彩乃, 河野遼介, シュレスタ ムーンディプ, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2018論文集(Robomech’18)  

    発表年月: 2018年06月

  • 災害対応作業の複雑・連続・時限性を考慮したマスタ・スレーブシステムのスケール・ゲイン調整手法の開発

    亀﨑允啓, 江藤孝紘, 佐藤隆哉, 岩田浩康

    日本機械学会ロボティクス・メカトロニクス講演会2018論文集(Robomech’18)  

    発表年月: 2018年06月

  • マスタ・スレーブシステムにおける提示映像スケーリングの有効性検証

    江藤孝紘, 亀﨑允啓, 佐藤隆哉, 岩田浩康

    日本機械学会ロボティクス・メカトロニクス講演会2018論文集(Robomech’18)  

    発表年月: 2018年06月

  • さきがけ研究者からのアドバイス

    亀﨑允啓  [招待有り]

    アーリーバード・さきがけ研究者(先輩研究者)講演・交流会  

    発表年月: 2018年01月

  • 重機遠隔操作者の視線を作業状態に応じた映像に誘導可能な映像提示手法の構築

    佐藤隆哉, 亀崎允啓, 仁内智志, 菅野重樹, 岩田浩康

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2018年

    開催年月:
    2018年
     
     
  • パーソナルモビリティの運転評価手法に関する研究~操作入力と動作出力に係る調和性指標の提案~

    森大河, 亀崎允啓, 佐藤淳平, 河野陽大, 菅野重樹, 石原達也, 中野将尚, 矢野裕季, 越地弘順, 肥後直樹, 椿俊光

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2018年

    開催年月:
    2018年
     
     
  • Dynamic Waypoint Navigationによる移動障害物の実時間回避軌道探索手法の提案

    小林彩乃, 河野遼介, 平山三千昭, 亀崎允啓, 亀崎允啓, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2018年

    開催年月:
    2018年
     
     
  • グローピング動作に基づく災害対応ロボットの近接環境理解に関する基礎研究

    上原悠嗣, 亀崎允啓, CHEN Kui, 片野貴裕, 金子大靖, 東宏河, 石田健蔵, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2018年

    開催年月:
    2018年
     
     
  • 多自由度災害対応ロボットにおける操作権限分配とユーザビリティの関連性評価

    金子大靖, 亀﨑允啓, 片野貴裕, 東宏河, 上原悠嗣, 陳奎, 石田健蔵, 関雅俊, 一柳健, 菅野重樹

    第18回計測自動制御学会システムインテグレーション部門講演会論文集(SI2017)  

    発表年月: 2017年12月

  • タスク入力の即時性に着目した車両制御用エンボディドインタフェースの開発

    河野陽大, 亀﨑允啓, 江馬敬明, 石川雅晃, マナワドゥ ウダーラ, 菅野重樹

    第18回計測自動制御学会システムインテグレーション部門講演会論文集(SI2017)  

    発表年月: 2017年12月

  • マルチ飛行カメラを用いた遠隔操作用映像提示システム~映像の連続性と映像間の相補性を考慮したカメラの動的配置~

    宮田雅博, 亀﨑允啓, 菅野重樹

    第18回計測自動制御学会システムインテグレーション部門講演会論文集(SI2017)  

    発表年月: 2017年12月

  • 遠隔操作導入前の映像提示システムによる直接描画法を用いた操作者の認知地図への影響分析

    佐藤隆哉, 亀﨑允啓, 仁内智志, 菅野重樹, 岩田浩康

    第18回計測自動制御学会システムインテグレーション部門講演会論文集(SI2017)  

    発表年月: 2017年12月

  • 小径ガス管内検査ロボットのための管内無線通信減衰の計測と分析

    亀﨑允啓, 吉田健人, 趙聞, 今野実, 鳥海良一, 菅野重樹

    第18回計測自動制御学会システムインテグレーション部門講演会論文集(SI2017)  

    発表年月: 2017年12月

  • 連続的な働きかけによる協調移動手法の提案~ロボットから人への意図伝達度に着目した人状態推定技術~

    河野遼介, 亀﨑允啓, 小林彩乃, 柳川勇人, 大西智也, 円谷優佑, シュレスタ ムーンディプ, 菅野重樹

    第18回計測自動制御学会システムインテグレーション部門講演会論文集(SI2017)  

    発表年月: 2017年12月

  • 深層強化学習を用いた自律移動ロボットの人ごみ対応行動シミュレータ(第一報:シミュレータの基本設計と動作検証)

    難波孝彰, 安藤健, 今岡紀章, 北澤一磨, 亀﨑允啓, 菅野重樹

    第18回計測自動制御学会システムインテグレーション部門講演会論文集(SI2017)  

    発表年月: 2017年12月

  • 電動型4腕式極限作業ロボットE-OCTOPUSの開発

    亀﨑允啓, 東宏河, 陳奎, 片野貴裕, 金子大靖, 石田健蔵, 中山正之, 関雅俊, 一柳健, 菅野重樹

    第35回日本ロボット学会学術講演会論文集(RSJ2017)  

    発表年月: 2017年09月

  • 多自由度災害対応ロボットにおける人と自動化機能との分散型共有操作システムの提案

    片野貴裕, 亀﨑允啓, 金子大靖, 東宏河, 陳奎, 石田健蔵, 関雅俊, 一柳健, 菅野重樹

    第35回日本ロボット学会学術講演会論文集(RSJ2017)  

    発表年月: 2017年09月

  • 高度自動運転システムとの協調運転のためのタクティカルレベル入力型マルチモーダルインタフェース

    江馬敬明, 亀﨑允啓, マナワドゥ ウダラ, 河野陽大, 石川雅晃, 菅野重樹

    第35回日本ロボット学会学術講演会論文集(RSJ2017)  

    発表年月: 2017年09月

  • 自律移動ロボットにおける軽接触を用いた人の移動誘導~人の向き・接触部位・方向に応じた人の移動性評価~

    円谷優佑, 亀﨑允啓, 大西智也, 柳川勇人, 小林彩乃, 河野遼介, シュレスタ ムーンディプ, 菅野重樹

    第35回日本ロボット学会学術講演会論文集(RSJ2017)  

    発表年月: 2017年09月

  • ハンドリング重機の遠隔操作における奥行き感把握のための側面映像の臨界角調査

    仁内智志, 亀﨑允啓, 佐藤隆哉, 菅野重樹, 岩田浩康

    第17回建設ロボットシンポジウム論文集(SCR2017)  

    発表年月: 2017年08月

  • 重機ロボットのための操作インタフェース

    亀﨑允啓  [招待有り]

    ROBOMECH2017 ImPACTプログラム合同ワークショップ「ロボットイノベーションのためのヒューマン・インタフェース」  

    発表年月: 2017年05月

  • 磁性流体を利用した能受動型直動デバイスの開発と基本コントローラの設計

    何山, 亀﨑允啓, 大槻健史郎, 張裴之, アギーレ・ドミンゲス・ゴンサロ, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2017論文集(Robomec’17)  

    発表年月: 2017年05月

  • 磁性流体を用いた逆可動性を有するベーン形ロータリアクチュエータの開発

    亀﨑允啓, 大槻健史郎, 張裴之, 何山, アギーレ・ドミンゲス・ゴンサロ, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2017論文集(Robomec’17)  

    発表年月: 2017年05月

  • 脚ロボットにおける連続的な移動・手先動作遷移に対応可能な遠隔操作インタフェースの開発

    江藤孝紘, 佐藤隆哉, 仁内智志, 中村早紀, 亀﨑允啓, 岩田浩康

    日本機械学会ロボティクス・メカトロニクス講演会2017論文集(Robomec’17)  

    発表年月: 2017年05月

  • 災害対応重機の遠隔操作における操作者視点映像の事前提供による環境把握性効果の検証

    佐藤隆哉, 亀﨑允啓, 仁内智史, 菅野重樹, 岩田浩康

    日本機械学会ロボティクス・メカトロニクス講演会2017論文集(Robomec’17)  

    発表年月: 2017年05月

  • 機械操作者のプランニング技能の定量化に関する研究~操作手順と操作意識に着目した特徴量の抽出~

    亀﨑允啓, 佐藤淳平, 三矢隆史, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2017論文集(Robomec’17)  

    発表年月: 2017年05月

  • 監視対象からの信号および現象の検知により自己発電するIoTセンサデバイスの試作

    長濱峻介, 亀﨑允啓, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2017論文集(Robomech’17)  

    発表年月: 2017年05月

  • 多自由度災害対応ロボットにおける人と自動化システムの協調制御のための操作権限分配の調査

    片野貴裕, 亀﨑允啓, 金子大靖, 東宏河, 陳奎, 石田健蔵, 関雅俊, 一柳健, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2017論文集(Robomec’17)  

    発表年月: 2017年05月

  • 人の感情と印象に基づく協調移動時のロボットの行動評価と関連性分析

    亀﨑允啓, 小林彩乃, 横山悠太, 柳川勇人, シュレスタ・ムンディプ, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2017論文集(Robomech’17)  

    発表年月: 2017年05月

  • タクティカルレベル入力に基づく自動運転システムとの協調運転~タッチパネルインタフェースを用いた位置変化入力~

    亀﨑允啓, 江馬敬明, 石川雅晃, 河野陽大, マナワドゥ・ウダーラ, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2017論文集(Robomec’17)  

    発表年月: 2017年05月

  • Analysis of Driver Preference for Different Levels of Automation in Heterogeneous Traffic Scenarios

    Udara Manawadu, Mitsuhiro Kamezaki, Masaaki, Ishikawa, Shigeki Sugano

    Proceedings of 2017 JSAE Annual Congress (Spring) (JSAE2017S)  

    発表年月: 2017年05月

  • タクティカルレベル入力に基づく自動運転システムとの協調運転~タッチパネルインタフェースを用いた位置変化入力~

    亀崎允啓, 江馬敬明, 石川雅晃, 河野陽大, MANAWADU Udara Eshan, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2017年

    開催年月:
    2017年
     
     
  • 機械操作者のプランニング技能の定量化に関する研究~操作手順と操作意識に着目した特徴量の抽出~

    亀崎允啓, 佐藤淳平, 三矢隆史, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2017年

    開催年月:
    2017年
     
     
  • マルチ飛行カメラを用いた遠隔ロボット操作用映像提示システム~映像の連続性と映像間の相補性を考慮したカメラの動的配置~

    宮田雅博, 亀崎允啓, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2017年

    開催年月:
    2017年
     
     
  • 連続的な働きかけによる協調移動手法の提案~ロボットから人への意図伝達度に着目した人状態推定技術~

    河野遼介, 亀崎允啓, 小林彩乃, 柳川勇人, 大西智也, 円谷優佑, SHRESTHA Moondeep, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2017年

    開催年月:
    2017年
     
     
  • 自律移動ロボットにおける軽接触を用いた人の移動誘導~人の向き・接触部位・方向に応じた人の移動性評価~

    円谷優佑, 亀崎允啓, 大西智也, 柳川勇人, 小林彩乃, 河野遼介, シュレスタ ムーンディプ, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2017年

    開催年月:
    2017年
     
     
  • 側面カメラ映像における撮影対象との垂直度が遠隔操作者の奥行き感把握に与える影響の調査

    仁内智志, 亀崎允啓, 佐藤隆哉, 菅野重樹, 岩田浩康

    建設ロボットシンポジウム論文集(CD-ROM)  

    発表年月: 2017年

    開催年月:
    2017年
     
     
  • 自動運転車両のためのハンドジェスチャーを用いた車両制御用HMIの開発

    亀﨑允啓, 石川雅晃, マナワドゥ ウダーラ, 河野陽大, 菅野重樹

    第17回計測自動制御学会システムインテグレーション部門講演会論文集  

    発表年月: 2016年12月

  • 双方向力覚インタラクションのための力覚フィードバック型自動運転車両用HMIの開発

    河野陽大, 石川雅晃, マナワドゥ ウダーラ, 亀﨑允啓, 菅野重樹

    第17回計測自動制御学会システムインテグレーション部門講演会論文集(SI2016)  

    発表年月: 2016年12月

  • 操作型作業機械の知能化に関する研究~第11報:操作量ヒストグラムを用いた操作者の技能分析~

    亀﨑允啓, 佐藤 淳平, 小坂 拓未, 岩田浩康, 菅野重樹

    第17回計測自動制御学会システムインテグレーション部門講演会論文集(SI2016)  

    発表年月: 2016年12月

  • ウォード法を用いた複数映像提供型遠隔操作における視線パターンのクラスタリング

    佐藤隆哉, 亀﨑允啓, 菅野重樹, 岩田浩康

    第17回計測自動制御学会システムインテグレーション部門講演会論文集(SI2016)  

    発表年月: 2016年12月

  • 電磁流体力学解析に基づくMRピストンヘッドの構成パラメータとパフォーマンスの関連性評価

    亀﨑允啓, 何山, アギーレドミンゲス ゴンサロ, 菅野重樹

    第17回計測自動制御学会システムインテグレーション部門講演会論文集(SI2016)  

    発表年月: 2016年12月

  • 人とロボットの協調移動におけるロボットの行動と人の印象の関連性評価

    小林彩乃, 横山悠太, 柳川勇人, 亀﨑允啓, 菅野重樹

    第17回計測自動制御学会システムインテグレーション部門講演会論文集(SI2016)  

    発表年月: 2016年12月

  • ロボットの移動方向表出システムが人間の移動に及ぼす影響に関する調査

    大西智也, Moondeep Chandra Shrestha, 宇野絵莉香, 柳川勇人, Alexander Schmitz, 亀﨑允啓, 菅野重樹

    第34回日本ロボット学会学術講演会   日本ロボット学会  

    発表年月: 2016年09月

  • 人とロボットの協調移動におけるロボットの行動と人の感情の関連性評価

    小林彩乃, 横山悠太, 柳川勇人, 亀﨑允啓, 菅野重樹

    第34回日本ロボット学会学術講演会   日本ロボット学会  

    発表年月: 2016年09月

  • ロボットの移動効率と人の心理面に配慮した人-ロボット協調移動フレームワークの提案

    横山悠太, 柳川勇人, 小林彩乃, Alexander Schmitz, 亀﨑允啓, 菅野重樹

    第34回日本ロボット学会学術講演会   日本ロボット学会  

    発表年月: 2016年09月

  • 4腕式極限作業ロボットOCTOPUSの開発

    亀﨑允啓, 石井裕之, 石田健蔵, 関雅俊, 一柳健

    日本機械学会ロボティクス・メカトロニクス講演会2016   日本機械学会  

    発表年月: 2016年06月

  • 4腕式極限作業ロボットOCTOPUSのための遠隔操作シミュレータの開発

    亀﨑允啓, 片野貴裕, 陳奎, 石田健蔵, 関雅俊, 一柳健, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2016   日本機械学会  

    発表年月: 2016年06月

  • 磁気粘性流体ダンパのためのトロイダル型ピストンヘッドの開発

    亀﨑允啓, 何山, アギーレ・ドミンゲス・ゴンサロ, フレンチ・モルガン, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2016   日本機械学会  

    発表年月: 2016年06月

  • 手先位置頻度マップを用いた作業傾向の分析と操作技能の推定

    亀﨑允啓, 峰田健司, 橋本諭, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2016   日本機械学会  

    発表年月: 2016年06月

  • Design of Intelligent Human-Machine Systems focusing on Human-Machin Interfaces

    Mitsuhiro Kamezaki  [招待有り]

    Invited Lecture in University of Moratuwa  

    発表年月: 2016年05月

  • 次世代ロボットのための知的ヒューマンマシンインタフェース

    亀﨑允啓  [招待有り]

    次世代ロボットとRT技術の未来~次世代ロボット開発の最前線~   早稲田大学次世代ロボット研究機構  

    発表年月: 2016年03月

  • 磁場解析に基づくMRピストンヘッドの構成パラメータとパフォーマンスの関連性評価

    亀崎允啓, HE Shan, DOMINGUEZ Gonzalo Aguirre, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2016年

    開催年月:
    2016年
     
     
  • 双方向インタラクションのための自動運転車両制御用力覚インタフェースの開発

    河野陽大, MANAWADU Udara E., 石川雅晃, 亀崎允啓, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2016年

    開催年月:
    2016年
     
     
  • 操作型作業機械の知能化に関する研究~第11報:操作量ヒストグラムを用いた操作者の技能分析~

    亀崎允啓, 佐藤淳平, 小坂拓未, 岩田浩康, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2016年

    開催年月:
    2016年
     
     
  • ハンドジェスチャーを用いた自動運転車両制御用インタフェースの開発

    亀崎允啓, 石川雅晃, MANAWADU Udara E., 河野陽大, 菅野重樹

    計測自動制御学会システムインテグレーション部門講演会(CD-ROM)  

    発表年月: 2016年

    開催年月:
    2016年
     
     
  • 複数画面を使った遠隔操作における注視映像と作業パフォーマンスの関連性分析

    亀﨑允啓, 佐藤隆哉, 楊俊傑, 岩田浩康, 菅野重樹

    第16回計測自動制御学会システムインテグレーション部門講演会   計測自動制御学会  

    発表年月: 2015年12月

  • 拡張現実感を利用した複数の視線誘導手法による遠隔操作者の認知負荷軽減に関する研究

    佐藤隆哉, 亀﨑允啓, 楊俊傑, 菅野重樹, 岩田浩康

    第16回計測自動制御学会システムインテグレーション部門講演会   計測自動制御学会  

    発表年月: 2015年12月

  • 識別性能の粒度を高める操作・運動・負荷情報を用いた拡張基底作業状態の提案

    亀﨑允啓, 三矢隆史, 森島洋忠, 峰田健司, 岩田浩康, 菅野重樹

    第16回計測自動制御学会システムインテグレーション部門講演会   測自動制御学会  

    発表年月: 2015年12月

  • 無人化施工における視覚情報の強化に関する研究-作業状況に応じた環境カメラの自動制御と拡張現実技術を用いた注視支援-

    亀﨑允啓, 佐藤隆哉, 楊俊傑, 岩田浩康, 菅野重樹

    第15回建設ロボットシンポジウム論文集   建設ロボットシンポジウム  

    発表年月: 2015年09月

  • 被覆率とコスト評価に基づく3次元異方性センサ群の実用的配置手法の提案

    亀﨑允啓, 楊俊傑, 岩田浩康, 菅野重樹

    第33回日本ロボット学会学術講演会論文集   日本ロボット学会  

    発表年月: 2015年09月

  • 人になじむ人間操作型機械~入出力ゲインの自動適応~

    亀﨑允啓  [招待有り]

    第4回サステナブル/ロボティック・システムデザイン研究会  

    発表年月: 2015年09月

  • BIOG調整システムにおける入出力情報を用いた作業および操作者の特性分析

    亀﨑允啓, 小坂拓未, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2015   日本機械学会  

    発表年月: 2015年05月

  • 遠隔重機作業の高度化に関する研究~拡張現実感を利用した映像の注視・解釈支援手法の開発~

    亀﨑允啓, 佐藤隆哉, 楊俊傑, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2015   日本機械学会  

    発表年月: 2015年05月

  • 次世代知能化車両におけるユーザエクスペリエンス評価のためのドライビングシミュレータの開発

    亀﨑允啓, マナワドゥ・ウダーラ, 石川雅晃, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2015   日本機械学会  

    発表年月: 2015年05月

  • 遠隔重機作業の高度化に関する研究-拡張現実感を利用した映像の注視・解釈支援手法の開発-

    亀崎允啓, 佐藤隆哉, YANG Junjie, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2015年

    開催年月:
    2015年
     
     
  • 測定条件に応じたデータ選定によるロバストな把持物体重量計測システムの開発

    亀﨑允啓, 三矢隆史, 岩田浩康, 菅野重樹

    第15回計測自動制御学会システムインテグレーション部門講演会論文集(SI2014)  

    発表年月: 2014年12月

  • 無人化施工の効率・安全を高める映像注目支援に関する調査研究

    亀﨑允啓  [招待有り]

    平成26年度建設施工と建設機械シンポジウム  

    発表年月: 2014年11月

  • Design of Human-Robot Interface Systems-Toward Applications to Advanced Active Aging Research-

    Mitsuhiro Kamezaki  [招待有り]

    The 2nd Institute of Advanced Active Aging Research Symposium-Paradigm shifts in a super-aged society-  

    発表年月: 2014年10月

  • 操作量ヒストグラムを用いたBIOG 自動調整手法〜操作頻度の平準化による操作感の統一〜

    亀﨑允啓, 小坂拓未, 谷川雄介, 岩田浩康, 菅野重樹

    第32回日本ロボット学会学術講演会論文集(RSJ2014)  

    発表年月: 2014年09月

  • 知的ヒューマンマシンインタフェースと事例紹介

    亀﨑允啓  [招待有り]

    第3回サステナブル/ロボティック・システムデザイン研究会  

    発表年月: 2014年08月

  • 遠隔重機作業の高度化に関する研究—作業状況に応じたロールアサインメントに基づく環境カメラの向き・画角調整—

    亀﨑允啓, 楊俊傑, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2014論文集(Robomec’14)  

    発表年月: 2014年05月

  • 操作量ヒストグラムを用いたBIOG自動調整手法~操作頻度の平準化による操作感の統一~

    亀崎允啓, 小坂拓未, 谷川雄介, 岩田浩康, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2014年

    開催年月:
    2014年
     
     
  • 遠隔重機作業の高度化に関する研究-作業状況に応じたロールアサインメントに基づく環境カメラの向き・画角調整-

    亀崎允啓, YANG Junjie, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2014年

    開催年月:
    2014年
     
     
  • 遠隔操作シミュレータを用いた無人化重機作業の時間効率性に関する基礎分析

    亀﨑允啓, 楊俊傑, 岩田浩康, 菅野重樹

    第14回計測自動制御学会システムインテグレーション部門講演会論文集(SI2013)  

    発表年月: 2013年12月

  • 複雑作業への適応を目的とした無人化施工における車載・環境カメラの可動性効果の検証とその半自動化コントロール手法に関する基礎的研究

    亀﨑允啓  [招待有り]

    平成25年度建設施工と建設機械シンポジウム  

    発表年月: 2013年11月

  • 負荷変化率を用いた操作入力の無効化による双腕引き剥がし作業の安全性向上

    亀﨑允啓, 橋本諭, 岩田浩康, 菅野重樹

    第31回日本ロボット学会学術講演会論文集(RSJ2013)  

    発表年月: 2013年09月

  • 科研費・若手研究Bの獲得に向けて

    学内若手研究者向け勉強会  [招待有り]

    研究推進部,早稲田大学  

    発表年月: 2013年07月

  • 作業状態推定に基づく次世代重機の操作者支援システム

    亀﨑允啓  [招待有り]

    情報・機械系融合ワークショップ  

    発表年月: 2013年07月

  • 操作型作業機械の知能化に関する研究〜第10 報:手先の外力・移動方向を用いた物体把持推定の高精度化〜

    亀﨑允啓, 石井孝洋, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2013論文集(Robomec’13)  

    発表年月: 2013年05月

  • 操作型作業機械の知能化に関する研究-第10報:手先の外力・移動方向を用いた物体把持推定の高精度化-

    亀崎允啓, 石井孝洋, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2013年

    開催年月:
    2013年
     
     
  • 複雑作業への適応を目的とした無人化重機の遠隔操作シミュレータ〜操縦・映像提示系コンポーネントの基礎開発〜

    亀﨑允啓, 楊俊傑, 小坂拓未, 岩田浩康, 菅野重樹

    第13回計測自動制御学会システムインテグレーション部門講演会論文集(SI2012)  

    発表年月: 2012年12月

  • 操作型作業機械の知能化に関する研究〜第9報:操作・負荷フラグの時系列遷移を利用した物体把持・非把持推定〜

    亀﨑允啓, 石井孝洋, 岩田浩康, 菅野重樹

    第13回計測自動制御学会システムインテグレーション部門講演会論文集(SI2012)  

    発表年月: 2012年12月

  • Operational Support for Disaster Response Work Using Dual-Arm Construction Machinery

    Mitsuhiro Kamezaki  [招待有り]

    Italy-Japan Workshop 2012  

    発表年月: 2012年12月

  • 操作型作業機械の知能化に関する研究〜第8報:手先位置頻度マップを用いた大局的作業傾向の可視化〜

    亀﨑允啓, 橋本諭, 岩田浩康, 菅野重樹

    第30回日本ロボット学会学術講演会論文集(RSJ2012)  

    発表年月: 2012年09月

  • 操作型作業機械の知能化に関する研究〜第7報:時系列遷移情報の利用による基底作業状態の識別性能向上〜

    亀﨑允啓, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2012論文集(Robomec’12)  

    発表年月: 2012年05月

  • 操作型作業機械の知能化に関する研究~第7報:時系列遷移情報の利用による基底作業状態の識別性能向上~

    亀崎允啓, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2012年

    開催年月:
    2012年
     
     
  • 操作型作業機械の知能化に関する研究~第8報:手先位置頻度マップを用いた大局的作業傾向の可視化~

    亀崎允啓, 橋本諭, 岩田浩康, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2012年

    開催年月:
    2012年
     
     
  • 建機マニピュレータの手先外力ベクトル計測〜内在誤差範囲推定に基づく相対的計測精度向上〜

    亀﨑允啓, 中村晧祐, 橋本諭, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2011論文集(Robomec’11)  

    発表年月: 2011年05月

  • 建機マニピュレータの手先外力ベクトル計測~内在誤差範囲推定に基づく相対的計測精度向上~

    亀崎允啓, 中村皓佑, 橋本諭, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2011年

    開催年月:
    2011年
     
     
  • 油圧情報に基づく負荷計測の不確かさを考慮した建機マニピュレータの荷重有無検出

    亀﨑允啓, 橋本諭, 中村皓佑, 岩田浩康, 菅野重樹

    第11回計測自動制御学会システムインテグレーション部門講演会論文集(SI2010)  

    発表年月: 2010年12月

  • マニピュレータの運動状態に応じた負荷要因同定に基づく油圧シリンダの外力負荷有無検出手法の提案

    亀﨑允啓, 橋本諭, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2010論文集(Robomec’10)  

    発表年月: 2010年06月

  • 操作型作業機械の知能化に関する研究〜第6報:簡易化基底作業状態を用いた大局的状態遷移の分析〜

    亀﨑允啓, 岩田浩康, 菅野重樹

    第10回計測自動制御学会システムインテグレーション部門講演会論文集(SI2009)  

    発表年月: 2009年12月

  • 油圧駆動型双腕ロボットアームシステムの開発〜次世代知能化建機の研究・開発用プラットフォーム〜

    亀﨑允啓, 橋本諭, 島田陽介, 中島義統, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2009論文集(Robomec’09)  

    発表年月: 2009年05月

  • 操作型作業機械の知能化に関する研究〜第5報:操作支援に着目した作業特性および操作支援フラグの識別〜

    亀﨑允啓, 島田陽介, 中島義統, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2009論文集(Robomec’09)  

    発表年月: 2009年05月

  • 操作型作業機械の知能化に関する研究~第5報:操作支援に着目した作業特性および操作支援フラグの識別~

    亀崎允啓, 島田陽介, 中島義統, 岩田浩康, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2009年

    開催年月:
    2009年
     
     
  • 油圧駆動型双腕ロボットアームシステムの開発~次世代知能化建機の研究・開発用プラットフォーム~

    亀崎允啓, 橋本諭, 島田陽介, 中島義統, 岩田浩康, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2009年

    開催年月:
    2009年
     
     
  • 操作型作業機械の知能化に関する研究〜第4報:基底作業状態を用いた操作者支援システムの開発〜

    亀﨑允啓, 岩田浩康, 菅野重樹

    第9回計測自動制御学会システムインテグレーション部門講演会論文集(SI2008)  

    発表年月: 2008年12月

  • 操作型作業機械の知能化に関する研究〜第3報:基底作業状態を利用した操作者のスキル解析と操作トレーニングへの応用〜

    亀﨑允啓, 河合雄一郎, 島田陽介, 岩田浩康, 菅野重樹

    第26回日本ロボット学会学術講演会論文集(RSJ2008)  

    発表年月: 2008年09月

  • 操作型作業機械の知能化に関する研究〜第2報:環境・操作者に非依存な基底作業状態の提案〜

    亀﨑允啓, 島田陽介, 河合雄一郎, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2008論文集(Robomec’08)  

    発表年月: 2008年06月

  • 操作型作業機械の知能化に関する研究~第3報:基底作業状態を利用した操作者のスキル解析と操作トレーニングへの応用~

    亀崎允啓, 河合雄一郎, 島田陽介, 岩田浩康, 菅野重樹

    日本ロボット学会学術講演会予稿集(CD-ROM)  

    発表年月: 2008年

    開催年月:
    2008年
     
     
  • 操作型作業機械の知能化に関する研究~第2報:環境・操作者の多様性に非依存な基底作業状態の提案~

    亀崎允啓, 島田陽介, 河合雄一郎, 岩田浩康, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会講演論文集(CD-ROM)   一般社団法人 日本機械学会  

    発表年月: 2008年

    開催年月:
    2008年
     
     
  • 操作型作業機械の知能化に関する研究〜第1報:操作者支援システムの設計と双腕建機シミュレータによる有用性の検証〜

    亀﨑允啓, 岩田浩康, 菅野重樹

    第8回計測自動制御学会システムインテグレーション部門講演会論文集(SI2007)  

    発表年月: 2007年12月

  • Development of Operation Skill-Training Simulator for Double-Front Construction Machinery

    Mitsuhiro Kamezaki

    The 4th COE-CIR Joint Workshop -Future Collaborations on Robot Technologies between Korea and Japan-  

    発表年月: 2007年09月

  • Development of Double-Front Construction Machinery Simulator for Operation-Skill Training

    Mitsuhiro Kamezaki

    The 1st WSK Summer School –Fundamentals on Biorobotics-  

    発表年月: 2007年09月

  • 双腕建機における操作技能トレーニング用シミュレータの開発

    亀﨑允啓, 岩田浩康, 菅野重樹

    日本機械学会ロボティクス・メカトロニクス講演会2007論文集  

    発表年月: 2007年05月

  • 起立動作介助における膝関節負荷を軽減可能な手先誘導軌道〜移動型力介助マニピュレータによる高齢者の自立支援の促進〜

    岩田浩康, 亀﨑允啓, 相子文孝, 金子真, 菅野重樹

    日本機械学会福祉工学シンポジウム2006論文集  

    発表年月: 2006年09月

  • 2E1-02 起立動作介助における膝関節負荷を軽減可能な手先誘導軌道 : 移動型力介助マニピュレータによる高齢者の自立支援の促進(起立・歩行支援)

    岩田 浩康, 亀崎 允啓, 相子 文孝, 金子 真, 菅野 重樹

    福祉工学シンポジウム講演論文集   一般社団法人 日本機械学会  

    発表年月: 2006年

    開催年月:
    2006年


▼全件表示

共同研究・競争的資金等の研究課題

  • 基盤モデルと能動的推論を用いた実世界ロボットの自律的行動生成

    日本学術振興会  科学研究費助成事業

    研究期間:

    2026年04月
    -
    2030年03月
     

    亀崎 允啓, 村田 真悟

  • 無限自然歩行のためのピンアレイ型3次元移動床の原理実証

    日本学術振興会  科学研究費助成事業

    研究期間:

    2026年06月
    -
    2029年03月
     

    亀崎 允啓

  • 複数鏡像音源を用いた屋内音響NLOSイメージングの基盤確立

    日本学術振興会  科学研究費助成事業

    研究期間:

    2026年04月
    -
    2029年03月
     

    村上 弘晃, 亀崎 允啓

  • 接触による内的ダイナミクス知覚に基づく内発的動機を誘発する人間協調ロボットの研究

    日本学術振興会  科学研究費助成事業

    研究期間:

    2024年04月
    -
    2029年03月
     

    菅野 重樹, 亀崎 允啓, 重宗 宏毅, 三宅 太文

     概要を見る

    本研究では、まず、ソフトな接触により生体情報を取得するため、紙を基材とした自己折り機構とトライボエレクトリックナノジェネレータ(TENG)を組み合わせた柔軟センサを開発した。自律的に折りたたまれる折り紙構造を導入し、構造弾性によって一方向の力を周期的な出力に変換可能なセンシング基盤を構築した。また、インソール型TENGを用いた転倒検知技術により、非接触かつ電源不要な人間行動センシングの実用性を実証した。
    次に、TENGセンサにより生体信号を取得し、人の状態を推定する手法を検討した。前述の転倒検知に加え、ガルバニック皮膚反応(GSR)センサや心拍(PPG)センサを組み合わせるセンサモジュール構成を検討し、違和感なく人の生体信号を取得する手法を模索した。
    また、人・ロボットの意図及び位置・姿勢、タスクの内容や周囲状況に応じたモダリティを実時間に選択し、マルチモーダルに相互意図伝達を行うことが可能なシステムの開発の基礎検討を行った。本システムは、人の状態・行動を推定する行動推定部、人に伝える内容を決める伝達事項決定部、伝達事項を伝達するモダリティを決定する意図伝達行動計画部で構成されている。音声、ジェスチャ(移動を含む)、接触行動をモダリティとして利用した。
    さらに、適応的に人に合わせてロボットの行動を調整するフレームワークについて開発を進めた。ロボットの行動経験と人側の行動の履歴の蓄積に基づいた環境に応じたロボットのパラメータ調整手法を確立し、シミュレータ環境でその妥当性を評価した。

  • 任意形状に変形できる自律駆動型インフレータブルユニットの基礎的研究

    日本学術振興会  科学研究費助成事業

    研究期間:

    2026年06月
    -
    2028年03月
     

    笹谷 拓也, 亀崎 允啓

  • 回避動作を再現した順動力学シミュレーションに基づく滑り転倒リスク評価に関する研究

    日本学術振興会  科学研究費助成事業

    研究期間:

    2025年04月
    -
    2028年03月
     

    中島 康貴, 亀崎 允啓, 小林 洋

  • 言語を媒介とした触覚の理解と探索に基づくロボット操作の高度化

    日本学術振興会  科学研究費助成事業

    研究期間:

    2025年04月
    -
    2028年03月
     

    川原 圭博, 石毛 真修, 亀崎 允啓, 村上 弘晃

  • 情報・通信・ロボット技術を用いた商店街におけるソーシャル・インクルーシブネスの可視化と促進

    (公財)鹿島学術振興財団  特定テーマ研究助成

    研究期間:

    2025年04月
    -
    2027年03月
     

    亀﨑允啓

  • ロボティクスを活用した管内保全のスマート化

    NEDO  官民による若手研究者発掘支援事業・共同研究フェーズ

    研究期間:

    2021年07月
    -
    2026年06月
     

    亀﨑允啓

  • 無限自然歩行装置に関する研究

    日本学術振興会  科学研究費助成事業

    研究期間:

    2023年04月
    -
    2026年03月
     

    亀崎 允啓, 中島 康貴

  • 無限自然歩行装置に関する研究

    日本学術振興会  科学研究費助成事業

    研究期間:

    2024年04月
    -
    2026年03月
     

    亀崎 允啓, 中島 康貴

     概要を見る

    2023年度は、A.歩行時の人体各部の機械インピーダンスのモデル化、および、B.パラレルワイヤ牽引装置を含む無限自然歩行装置の開発に取り組んだ。
    Aでは、複数の被験者に協力頂き、紐牽引箇所および牽引力ベクトルを複数パターン用意してデータを収集した。簡易的な2軸トレッドミルと牽引装置を用い、歩行中の多関節の連動を考慮した下肢関節がもつインピーダンスを推定することを目標に、トレッドミルのベルト急停止を用いて立脚期の足関節のインピーダンス推定を行った。トレッドミルのベルト急停止に基づく足関節のインピーダンス推定を行った結果、剛性に関して片足支持期に増加傾向がみられることが確認された。また、歩行中に身体を前方に移動させるために重要な底屈動作を主に担う腓腹筋の筋活動レベルが最大となる区間で剛性が最大となる可能性が示唆された。以上のことから、本研究手法は剛性の推定に関して概ね有効であると考えられる。
    Bでは、簡易的な2軸トレッドミルとパラレルワイヤ牽引装置開発を行った。体幹装具の要求仕様を整理すると、「ワイヤ牽引力」を「慣性力相殺のための力」として効果的に人に伝えられること、装具が自然な歩行動作を妨げないことが重要となる。人にワイヤを直接取り付けると、人の手腕動作と干渉してしまうため、牽引ワイヤを直径1mのリングに取り付け、腕振り動作等を阻害しないようにV字のアームでリングと体幹装具を接続する「アーム・リング構造」を提案した。体幹装具には、牽引力が体に伝わるまでの時間的なずれを極力減らし、ワイヤ牽引力を慣性力に近づけるため、より広範囲に違和感なく力を伝えることが必要となる。そこで、アームから伝わる力で変形しない強度の硬質プレート部と、プレートからの体表面までの隙間やその個人差を吸収し、密着性を高めるスポンジ部で構成される体幹装具を開発し、その有用性を確認した。

  • 選択的身体図式の獲得機序・作用に関する実験的検証

    日本学術振興会  科学研究費助成事業

    研究期間:

    2023年06月
    -
    2026年03月
     

    亀崎 允啓

     概要を見る

    マスタ・フォロワ・システム(MFS)結合関数の動的調整システムを構築し、これを用いてSBS獲得機序・作用の分析を行う。本研究では、MFS作業における共通要件と考えられる精度・効率・疲労の改善を目的とする。
    2023年度は、A.動的調整システムの構築において、作業性能の向上を図れるように、作業空間の非線形幾何変換を行う基礎理論の構築に取り組んだ。運動に関する条件として、持続性・精度・安定性低下に着目した。筋活動度・可操作度・力操作度を統合したベクトル情報を含む腕の作業空間を参照マップとして定義し、物体把持や過負荷等の意味情報を含む作業頻度マップを作成した。両マップの比較により、当該パラメータの最大化・最小化問題とした定式化を行った。例えば、拡大によって、手を伸ばした作業での筋活動度を任意の値に低減するものである。この他にも、回転、ゲインの疎密変更、動作領域の制限を定義した。感覚に関する条件として、把握性・注意性・安心性低下に着目し、拡大・縮小、マスキング・フィルタリング等を実装した。自己受容感覚のずれが違和感の原因となるため、上記の運動結合関数に紐づく形で設計を行った。簡易的なシミュレーション実験から、低疲労疲労、高位置決め精度を実現するためのMFS結合関数(拡大,回転など)を調整することで、筋疲労を低減できることが示唆された。さらに、領域制限を行うことで精度が向上できる可能性が示唆され、MFS結合関数の動的調整システムの基礎理論の有用性を実験データから定量的に確認できた。動的調整システムにおける運動と映像の相互効果は明らかになっていないため、2024年度に取り組むB.選択的身体図式(Selective Body Schema: SBS)獲得機序の解明で実施する被験者実験を通して明らかにしていく。

  • 観察と洞察に基づく人間ロボット協調制御の創出

    日本学術振興会  科学研究費助成事業

    研究期間:

    2019年04月
    -
    2024年03月
     

    菅野 重樹, 石井 裕之, 亀崎 允啓

     概要を見る

    高齢者介助やリハビリ等の場面で介助者と被介助者との間で求められる信頼関係が,人とその人を支援するロボットとの間にも必要である。そのためには互いに行動を予測しつつ適応的に反応できる「相互誘導」が有効である。本研究では、人間の運動ダイナミクスと動機付けの心理ダイナミクスの変化に基づく予測制御、学習による行動のコンテキスト生成とロボットの人間適応制御を開発し、人とロボットとの相互誘導実現を目指す

  • 同調と主張に基づく接近・接触状態での人共存型モビリティの協調移動技術

    JST  戦略的創造研究推進事業 さきがけ

    研究期間:

    2017年10月
    -
    2022年09月
     

    亀﨑 允啓

     概要を見る

    人と共有した空間を自由に動けるモビリティ「Human Symbiotic Mobility」のための社会システムデザインを目的とする。移動ロボットには,駅構内や空港など人が密集した場所でも制約を受けずに移動することが求められる。本提案では,人への接近・接触の許容を核に据え、同調と主張に基づく人との譲り合いを実現するロボットの観察・洞察・実体制御技術の導入による、安全・安心な協調移動技術を開発する。

  • 人混みでも安全に移動できる自律移動サービスロボットの事業化検証

    JST  研究成果展開事業 社会還元加速プログラム(SCORE)

    研究期間:

    2020年11月
    -
    2021年09月
     

  • 実空間での能動的情報探索と仮想空間での高効率動作探索による適応性強化

    日本学術振興会  科学研究費助成事業

    研究期間:

    2018年07月
    -
    2021年03月
     

    亀崎 允啓

     概要を見る

    未知の環境であっても柔軟かつロバストに動作できる自律型ロボットには,与えられたタスクの成否を判断でき,否と判断された際の代替案を模索できる機能が必要である.災害対応作業には失敗が許されないことから,危険性や時間を要する実空間ではなく,仮想空間での試行錯誤に基づく動作獲得が効果的と考えられる.本研究では,実環境での試行錯誤が難しく,対象の物性が未知の環境において,実空間での能動的情報取得と仮想空間での動作学習機能を核とした「自律移動ロボットの適応性強化」をねらう.2年度は,環境適応性強化システムのうち,(3)動作学習,および(4)動作実行モジュールを開発した.(3)では,効率的な多自由度ロボットの動作学習手法,学習後の動作評価を明示的に出力可能な動作探索手法が求められる.そこで,遺伝的アルゴリズム(GA)を用いた動作学習手法を開発した.具体的には,作業ごとに用意されている基本動作およびそれまでの学習動作から初期集団を形成し,各個体の信頼度を適合度として算出する.そして,その結果から個体をエリート選択とルーレット選択を用いて選択し,交叉・突然変異から次世代の個体を生成する.これを適合度が基準値以上になるまで行う.基本動作と環境情報を入力として,学習後の動作とその信頼度を出力する.(4)において,仮想空間での確認動作を実空間で動作させて確実にタスク完遂するには,実空間での機体の位置・姿勢が,仮想空間で動作させた場合と大きく差異がないことが重要である.そこで,動作実行中に機体の位置や姿勢をモニタリングすることにより,作業に異常がないかを常に監視する.動作に異常が確認された場合,安全な位置まで後退し,操作者にその状態を提示する.災害現場を模した環境で,未知の条件を含む段差登りを実施した結果,仮想空間での動作探索により効率的に動作が学習され,作業が遂行可能になることが確認された.2年度は,環境適応性強化システムのうち,(3)動作学習,および(4)動作実行モジュールの開発に取り組んだ.本年度の成果は,災害現場を模した環境で,未知の条件を含む段差登りを実施した結果,仮想空間での動作探索により効率的に動作が学習され,作業が遂行可能になることが確認されたことである.動作学習のアルゴリズムには,一刻も早くタスク遂行に移れるように「効率的に多自由度ロボットの動作学習が行えること」,そして,制御アルゴリズムの解釈および再利用を可能とする「学習後の動作の評価が明示的に出力できること」が求められる.本研究では,これらの点を十分に考慮し,そのプロトタイプとして遺伝的アルゴリズム(GA)を用いた.また,効果的に学習を行うため,動作をフェーズに分け,問題が生じたフェーズのみ学習を行った点もポイントである.学習パラメータとして,各関節の目標関節角と角速度,クローラの基本速度,フェーズ切り替え条件などを試行錯誤的に採用した.また,作業中に異常が生じていないかを常に監視するため,動作実行中に機体の位置や姿勢をモニタリングするシステムも開発した.ロボットが有する基本動作とロボットが取得した環境情報を入力として,GAを用いた動作学習を行い,昨年度に提案した信頼度が一定値以上の動作を出力する一連のシステム構築ができたことも重要な成果である.これらのことから,実空間での能動的情報取得と仮想空間での動作学習機能を核とした基盤構築による「自律移動ロボットの適応性強化」のための,基本モジュールは順次構築できており,また,その有用性を実験から確認することができた.また,3年度で取り組む各機能モジュールのブラッシュアップおよび統合基盤システム構築に移行できる有用な成果を得ることができた.以上から,当研究課題は順調に進捗しているといえる.3年度は,環境適応性強化システムにおける(1)~(4)の各機能モジュールをブラッシュアップしながら,基盤システムとして統合を図る.また,より実際的な環境でのシステム評価を行う予定である.(1)環境情報取得および(2)動作確認モジュールに関しては,より複雑な環境下での推定精度と高効率化の両立を図る.そのためには,押し込み量や動作速度,接触箇所等を的確に判断する機能が必要となる.環境情報取得機能と連携した物体性状情報探索計画アルゴリズムの開発を行う.(3)動作学習に関しては,高効率探索のためタスクを分割して並列学習を行う階層化を行う予定である.災害現場のように不確実性のある環境での高精度な動作学習には,探索空間の大きさ(次元数と時間軸方向)が課題となってくる.高速化という観点では,学習の経験を他タスクの学習に再利用できること,さらに,学習結果を制御モデルに反映させられることが重要になってくる.部分観測マルコフ決定過程や転移学習の知見を応用する.(4)動作実行モジュールに関しては,より安全な作業実現のために,タスク遂行中における「推定値と実測値」の誤差をモニタリングし,必要に応じて適切に動作調整を行う反射系のフィードバック系の構築を行う.実環境での試行錯誤が難しく,対象の物性が未知の作業環境において,実空間での能動的情報探索と仮想空間での効率的動作探索を核とした「自律型移動ロボットの適応性強化」に貢献することが本研究課題のねらいである.「自律システム自身が,タスクの成否をいかにして推定するか,そして,タスク成功のために短期間でどのように動作調整していくか,また,これらを達成するために実空間と仮想空間をどのようにうまく使い分けるか」という本研究課題の核心をなす学術的な「問い」について答えをだす

  • 社会に調和した人ロボット協調のための価値観認識・適応AIの研究開発

    科学技術振興機構  産学が連携した研究開発成果の展開 研究成果展開事業 大学発新産業創出プログラム(START) SBIRフェーズ1支援

    研究期間:

    2021年


    亀﨑 允啓

     概要を見る

    人ロボットの相互譲り合い技術を発展させ、当該環境の人(々)の意思決定様式(価値観)を認識する価値観認識AIとそれに基づく価値観適応AIを開発する。社会に調和した人ロボット協調技術を特長とする自律移動サービスロボットのための「協調移動AI」の開発・販売・運用を行うベンチャー企業の設立を目指す。

  • 同調と主張に基づく接近・接触状態での人共存型モビリティの協調移動技術

    科学技術振興機構 

    研究期間:

    2017年
    -
    2021年
     

    亀﨑 允啓

     概要を見る

    人と共有した空間を自由に動けるモビリティ「Human Symbiotic Mobility」のための社会システムデザインを目的とする。移動ロボットには,駅構内や空港など人が密集した場所でも制約を受けずに移動することが求められる。本提案では,人への接近・接触の許容を核に据え、同調と主張に基づく人との譲り合いを実現するロボットの観察・洞察・実体制御技術の導入による、安全・安心な協調移動技術を開発する。

  • 次世代産業用ソフトロボットの実現に向けた革新的MR材料×駆動機構の融合研究開発

    NEDO  新産業創出新技術先導研究プログラム

    研究期間:

    2018年06月
    -
    2020年11月
     

    亀﨑允啓

  • 健康起因事故の未然防止を主目的とした「Virtual Co-Driver」の事業化検証

    科学技術振興機構  大学発新産業創出プログラム(START) ビジネスモデル検証支援

    研究期間:

    2019年09月
    -
    2020年03月
     

    亀崎 允啓

     概要を見る

    事業ドライバーの健康起因事故は全体の約4割を占め、一度起こるとその被害は甚大であり、経済的、社会的リスクが大きいため、「兆候を予見」して「適切に介入」できる支援技術が切望されている。本課題では、バス、タクシー会社を対象に新技術「Virtual Co-Driver」の事業化検証を行う。

  • 操作型機械における基本入出力ゲインの自動調整手法に関する研究

    日本学術振興会  科学研究費助成事業

    研究期間:

    2016年04月
    -
    2019年03月
     

    亀崎 允啓

     概要を見る

    人間の操作入力に対する機械の動作出力を規定する操作ゲインは,人間機械システムの作業性能を左右する極めて重要な要素である.適切な操作ゲインが異なると考えられる操作者や作業内容に応じて適合させていくことが望ましいが,人間機械系においては,事前の最適化および頻繁な切り替えが難しい.そこで本課題では,長期間の利用履歴から抽出した特性に徐々に適応させていく基本入出力ゲインの自動調整手法を開発した.操作型移動マニピュレータにおける実験から,作業性能・使いやすさ等の向上が図れることが分かり,人間機械系の馴染み技術に関する基盤的設計論構築への大きな一歩となった.操作型機械の分野において経験的・固定であった操作ゲインを,作業履歴から導出した大局的作業傾向に基づき馴染ませるように適応させていく「自動適応技術」を構築する点が本研究の特色である.操作型機械は一般的に熟練技能が要求されている現状(特に,災害対応ロボット分野では熟練操作者不足が表面化している)を鑑みると,誰でも簡単に使えるようになることを目指すBIOG調整システムの社会的な意義は極めて高いと考える.本研究の成果は,人間・機械・環境系が内包する特性に徐々に馴染む知的インタフェースの基盤技術として,災害対応ロボットだけでなく,遠隔医療や次世代モビリティなどの人間機械系への応用が期待される

  • 慣性質量を含むインピーダンス可変機構を有するスマートアクチュエータ

    NEDO  次世代ロボット中核技術開発

    研究期間:

    2015年04月
    -
    2017年03月
     

    菅野重樹, 亀﨑允啓

  • 遠隔重機オペレータの環境把握性を強化する視覚提示システムに関する基礎研究

    日本学術振興会  科学研究費助成事業

    研究期間:

    2014年04月
    -
    2016年03月
     

    亀崎 允啓

     概要を見る

    本研究は,遠隔重機オペレータの環境把握性を強化する視覚提示システムの開発を行った.まず,オペレータに提供すべき映像群を作業状況と関連付けてモデル化を行い,それらの映像を提示可能な環境カメラおよびモニタシステムの設定手法を開発した.次に,現場環境の制約条件を踏まえた適応的映像を提示するため,カメラに割り当てる撮像役割を複数個定義し,撮像役割を状況に応じてカメラに割り当てるロールアサインメントシステムを開発した.VRシミュレータにて評価を行った結果,環境把握性の向上により作業性能が向上することが確認された.理論的考察に基づく実際的運用手法の開発により視覚提示システムの基盤的設計論が導出された

  • 準自律型操作支援による双腕建機作業の効率性・安全性向上に関する基礎的研究

    日本学術振興会  科学研究費助成事業

    研究期間:

    2012年04月
    -
    2014年03月
     

    亀崎 允啓

     概要を見る

    この度の大震災を機に,建設作業機を用いた災害救助・復旧作業,瓦礫撤去・分別作業などをはじめとするの複雑・高度な重作業が社会的に強く求められるようになった.本研究では,グラップル(把持機構)を備えた双腕タイプの建設作業機をメインのターゲットとした操作者支援システムの基礎開発を行った.本支援システムは,オペレータが主体的に機械操作を行う中で,機械側の自律的な状態認識により判断された効率や安全性が低下する場合にのみ,オペレータの操作を支援するものである.実機を用いた評価実験の結果,本システムを利用することで,経験の浅いオペレータであっても,効率的かつ安全な作業を実現できるようになることが示唆された

  • 操作型双腕建機の知能化に関する基礎的研究―操作者支援システム設計手法の構築―

    日本学術振興会  科学研究費助成事業

    研究期間:

    2008年


    亀崎 允啓

▼全件表示

産業財産権

  • 移動体、制御装置及びそのプログラム

    特許7683878

    亀﨑允啓, 森大河, 松繁怜, 葛西優介, 菅野重樹

    特許権

  • 触覚提示装置

    特許7677603

    亀﨑允啓, 服部悠太郎, 張裴之, 菅野重樹

    特許権

  • ロボット、最適ゴール探索装置及びそのプログラム

    特許7652389

    亀﨑允啓, 平山三千昭, 櫻井絵梨子, 斎藤喬介, 濱田太郎, 菅野重樹

    特許権

  • ロボット及びその制御装置、並びに、移動範囲推定装置及びそのプログラム

    特許7525854

    亀﨑允啓, 河野 遼介, 菅野 重樹

    特許権

    J-GLOBAL

  • ロボット、移動経路生成装置及びそのプログラム、並びに、移動予測装置

    特許7490193

    亀﨑 允啓, 円谷 優佑, 金田 太智, 菅野 重樹

    特許権

    J-GLOBAL

  • 自律移動ロボット、並びに、その制御装置及び制御プログラム

    特許7478393

    亀崎允啓, 斎藤喬介, 濱田太郎, 菅野重樹

    特許権

    J-GLOBAL

  • ロボット、軌道計画装置及びプログラム

    亀﨑允啓, 金田 太智, 櫻井 絵梨子, 斎藤 喬介, 濱田 太郎, 菅野 重樹

    特許権

    J-GLOBAL

  • 状況認識推定システム及び運転支援システム

    特許7432198

    亀﨑允啓, 林 弘昭, 岡 直樹, マナワドゥ ウダーラ, 菅野 重樹

    特許権

    J-GLOBAL

  • ロボット、最適ゴール探索装置及びそのプログラム

    亀﨑允啓, 平山 三千昭, 櫻井 絵梨子, 斎藤 喬介, 濱田 太郎, 菅野 重樹

    特許権

    J-GLOBAL

  • アクチュエータシステム

    特許7203379

    亀﨑允啓, 大槻 健史郎, ▲張▼ 裴之, 菅野 重樹

    特許権

    J-GLOBAL

  • 移動物体の速度検出システム、速度検出装置及びそのプログラム

    特許7186414

    亀﨑允啓, 河野 遼介, 平山 三千昭, 菅野 重樹

    特許権

    J-GLOBAL

  • ロボット、並びに、その行動計画装置及び行動計画用プログラム

    特許7178066

    亀﨑 允啓, 大西 智也, 円谷 優佑, 菅野 重樹

    特許権

    J-GLOBAL

  • ポンプ

    坂本 裕之, 亀﨑允啓, 張▼ 裴之

    特許権

    J-GLOBAL

  • 開閉弁

    坂本 裕之, 亀﨑允啓, 張▼ 裴之

    特許権

    J-GLOBAL

  • ロボット、並びに、その行動計画装置及び行動計画用プログラム

    特許7125744

    亀﨑允啓, 小林 彩乃, 平山 三千昭, 菅野 重樹

    特許権

    J-GLOBAL

  • ロボット、並びに、その行動計画装置及び行動計画用プログラム

    特許7125743

    亀﨑允啓, 小林 彩乃, 河野 遼介, 菅野 重樹

    特許権

    J-GLOBAL

  • 自律型作業支援ロボットの環境適応性強化システム、動作シミュレーション装置及びそのプログラム

    特許7125745

    亀﨑允啓, 片野 貴裕, 菅野 重樹, 石田 健蔵

    特許権

    J-GLOBAL

  • 自律移動ロボット、並びに、その制御装置及び動作制御プログラム

    特許7036399

    亀崎允啓, 河野遼介, 小林彩乃, 菅野重樹

    特許権

    J-GLOBAL

  • 方向変換装置及び動力伝達システム

    亀﨑允啓, 何 卓颐, 裴之, 菅野 重樹

    特許権

    J-GLOBAL

  • 移動体の追従画像提示システム

    特許7023492

    亀﨑允啓, 宮田 雅博, 菅野 重樹

    特許権

    J-GLOBAL

  • 管内移動体

    亀﨑 允啓, 山口 薫, 吉田 健人, 趙 聞, 菅野 重樹

    特許権

    J-GLOBAL

  • 回転型コンプライアント駆動装置

    特許6863562

    亀﨑允啓, アギーレ ゴンサロ, 大槻 健史郎, ▲張▼ 裴之, 菅野 重樹

    特許権

    J-GLOBAL

  • 移動体、並びに、これを用いた遠隔検査システム及び配管内の遠隔検査方法

    特許6779499

    亀﨑允啓, 菅野 重樹, 趙 聞, 吉田 健人, 今野 実

    特許権

    J-GLOBAL

  • アクチュエータシステム

    亀﨑允啓, 大槻 健史郎, 張▼ 裴之, 菅野 重樹

    特許権

    J-GLOBAL

  • 情報提示システム、情報提示処理装置及びそのプログラム

    亀﨑允啓, 富田 智哉, 河野 陽大, マナワドゥ ウダーラ, 菅野 重樹

    特許権

    J-GLOBAL

  • 複腕移動ロボット

    特許6635331

    亀﨑允啓, 石田 健蔵, 橋本 健二, 関 雅俊, 一柳 健

    特許権

    J-GLOBAL

  • 複腕移動ロボット及びロボットの協調制御システム

    亀﨑 允啓, 東 宏河, 片野 貴裕, 菅野 重樹

    特許権

    J-GLOBAL

  • コンプライアントアクチュエータ

    特許6493962

    菅野 重樹, 亀﨑允啓, アギーレ ゴンザロ

    特許権

    J-GLOBAL

▼全件表示

その他

  • ティーチング・フェロ...

    2015年04月


     概要を見る

    ティーチング・フェロー(TF),リーディング大学院「実体情報学」,早稲田大学.


現在担当している科目

▼全件表示

担当経験のある科目(授業)

  • 機械システム工学特論

    名古屋大学  

    2025年04月
    -
    継続中
     

  • センサ技術とAIを使ったスポーツアナリティクスについて考えてみよう

    東京大学  

    2024年04月
    -
    継続中
     

  • 計算製造学

    東京大学  

    2024年04月
    -
    継続中
     

  • ウェアラブルデバイスとAIを用いたスポーツコーチングについて考えてみよう

    東京大学  

    2023年04月
    -
    2024年03月
     

  • Mechanical Engineering Frontiers A

    早稲田大学  

    2020年04月
    -
    2023年03月
     

  • Biomechatronics

    早稲田大学  

    2020年04月
    -
    2023年03月
     

  • SHIP Collaborative Workshop

    早稲田大学  

    2018年04月
    -
    2023年03月
     

  • SHIP Research Planning and Skill B

    早稲田大学  

    2018年04月
    -
    2023年03月
     

  • Introduction to Mechanical Engineering

    早稲田大学  

    2018年04月
    -
    2023年03月
     

  • SHIP Research Planning and Skill A

    早稲田大学  

    2018年04月
    -
    2023年03月
     

  • Science and Engineering Laboratory 1B

    早稲田大学  

    2018年04月
    -
    2023年03月
     

  • メカトロニクスラボA

    早稲田大学  

    2012年04月
    -
    2023年03月
     

  • メカトロニクスラボF

    早稲田大学  

    2012年04月
    -
    2023年03月
     

  • メカニカルエンジニアリングラボA

    早稲田大学  

    2010年04月
    -
    2023年03月
     

  • SHIP Field Practice B

    早稲田大学  

    2018年04月
    -
    2021年03月
     

  • 機械の力学3

    芝浦工業大学  

    2015年04月
    -
    2018年03月
     

  • 機械の力学2

    芝浦工業大学  

    2015年04月
    -
    2016年03月
     

  • 加工自習F

    早稲田大学  

    2010年04月
    -
    2011年03月
     

  • 生命電気・情報生命工学実験B

    早稲田大学  

    2010年04月
    -
    2011年03月
     

▼全件表示


社会貢献活動

  • ロボットづくりにチャレンジ

    葛飾区男女平等推進センター 

    2014年
    -
     

  • E-JUST設立プロジェクト

    JICA 

    2012年
    -
     

  • 早稲田イノベーションフォーラム2021(WOI2021)出展

学術貢献活動

  • IEEE Robotics and Automation Letters (RA-L)

    査読等

  • IEEE/RSJ International Conference on Robots and Systems (IROS)

  • IEEE Internaional Conference on Robotics and Automation (ICRA)

    学会・研究会等

他学部・他研究科等兼任情報

  • 理工学術院   創造理工学部

  • 理工学術院   大学院創造理工学研究科

特定課題制度(学内資金)

  • 災害対応作業を目的とした建設作業機のための手先荷重計測手法の開発

    2012年  

     概要を見る

     これまでに,災害救助や復旧作業への適応を目的とした次世代建設作業機のための操作者支援システムの開発を行っている.本研究課題では,この支援システムに不可欠となる負荷計測技術を対象としており,これまでに開発してきた負荷計測技術をベースとした研究である.具体的には,作業機マニピュレータの手先にかかる外力負荷(フロント負荷)をロバストかつ高精度に計測する手先荷重計測システムの開発を行った.災害現場など過酷な環境下で作業を行う災害対応作業機は,力センサなどを手先に搭載することが難しいため,搭載性・汎用性の観点から油圧センサを負荷計測センサとして用いている.よりロバストで高精度な計測を行う際には,外力以外の負荷要因(マニピュレータ自重力,シリンダ駆動摩擦力,慣性力による大きな振動成分など)を高精度に除去するアプローチが必要となる一方,完全に取り除き切れない不確定な負荷要因が存在することが問題となる,そこで本課題では,上述の不確実性を内包した実用性の高い荷重計測システムの開発を行った. はじめに,これまで開発してきた負荷要因同定手法を利用して,上述の主要な負荷要因を計測値から取り除いた.本手法は,実装性が容易な同定モデルを用いているため誤差を含むことが前提となる.次に,負荷計測の信頼性を高めるため,負荷有無が正しく判定できない状態を計測シリンダから除外した.この出力結果を複数シリンダで統合し,手先の負荷有無検出を行った.この負荷有無結果をベースとして手先にかかる荷重の計測を行った.負荷あり判定が2つ以上ある場合には,各荷重値の平均値を出力する方法も考えられるが,いずれかに大きな誤差が生じていれば出力値の信頼性が低下する可能性が高い.そこで相対的に誤差が小さいと考えられるシリンダを以下のルールを利用して1つ選出した:誤差の出やすさから動作状態よりも静止状態のシリンダを優先すること,誤差感度の小ささから,ブーム,アーム,バケットシリンダの順に利用すること.各種計測センサを備えた油圧マニピュレータにて評価実験を行った結果,提案した荷重計測システムを用いることで,マニピュレータの姿勢や運動状態などの計測条件によらず,適切にフロント負荷計測を行えることが示された.本年度の開発を踏まえた実装技術の開発を検討している.

  • 次世代建設作業機のための準自律型操作者支援システムの開発と実証

    2011年  

     概要を見る

     本研究では,次世代建設作業機のための準自律型操作者支援システムに不可欠となる負荷計測技術に関する開発を行った.建設作業機は,屋外の過酷な環境下で作業を行うため,搭載性・汎用性の観点から油圧センサを負荷計測センサとして用いることとした.本課題では,負荷計測技術の基盤技術開発として,建機マニピュレータの手先外力負荷(フロント負荷)の有無検出を行う汎用的フレームワークを提案した.油圧センサを用いて負荷計測を行う場合,計測されたデータには,外力だけでなくマニピュレータ自重力,シリンダ駆動摩擦力,慣性力による大きな振動成分などの負荷要因が発生してしまう.これらの主要負荷要因はマニピュレータの運動状態に応じて発生し,さらに油圧-機械システムの不確定性と非線形性に起因して同定の難易度が異なることが問題となる.そこで本課題では,上述の不確実性に対するロバスト性に着目して負荷有無判定のフレームワークの開発を行った. はじめに,上述の主要負荷要因を汎用的かつ簡易的に取り除くために,静止状態では理論的なモデルに基づく自重力計算,運動状態では実測値に基づく駆動摩擦力同定を行った.次に,特異姿勢やストロークエンドなどの負荷有無の判定が物理的にできない状態および,マニピュレータ振動や始動圧などの振動的かつ突発的な負荷要因の影響を回避するため,単純なフラグのみを用いたシリンダ状態評価手法を構築し,シリンダ負荷有無検出の信頼性向上を図った.最後に,複数シリンダ(本課題では3つのシリンダが対象)の負荷有無結果を利用優先度に基づき評価および統合し,よりロバストな手先負荷有無検出結果を出力する枠組みを提案した.各種計測センサを備えた油圧マニピュレータにて評価実験を行った結果,提案した外力負荷有無検出システムを用いることで,マニピュレータの姿勢や運動状態などの検出条件によらず,適切にフロント有無検出を行えることが示された.本年度の基礎開発をベースに,手先負荷計測技術の拡張を進めていく予定である.

  • 建機作業の作業評価システムの開発と実証~作業実施結果の改善ポイントの導出~

    2011年  

     概要を見る

     建設機械を使った重作業の分野では,ロボット技術(Robot Technology: RT)を利用した高機能作業機の開発や情報通信技術(Information-Communication Technology: ICT)を用いた情報化施工技術の開発をはじめとする「高度化」への取り組みが始まりつつある.これら新しい取り組みを適切に評価するためには,作業実施結果を定量化しその結果が示す貢献度や問題点などを数値化する包括的な評価システムが不可欠となる.しかしながら,操作者の多様性および環境の複雑性を有する建機作業の分野においては,作業結果を体系的に評価する枠組みについて論じた研究例は見当たらない.本研究では,これまでに開発を進めてきた作業状態識別技術を利用して作業実施結果の改善点を導出する基礎検討を行った. 作業状態識別手法には,環境や操作者の多様性に依存しないロバストな識別手法である基底作業状態(Primitive Static States: PSS)を用いた.PSSは作業状態を実時間に16通りに分類することが特徴である.はじめに,PSSの2状態間遷移の分析から基本状態遷移(Practical State Transition: PST)を定義した.次に,PSTを作業特性や作業フェーズを明らかにする本質的状態遷移(Essential State Transition: EST)と作業の効率や質を低下させる動作を明らかにする非本質的状態遷移(Nonessential State Transition: NST)とに分類した.実験機を用いた作業評価実験の結果,ESTにより適切に作業内容の把握できること,NSTにより無駄な操作や操作者の不得意作業を導出できることが確認された.本年度の基礎検討をベースに状態識別手法の拡張を行うことで,作業評価技術の基盤技術形成の構築を進めていく予定である.

  • 作業状態分類に基づく作業実施結果の定量化手法に関する基礎的研究~双腕建設作業機を用いた連続・複雑タスクへの適用~

    2010年  

     概要を見る

     ロボット技術(Robot Technology: RT)を利用した高機能作業機の開発や情報通信技術(Information-Communication Technology: ICT)を用いた情報化施工技術の開発をはじめとする「建機作業の高度化」への取り組みが始まりつつある.これら新しい取り組みを適切に評価するためには,作業実施結果を定量化しその結果が示す貢献度や問題点などを数値化する包括的な評価システムが不可欠となる.しかしながら,建機作業が目的や性質の異なる複数のタスク群の連続により構成されていることから,建機作業の分野においては作業結果を体系的に評価する枠組みについて論じた研究例は見当たらない.そこで本研究では,作業状態分類に基づく作業実施結果の定量化手法に関する基礎検討を行った. これまでに開発している基底作業状態(Primitive Static States: PSS)をベースに分析を行った.本研究では,より簡潔に作業実施結果を定量化するために,PSSパラメータである「アーム操作有無・アーム負荷有無・ハンド操作有無・ハンド負荷有無」のうち,部位による分類を除外した「操作有無および負荷有無」で構成されるs-PSS(Simplified Primitive Static States)を定義した.s-PSSを用いた作業状態分類により,作業内容や作業環境の多様性に依存せずに共通の枠組みで作業実施結果の定量化を行うことが可能となる.VRシミュレータを用いて廃材運搬作業を模擬した実験タスクを行い,作業実施結果の定量化および評価を行った.その結果,s-PSSの遷移フローや各状態の継続時間などを比較することで,おおまかな作業内容の把握や操作者ごとの得意・不得意作業などを定量的に把握できることが分かった.本年度の基礎検討をベースにさらに発展させていくことにより,作業実施結果の評価手法の構築へ展開していく予定である.